Meriv çawa Rêjeya Gear Axle ya Paşîn a Tricycle Elektrîkî Hesab dike
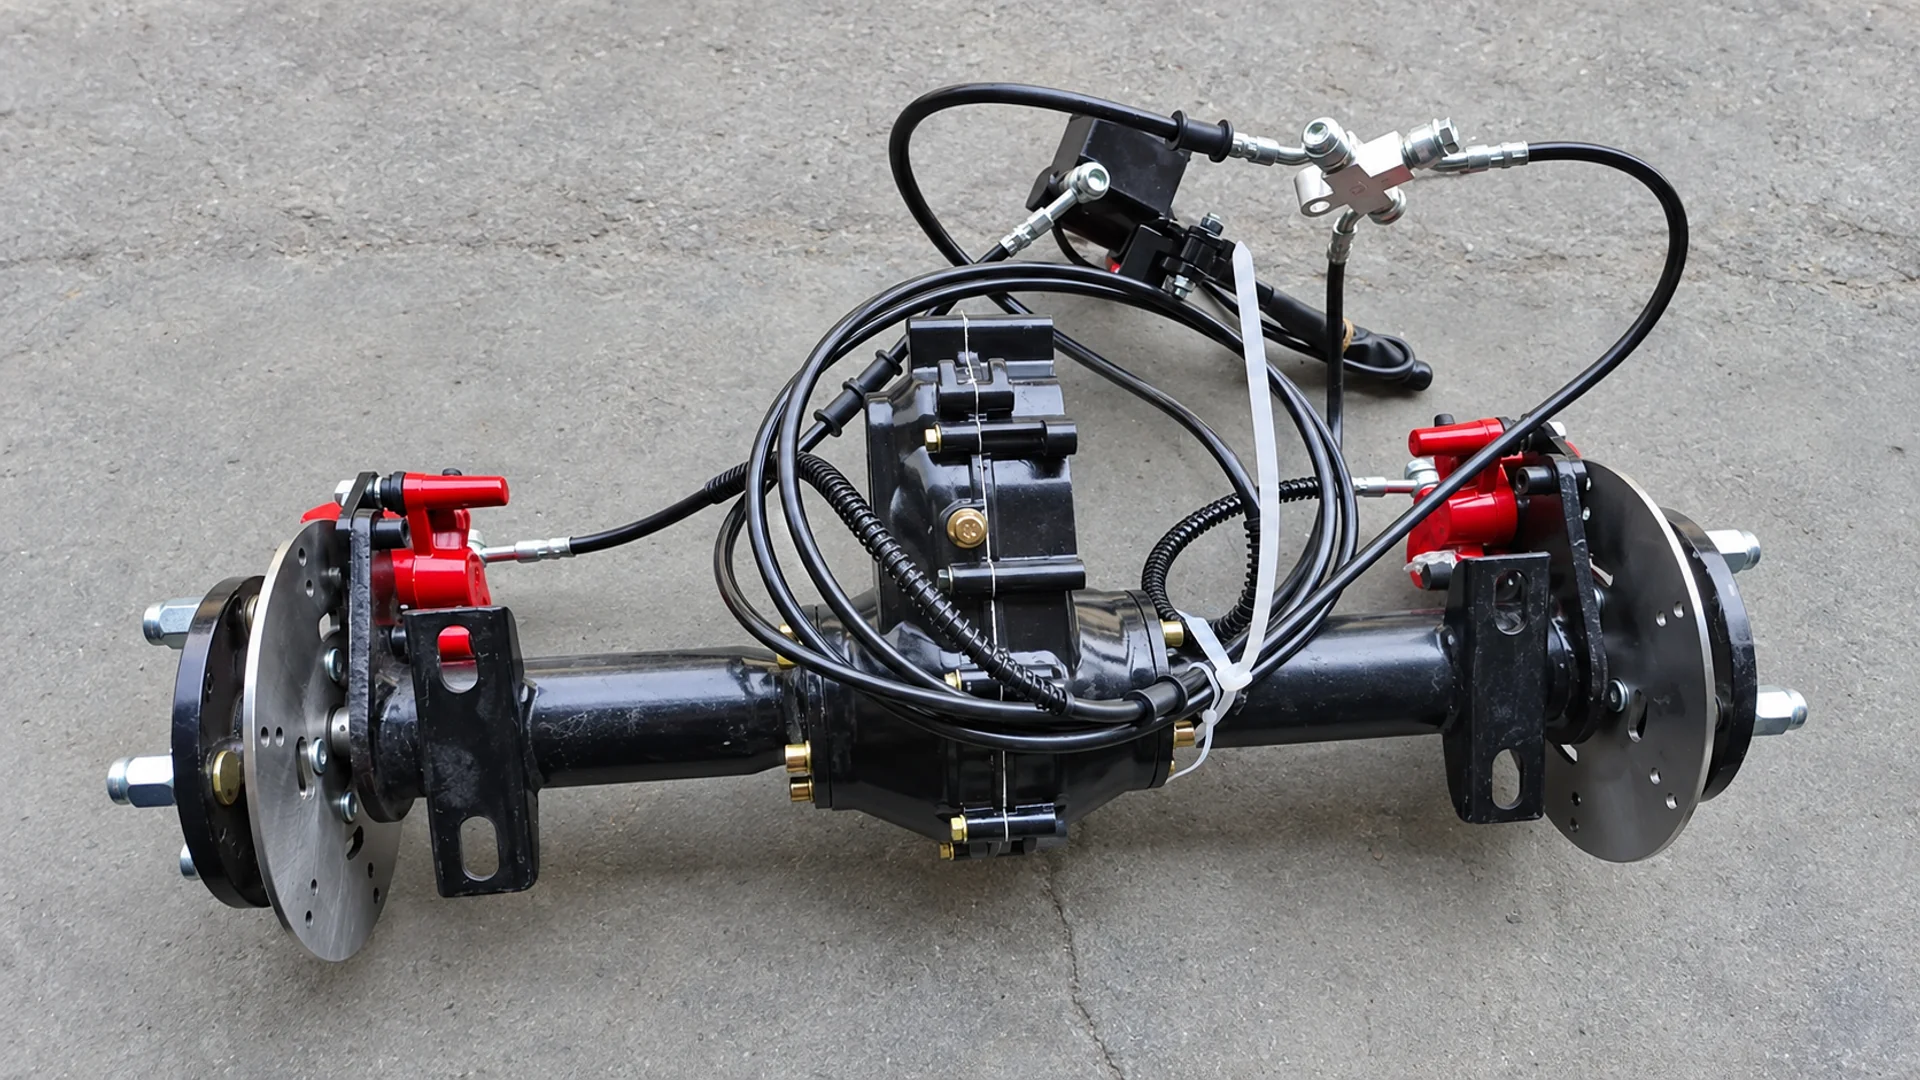
Bi dabeşkirina leza mîlî têketina diyarkirî li ser leza hilbera diyarkirî, rêjeyek gerîdeya paşîn a trimbêleka elektrîkê hesab bikin. Ji bo cotek alavên sade, jimara diranê amûra ajotinê bi hejmartina diranê amûra ajotinê ve parve bikin. Gava ku çend qonaxên kêmkirinê di navbera motor û tekeran de ne, rêjeyên wan zêde bikin da ku kêmkirina tevahî bistînin.
Ji bo ku hûn wê rêjeyê veguherînin leza wesayitê, hûn jî hewceyê rpm mekanîkî ya motorê û dorhêla bi bandor a tîrêjê ne. Rêbaza jêrîn ji bo ajokerek ku tê de motorek çerxên paşîn bi navgîniya kêmkirinê û eksê dimeşîne re derbas dibe. Naxwaze ku her trimbêleka elektrîkê vê lihevkirinê bikar tîne.
Kîjan Rêjeya Gear Hûn Hesab Dikin diyar bikin
Rêjeyek kêmkirinê du xalên binavkirî yên di ajokerê de berhev dike. Bikaranîna pîvanên leza zivirandinê:
Rêjeya kêmkirinê, i = rpm têketin ÷ rpm derketin
Ji ber vê yekê kêmkirina 10:1 tê vê wateyê ku têketin ji bo her şoreşek derketinê deh şoreşan dike. Di leza têketinê ya diyarkirî de, kêmkirina hejmarî ya mezintir leza encamek kêmtir çêdike. Ev pêwendiya ketin-derketinê di notên teknîkî yên maxon de tê vegotin. maxongroup.com
Gotina "rêjeya axle ya paşîn" dikare kêmbûnek di hundurê kombûna axê de vegot. Dibe ku ew gearboxek veqetandî ya jorîn an kêmkirina li ser tekeran derxe. Ji bo hesabên leza wesayîtê, mîqdara têkildar ev e rêjeya total motor-to-wheel kêmkirina.
| Danasîna rêjeya | Sînorê pêwîst |
| Rêjeya yek-qonaxa | Ketin û derketina yek qonaxek kêmkirina naskirî |
| Rêjeya Gearbox | Ketin û derketina gearboxê di pozîsyona gerîdeyê ya diyarkirî de |
| rêjeya axle Rear | Xalên têketin û derketinê yên axê yên diyarkirî yên dabînkerê |
| Rêjeya kêmkirina tevahî | Şaxê motorê ber bi çerxên ajotinê ve, tevî her kêmkirina navberê |
Gearboxek bi rêkûpêkkirina gerîdeya xwe lezê kêm dike. Dîferansiyonek dihêle ku çerxên ajotinê bi leza cûda bizivirin. Ew fonksiyon dikarin di meclîsekê de werin berhev kirin, lê şert heman têkiliya mekanîkî nas nakin. Berî ku hejmaran ji bo hesabek hilbijêrin, riya veguheztinê ya rastîn saz bikin.
Rêjeya ji Diranên Gear an Leza Şaftê hesab bikin
Diranên ajotinê û ajotinê yên pejirandî bikar bînin
Ji bo cotek pêlavên tevnvîsê yên hêsan:
i = diranên gear ajot ÷ diranên gear ajotinê
Dêmek ajotinê ya 20-diran a hîpotetîk ku bi amûrek ajotinê ya 60-diran ve mijûl dibe bifikirin:
ez = 60 ÷ 20 = 3:1
Amûra ajotinê sê caran ji bo yek şoreşa amûra ajotinê dizivire. Dana/Spicer di hesapkirina rêjeya zengil-û-pinionê de têkiliya diran-hejmar-hejmara diranê ya ajotinê ya têkildar bikar tîne. spicerparts.com
Pêdivî ye ku hejmarên diranan ji cotek kelûpelên pejirandî bin. Hejmarek diranan di danasînek nîv-mêl de dibe ku ji bo girêdanek mekanîkî ve hatî bikar anîn behs bike. Ew bi beşek din a ku ji hev veqetandî hatî navnîş kirin re rêjeyek kêmkirinê saz nake. Lihevhatinên gerstêrkan jî pêwendiya wan a kinematîk a rast hewce dike; dabeşkirina du hejmarên diranên hêsan têrê nake.
Rêbaza rêjeya lezê heman encamê dide dema ku ketin û derketin rast têne nas kirin: 3000 rpm di têketinê de û 1000 rpm di derketinê de rêjeyek 3:1 çêdike. Divê her du nirx heman rewşa xebitandinê û riya veguheztinê diyar bikin.
Qonaxên Kêmkirinê yên Li pey hev zêde bikin
Ger qonaxa hîpotetîk 3: 1 bi kêmkirina 4: 1 veqetandî were şopandin, rêjeya tevahî ev e:
i_total = 3 × 4 = 12:1
Di 3000 rpm motorê de, qonaxa yekem leza 1000 rpm û ya duyemîn jî 250 rpm kêm dike. Zêdekirina rêjeyan ji bo her du qonaxan hesab dike. Bikaranîna tenê qonaxa yekem dê pêşbîniya leza çerxa xelet bide.
Hesab ji bo Leza Wheel Differential
Ji bo cûdahiyek vekirî ya simetrîk a îdeal, bi leza mîlî ya çepê û rastê ku di rêgezek pêş a hevpar de têne diyar kirin:
Rpm hilgir = (rpm mîlê çep + rpm mîlê rast) ÷ 2
Ev têkiliya leza navîn ji astengên bingehîn ên di modela cûda ya MathWorks de peyda dibe. Bê kêmkirina dawiya tekerê ya zêde, her du çerxên ku bi 250 rpm dizivirin bi leza hilgirê 250 rpm re têkildar in. Ger leza du tekeran ji hev cuda bin, yek teker tenê wê navînî temsîl nake. MATLAB
Ji ber vê yekê, dema ku rêjeyek tê hesab kirin, leza çerxa rijandina belaş a kêfî nikare wekî leza derketina axlê were hesibandin. Vê pêwendiyê tenê piştî ku celebên cûda û xalên pîvanê hatine damezrandin bicîh bikin.
RPM-ya motorê û dora tirê veguherînin Leza Rê
Wheel RPM û Leza Wesayîta Teorîkî Bihejmêre
Ji bo rêwîtiya rasterast bi her du çerxên ajotinê re bi heman lezê, bê şûştina lastîk û her qonaxek kêmkirinê tê de ye:
Rêjeya teker = rpm ÷ rêjeya kêmkirina tevayî
Her şoreşa çerxerê wesayîtê bi dora xweya gerîdeya bi bandor ve pêş dixe. Veguheztina metre di deqeyê de li kîlometre di saetê de dide:
Leza teorîk (km/h) = rpm motor × C × 60 ÷ (1000 × i_tevahî)
Li vir, C e bi bandor dora gerandina tire li metre per şoreş û i_total rêjeya kêmkirina motor-to-teker e. Rpm motora mekanîkî bikar bînin. Beriya ku ew di vê formulê de were bikar anîn, rpm-ya elektrîkê ya dîmenderek kontrolker pêdivî bi veguheztina taybetî ya motorê heye.
Hesabkera veguheztina Dana/Spicer bi heman rengî bi leza şaftê, rêjeyên veguheztinê û pîvanên tirikê re têkildar e, dema ku hesabê matematîkî ji guncaniya serîlêdana wesayîtê vediqetîne. Spicer Parts
Ji bo mînakek xebitîn, bifikirin:
- Leza xebata motorê: 3000 rpm.
- Derdora gêrkirinê ya bi bandor: 1,50 m serê şoreşê.
- Bi tevahî kêmkirina: 10:1.
Hesab ev e:
Leza teker = 3000 ÷ 10 = 300 rpm
Leza wesayîtê = 300 × 1,50 × 60 ÷ 1000 = 27 km/h, teqrîben 16,8 mph.
Bikaranîna heman leza motorê û tirên bi kêmkirina tevahî 12:1 dide 250 wheel rpm û 22,5 km/h, teqrîben 14,0 mph. Ev têketin û encamên hesabkirina hîpotetîk in, ne taybetmendiyên hilberek ECOGO ne.
| Kêmkirina giştî ya hîpotetîk | Leza teker li 3000 rpm motorê | Leza rê ya teorîk bi C = 1,50 m |
| 10:01 | 300 rpm | 27,0 km/h / 16,8 mph |
| 12:01 | 250 rpm | 22,5 km/h / 14,0 mph |
Ji bo tekerek dorhêlî ya îdeal, dora dikare wekî π × pîvanê were texmîn kirin. Di hesapek rastîn a wesayîtê de, dorhêla gerîdeya bi bandor an daneyên guhezbar-per-dûr-dûr ve yên pêvekirî yên dabînkerê tirşikê bikar bînin. Dirêjahiya tekerê ne tîrêjê rijandina lastîkê ye, û binavkirina tîrêjê ya binavkirî tenê dibe ku dora hewce peyda neke.
Ji Leza Target Paşve Bixebitin
Vesazkirina heman hevkêşeyê rêjeya giştî ya berendamê dide:
i_total = rpm motor × C × 60 ÷ (1000 × leza armanc di km/h)
Bi heman texmînî 3000 rpm û dora 1.50 m, armanca 25 km/h dide:
i_total = 3000 × 1,50 × 60 ÷ (1000 × 25) = 10,8:1
Ev namzetek hesabkirî ye. Ew destnîşan nake ku kombûnek 10.8: 1 heye, ku motor dikare 3000 rpm di bin barkirina pêdivî de bidomîne, an ku wesayît dê bigihîje wê lezê.
Karbidestiya veguheztinê di vê hevkêşeya leza rêjeya sabît de nayê zêdekirin. Ew bandorê li hêza hewce û torque ya berdest dike. Ger windahî nehêle ku motor rpm-ya texmînkirî bidomîne, rpm-ya gihîştî bikar bînin da ku leza rê ji nû ve hesab bikin.
Berî Hilbijartina Rêjeyê Torque û Sînorên Xebatê kontrol bikin
Li ser bingehek domdar Torque Tevahiya ajotinê hesab bikin
Ji bo ajotina domdar, digel her du derketinên eksê di heman lezê de û bêyî kêmbûna zêde di navbera wan derdan û tekeran de, rêjeya tevahî motor-to-teker dikare di hesaba torkê ya jêrîn de were bikar anîn:
Tevahiya torqa derana aksê ≈ torqa motorê × i_total × karîgeriya veguhestinê ya giştî
Têkiliya kêmkirin-û-kêrhatî di notên gemarê yên maxon de tê dayîn. Li vir, "tevahiya torka derana axê" tê wateya torka hevgirtî ya li her du derketinên ajotinê. Ev nayê wê wateyê ku her teker wê nirxa tevahî distîne. maxongroup.com
Mînaka hîpotezîkî ya berê bi texmînkirinê dirêj bikin 5 N·m torque motorê li 3000 rpm û 0,90 karîgeriya veguhestina giştî ji bo her du rêjeyan:
| Kêmkirina giştî ya hîpotetîk | torque derana axle hevgirtî | Leza rê ya teorîkî ji mînaka berê |
| 10:01 | 5 × 10 × 0,90 = 45 N·m | 27,0 km/h |
| 12:01 | 5 × 12 × 0,90 = 54 N·m | 22,5 km/h |
Kêmkirina mezintir ji bo heman nuqteya xebitandina motorê bi leza hilberek kêmtir torquea hilberanê çêdike. Ew hêzek zêde ava nake. Karbidestiya 90% ya tê texmîn kirin tenê navnîşek vê nimûneyê ye; karîgeriya rastîn divê ji daneya an pîvandina guncan were.
Hesabkirinê ji Performansa Wesayîtê veqetînin
Torkeya hilbera hesabkirî ne rêjeya torka destûr a aksê ye. Sînorên gear, şaft û kombûnê hîn jî derbas dibin. Bi heman rengî, torkuya eksê ne nirxek bargiraniyê ye: hêza li erdê jî bi mezinahiya tirek û girêdana berdest ve girêdayî ye, dema ku wesayît divê berxwedana xwe ya xebitandinê têk bibe.
Berî ku rêjeyek hilbijêrin, kontrol bikin ka motor dikare bi voltaja batterê ya pêşniyarkirî, sînorên kontrolker û şert û mercên germê re leza û torque ya pêwîst bidomîne. Veguheztina daneya leza motorê ya barkirî bi nirxek rpm ya bê-barkirî dikare leza rê ya gihîştî zêde bike.
Ji ber vê yekê divê rêjeyek gerîdeya xwerû ya ji bo eksê dîferansiya sêçerxeya elektrîkê li hember xalek xebitandinê ya diyarkirî were nirxandin. Hesabên rêjeyê têkiliya di navbera lez û torqueyan de saz dike; ew bi serê xwe bargiran, kapasîteya hilkişîna çiyê an jî rêgezê ava nakin.
Berî Sparkirinê Rêjeya Rastî û Vesazkirina Axle piştrast bikin
ECOGO axle paş û range drivetrain tê de an elektrîkê tricycle gearbox civîna û an axe frena dîskê ya entegre. Lîsteyên wan ên gelemperî ji bo hesabên jorîn rêjeyek rastîn û rêjeyên xebatê yên bêkêmasî peyda nakin. Ji bo meclîsa taybetî ya ku tê fikirîn divê rêjeyek were pejirandin. Ecogo
Ji bo berhevdana teknîkî ya kêrhatî, bistînin:
- Rêya civîn û veguhestinê ya rastîn: têketina motorê, her qonaxek kêmkirinê, cihêreng û her kêmkirina dawiya çerxê nas bikin.
- Rêjeya rastîn: heke têkildar be, xalên têketin û derketinê û pozîsyona pêlavê ya guncan diyar bike.
- Sînorên xebatê: leza têketinê ya destûr û sînorên torkê yên domdar an demkî digel şert û mercên wan bistînin.
- Têketinên hesabê wesayîtê: Daneyên gerîdeya tîrêjên armanckirî û xalek xebitandina motora barkirî ya rastîn bikar bînin.
- Lihevhatina sazkirinê: ji bo meclîsa eksê paşîn a hilbijartî girêdanên lêdanê û firnê verast bikin.
Ber rêjeya axle û veavakirinê piştrast bikin bi ECOGO re, leza xebitandinê ya armanc, daneyên rijandina tire, agahdariya motor û peywira pêwîst peyda bikin. Van têketinan dihêle ku rêjeyek pêşniyarkirî li hember hilbera rastîn were nirxandin, li şûna ku encamek matematîkî wekî taybetmendiyek amade were derman kirin.