Wéi Berechent Elektresch Tricycle Rear Axle Gear Verhältnis
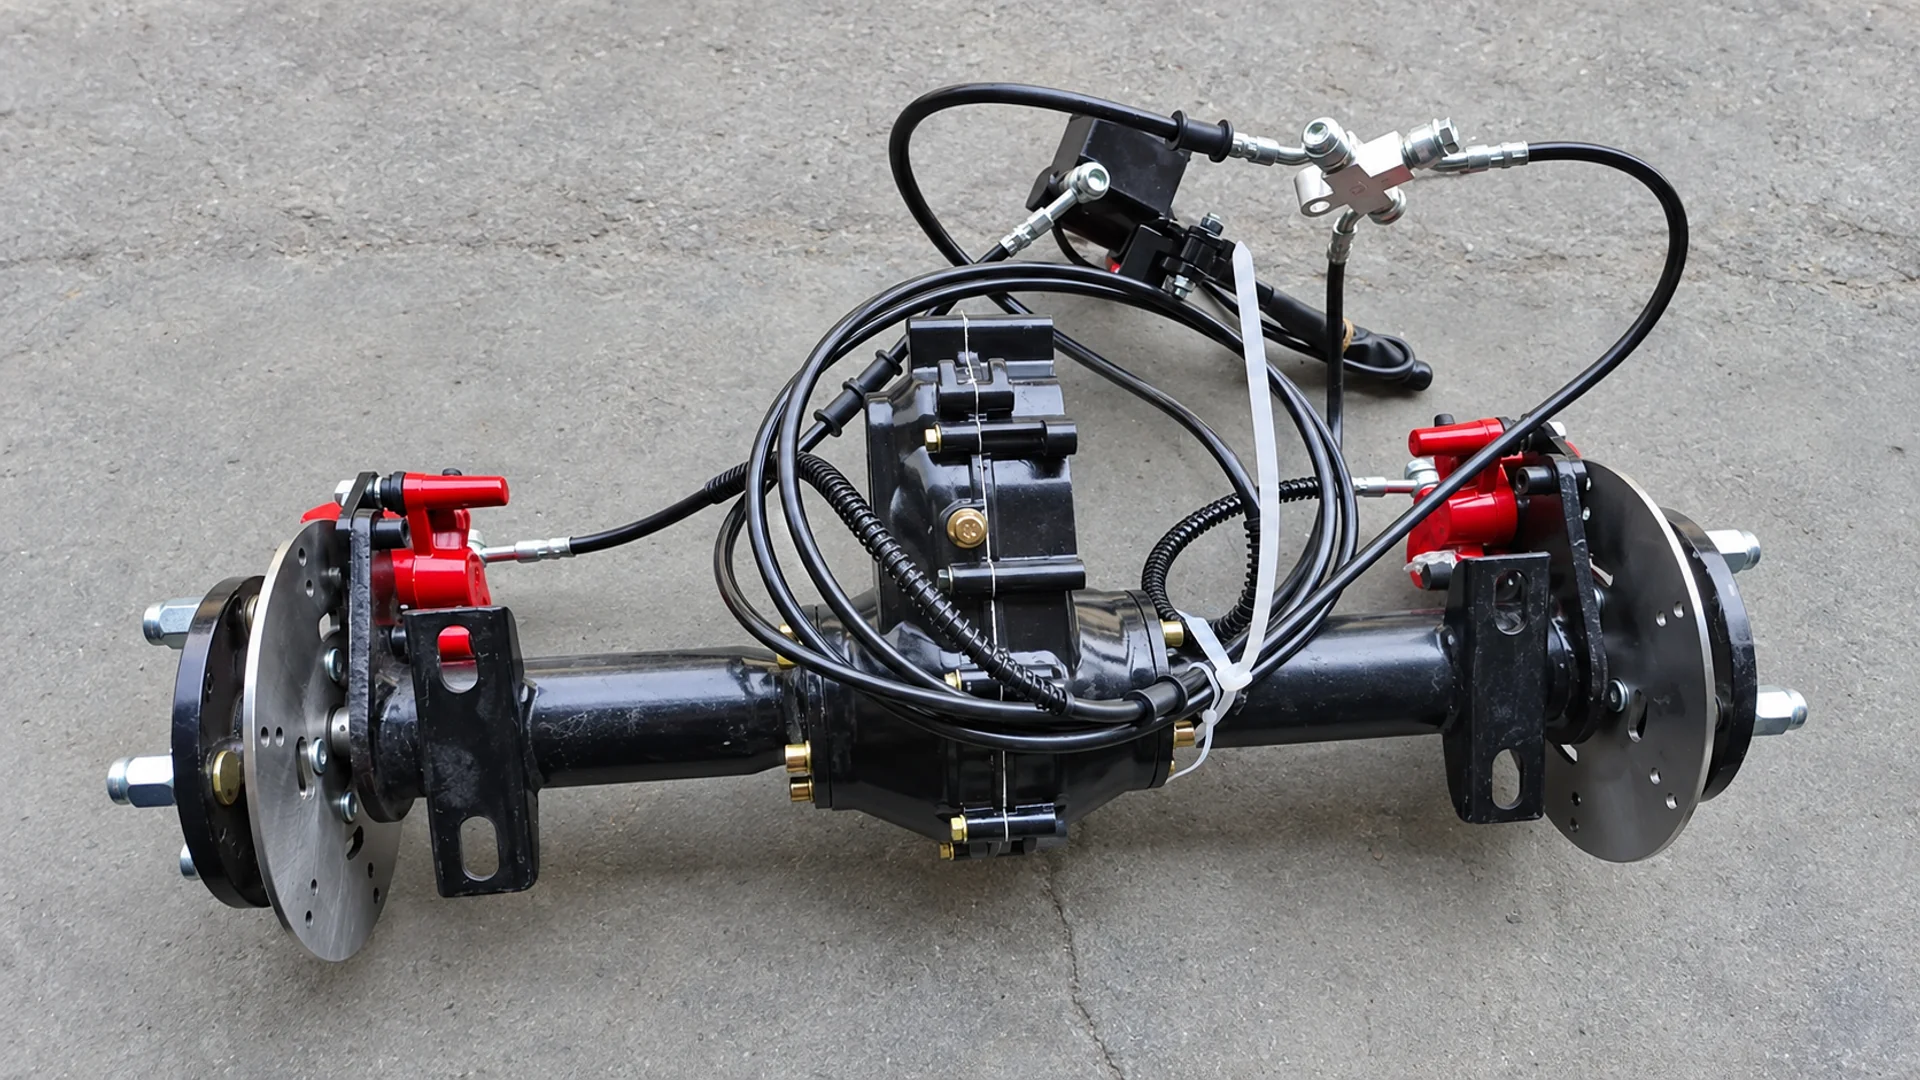
Berechent en elektrescht Dräirad-Heckachs-Gearverhältnis andeems Dir d'Geschwindegkeet vun der definéierter Inputschaft duerch d'Geschwindegkeet vum definéierten Ausgang deelt. Fir en einfachen Ausrüstungspaar, deelt d'Zännzuel vum ugedriwwenen Ausrüstung duerch d'Zännzuel vum Drivende Gang. Wann e puer Reduktiounsstadien tëscht dem Motor an de Rieder leien, multiplizéieren hir Verhältnisser fir déi total Reduktioun ze kréien.
Fir dee Verhältnis an d'Gefiergeschwindegkeet ëmzewandelen, braucht Dir och de mechanesche Rpm vum Motor an den effektiven Rollomfang vun de Pneuen. D'Method hei drënner gëllt fir en Drivetrain an deem e Motor déi hënnescht Rieder duerch Reduktiounsgear an eng Achs dreift. Et gëtt net ugeholl datt all elektreschen Tricycle dës Arrangement benotzt.
Definéiert wéi eng Gearverhältnis Dir berechent
E Reduktiounsverhältnis vergläicht zwee genannte Punkten am Drivetrain. Benotzt Rotatiounsgeschwindegkeet Magnitude:
Reduktiounsverhältnis, i = Input U/min ÷ Ausgang U/min
Eng 10:1 Reduktioun heescht also datt den Input zéng Revolutiounen fir all Ausgangsrevolutioun mécht. Bei enger bestëmmter Inputgeschwindegkeet produzéiert eng méi grouss numeresch Reduktioun eng méi niddereg Ausgangsgeschwindegkeet. Dës Input-Output Relatioun gëtt an de maxon's Gear technesch Notizen beschriwwen. maxongroup.com
De Begrëff "Réckachs Verhältnis" kann op eng Reduktioun bannent der Achsmontage bezéien. Et kann eng separat Upstream Gearbox oder eng Reduktioun op de Rieder ausschléissen. Fir Gefier-Vitesse Berechnungen, déi relevant Quantitéit ass de total Motor-ze-Rad Reduktioun Verhältnis.
| Verhältnis Beschreiwung | Néideg Grenz |
| Single-Etapp Verhältnis | Input an Output vun enger identifizéierter Reduktiounsstadium |
| Gearbox Verhältnis | Gearbox Input an Output an der spezifizéierter Gang Positioun |
| Hënneschter Achs Verhältnis | Déi spezifizéiert Achs-Input- an Ausgangspunkte vum Fournisseur |
| Total Reduktioun Verhältnis | Motor Schacht un ugedriwwen Rieder, dorënner all intervenéiert Reduktioun |
Eng Gearbox reduzéiert d'Geschwindegkeet duerch seng Gangarrangement. En Differential erlaabt déi ugedriwwe Rieder mat verschiddene Geschwindegkeeten ze dréinen. Dës Funktiounen kënnen an enger Versammlung kombinéiert ginn, awer d'Begrëffer identifizéieren net déiselwecht mechanesch Relatioun. Etabléieren déi aktuell Transmissioun Wee ier Dir Zuelen fir eng Berechnung auswielen.
Berechent de Verhältnis vu Gear Zänn oder Schaftgeschwindegkeet
Benotzt Bestätegt Fuert a Gedrängt Gear Zänn
Fir eng einfach Pair vu meshing Gears:
i = ugedriwwen Zänn Zänn ÷ Fuert Zänn
Betruecht e hypotheteschen 20-Zänn Fuergerät deen e 60-Zänn ugedriwwenen Ausrüstung engagéiert:
ech = 60 ÷ 20 = 3:1
D'Dreiwe Gang dréit dräimol fir eng Revolutioun vum ugedriwwenen Ausrüstung. Dana / Spicer benotzt déi entspriechend ugedriwwen-ze-fueren Zännofdréck Relatioun a senger Ring-a-Pinion Verhältnis Berechnung. spicerparts.com
D'Zänn zielt muss zu engem confirméierte Gang Pair gehéieren. Eng Zännzuel an enger Hallefschachtbeschreiwung kann op Splines bezéien, déi fir eng mechanesch Verbindung benotzt ginn. Et etabléiert net e Reduktiounsverhältnis mat engem aneren separat opgezielten Deel. Planetareschen Arrangementer verlaangen och hir korrekt kinematic Relatioun; zwee bequem Zännzuelen opdeelen ass net genuch.
D'Geschwindegkeetsverhältnismethod gëtt datselwecht Resultat wann d'Input an d'Output korrekt identifizéiert ginn: 3000 rpm um Input an 1000 rpm um Ausgab produzéieren en 3:1 Verhältnis. Béid Wäerter mussen déiselwecht Operatiounskonditioun an Iwwerdroungswee beschreiwen.
Multiplizéiert Konsekutiv Reduktiounsstadien
Wann déi hypothetesch 3:1 Stuf vun enger separater 4:1 Reduktioun gefollegt gëtt, ass de Gesamtverhältnis:
i_total = 3 × 4 = 12:1
Bei 3000 U/min reduzéiert déi éischt Stuf Geschwindegkeet op 1000 U/min an déi zweet op 250 U/min. D'Multiplikatioun vun de Verhältnisser stellt béid Etappen aus. Nëmmen déi éischt Stuf benotze géif déi falsch Radgeschwindegkeetsprognose ginn.
Kont fir differentiell Rad Speed
Fir en ideale symmetresche oppene Differenzial, mat lénksen a rietse Schaftgeschwindegkeet ausgedréckt an enger gemeinsamer Forward Richtung:
Carrier rpm = (lénks shaft rpm + right shaft rpm) ÷ 2
Dës Duerchschnëttsgeschwindegkeetsverhältnis folgt vun de fundamentale Contrainten am MathWorks Differentialmodell. Ouni zousätzlech Rad-Enn-Reduktioun, entspriechen béid Rieder, déi bei 250 RPM dréien, enger Carriergeschwindegkeet vun 250 RPM. Wann déi zwee Rad Vitesse ënnerscheeden, duerstellt eent Rad eleng net déi Moyenne. MATLAB
Dofir kann eng arbiträr frei-Spinnradgeschwindegkeet net als Achsausgangsgeschwindegkeet behandelt ginn wann e Verhältnis berechnen. Gëlle dës Relatioun nëmmen no der Differenzial Typ a Mooss Punkten etabléiert goufen.
Konvertéiert Motor RPM an Pneuen Ëmfang an Strooss Geschwindegkeet
Berechent Rad RPM- an theoretesch Gefier Vitesse
Fir riichter Linn Rees mat béid ugedriwwene Rieder mat der selwechter Geschwindegkeet, kee Pneuenrutsch an all Reduktiounsstadium abegraff:
Rad RPM = Motor RPM ÷ Gesamtreduktioun Verhältnis
All Radrevolutioun fiert d'Gefier duerch säin effektiven Rollomfang vir. Ëmrechnung vun Meter pro Minutt an Kilometer pro Stonn gëtt:
Theoretesch Geschwindegkeet (km/h) = Motor U/min × C × 60 ÷ (1000 × i_total)
Hei, C ass effektiv Pneuen Rouleau Ëmkrees an Meter pro Revolutioun an i_gesamt ass de Motor-zu-Rad Reduktiounsverhältnis. Benotzt mechanesch Motor RPM-. Den elektresche Rpm vun engem Controller Display erfuerdert déi entspriechend motorspezifesch Konversioun ier se an dëser Formel benotzt ka ginn.
Dem Dana / Spicer seng Transmissiounsrechner bezitt sech och op d'Schachtgeschwindegkeet, d'Transmissiounsverhältnisser an d'Pneuendimensiounen, wärend d'mathematesch Berechnung vun der Gefierapplikatiounseigenschaft z'ënnerscheeden. Spicer Deeler
Fir e geschafft Beispill, ugeholl:
- Motor Operatioun Vitesse: 3000 U/min.
- Effektiv Rollomfang: 1,50 m pro Revolutioun.
- Total Reduktioun: 10:1.
D'Berechnung ass:
Radgeschwindegkeet = 3000 ÷ 10 = 300 U/min
Gefier Geschwindegkeet = 300 × 1,50 × 60 ÷ 1000 = 27 km/h, ongeféier 16,8 km/h.
Benotzen déi selwecht Motor Vitesse a Pneuen mat engem 12:1 Ganzen Reduktioun gëtt 250 Rad rpm an 22,5 km/h, ongeféier 14,0 km/h. Dëst sinn hypothetesch Berechnungsinputen a Resultater, net Spezifikatioune fir en ECOGO Produkt.
| Hypothetesch Gesamtreduktioun | Radgeschwindegkeet bei 3000 U/min | Theoretesch Stroossvitesse mat C = 1,50 m |
| 10:01 | 300 U/min | 27,0 km/h / 16,8 mph |
| 12:01 | 250 U/min | 22,5 km/h / 14,0 mph |
Fir eng ideal kreesfërmeg Rad, Ëmfang kann als π × Duerchmiesser geschätzte ginn. An enger aktueller Gefier Berechnung, benotzt effektiv Rolling Ëmfang oder de Pneuen Fournisseur applicabel Revolutiounen-pro-Distanz Daten. Rad-Rand Duerchmiesser ass net Pneuen Rolling Duerchmiesser, an eng nominell Pneuen Bezeechnung eleng kann net déi néideg Ëmfang liwweren.
Schafft zréck vun enger Zilgeschwindegkeet
D'Rearrangement vun der selwechter Equatioun gëtt e Kandidat Gesamtverhältnis:
i_total = Motorrpm × C × 60 ÷ (1000 × Zilgeschwindegkeet a km/h)
Mat deemselwechten ugehollen 3000 U/min an 1,50 m Ëmfang gëtt en Zil vun 25 km/h:
i_total = 3000 × 1,50 × 60 ÷ (1000 × 25) = 10,8:1
Dëst ass e berechent Kandidat. Et stellt net fest datt eng 10.8:1 Versammlung verfügbar ass, datt de Motor 3000 RPM ënner der erfuerderter Belaaschtung kann erhalen, oder datt d'Gefier dës Geschwindegkeet erreecht.
D'Transmissiounseffizienz gëtt net an dës fixe Verhältnis Geschwindegkeetgleichung multiplizéiert. Et beaflosst d'Kraaft erfuerderlech an d'Dréimoment verfügbar. Wann Verloschter verhënneren datt de Motor déi ugeholl RPM erhalen, benotzt déi erreechbar RPM fir d'Stroossgeschwindegkeet nei ze berechnen.
Kontrolléiert Dréimoment an Operatiounsgrenzen ier Dir de Verhältnis auswielt
Berechent Total Drive Torque op enger konsequent Basis
Fir stänneg Fueren, mat béiden Achsausgänge mat der selwechter Geschwindegkeet a keng weider Reduktioun tëscht dësen Ausgängen an de Rieder, kann de Gesamtmotor-zu-Rad Verhältnis an der folgender Dréimomentberechnung benotzt ginn:
Gesamtachsausgangsmoment ≈ Motormoment × i_total × Gesamttransmissionseffizienz
D'Reduktioun-an-Effizienzverhältnis gëtt an de maxon Gearnotizen uginn. Hei heescht "total Achsausgangsmoment" de kombinéierten Dréimoment op den zwee ugedriwwenen Ausgänge. Et heescht net, datt all Rad datt voll Wäert kritt. maxongroup.com
Verlängert dat viregt hypothetescht Beispill andeems Dir unhuelen 5 N·m Motordrehmoment bei 3000 U/min an 0,90 allgemeng Transmissioun Effizienz fir béid Verhältnisser:
| Hypothetesch Gesamtreduktioun | Kombinéiert Achs Ausgangsmoment | Theoretesch Strooss Vitesse aus dem virdrun Beispill |
| 10:01 | 5 × 10 × 0,90 = 45 N·m | 27,0 km/h |
| 12:01 | 5 × 12 × 0,90 = 54 N·m | 22,5 km/h |
Déi méi grouss Reduktioun produzéiert méi Ausgangsmoment bei enger méi niddereger Ausgangsgeschwindegkeet fir dee selwechte Motorbetribspunkt. Et erstellt keng zousätzlech Kraaft. Déi ugeholl 90% Effizienz ass nëmmen en Input zu dësem Beispill; tatsächlech Effizienz muss aus applicabel Donnéeën oder Messung kommen.
Trennt d'Berechnung vun der Gefier Leeschtung
Berechent Ausgangsmoment ass net eng Achs erlaabt Dréimoment Bewäertung. Gear, Aarsch an Assemblée Limite gëllen nach. Ähnlech ass d'Achsdrehmoment keng Notzlaaschtbewäertung: Kraaft um Buedem hänkt och vun der Reifengréisst an der verfügbarer Adhäsioun of, während d'Gefier seng Operatiounsresistenz muss iwwerwannen.
Ier Dir e Verhältnis auswielt, kontrolléiert ob de Motor déi erfuerderlech Geschwindegkeet an Dréimoment mat der proposéierter Batteriespannung, Controllerlimiten an thermesche Bedéngungen erhalen kann. Ersatz vun gelueden Motorgeschwindegkeetsdaten mat engem No-Laast RPM-Wäert kann erreechbar Stroossegeschwindegkeet iwwerschreiden.
E personaliséierte Gangverhältnis fir eng elektresch Dräiraddifferentialachs soll dofir géint e definéierte Betribspunkt bewäert ginn. Verhältnis Berechnungen etabléiert d'Relatioun tëscht Vitesse an Dréimoment; se etabléieren net onofhängeg Notzlaascht, Hiwwelfäegkeet oder Range.
Bestätegt déi aktuell Verhältnis an Achskonfiguratioun ier Dir bestellt
ECOGO an hënneschter Achs an drivetrain Gamme enthält an elektresch Tricycle gearbox Assemblée an an integréiert disc Brems- hënneschter Achs. Hir ëffentlech Lëschte bidden keen aktuellen Verhältnis a komplette Betribsbewäertunge fir d'Berechnungen hei uewen. E Verhältnis muss bestätegt ginn fir déi spezifesch Versammlung déi considéréiert gëtt. Ecogo
Fir en nëtzlechen technesche Verglach, kritt:
- Déi exakt Versammlung an Iwwerdroungswee: z'identifizéieren de Motor Input, all Reduktioun Etapp, d'Differenziell an all Rad-Enn Reduktioun.
- Tatsächlech Verhältnis: uginn seng Input- an Ausgangspunkten an déi applicabel Gangpositioun, wann relevant.
- Operatiounsbegrenzungen: kréien erlaabt Input Vitesse a kontinuéierlech oder temporär Dréimoment Grenzen mat hire Konditiounen.
- D'Gefier Berechnung Input: benotzen déi virgesinnen Pneuen Rolling Daten an engem realistesche gelueden Motor Betribssystemer Punkt.
- Installatioun Match: z'iwwerpréiwen d'Montage- an Brems- Schnëttplazen fir déi ausgewielt hënneschter Achs Assemblée.
Zu confirméieren d'Achs Verhältnis an Configuratioun mat ECOGO, déi Zil Betribssystemer Vitesse, Pneuen Rolling Daten, Motor Informatiounen an néideg Flicht. Dës Inputen erlaben e proposéierte Verhältnis géint dat aktuellt Produkt ze bewäerten, anstatt e mathematescht Resultat als fäerdeg Spezifizéierung ze behandelen.