اليڪٽرڪ ٽريڪ سائيڪل ريئر ايڪسل گيئر ريشو کي ڪيئن ڳڻيو
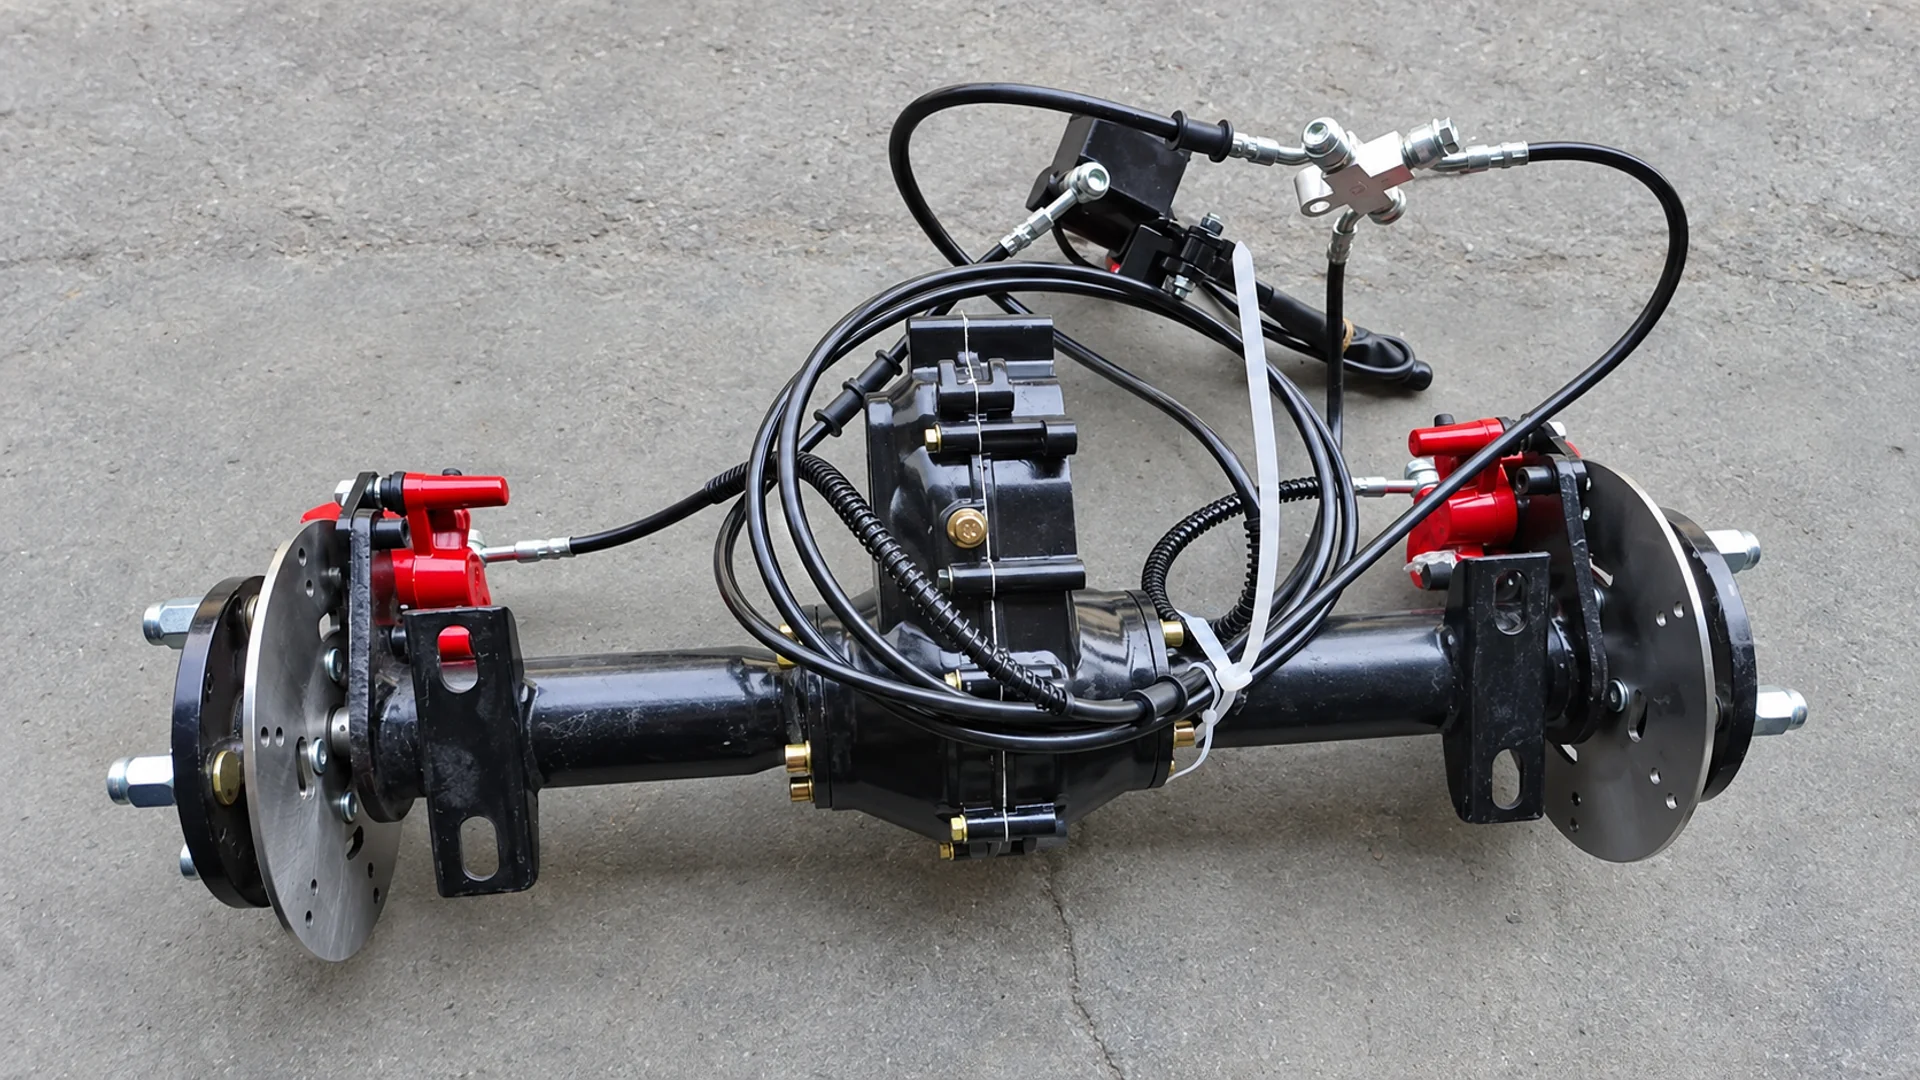
ڳڻپيو اليڪٽرڪ ٽرائي سائيڪل ريئر ايڪسل گيئر تناسب بيان ڪيل ان پٽ شافٽ جي رفتار کي ورهائي بيان ڪيل آئوٽ پٽ جي رفتار سان. سادي گيئر جي جوڙي لاءِ، ڊرائيونگ گيئر جي ٽوٿ ڳڻپ کي ڊرائيونگ گيئر جي ٽوٿ ڳڻپ سان ورهايو. جڏهن موٽر ۽ سائيڪلن جي وچ ۾ ڪيترائي گھٽتائي جا مرحلا هجن، مجموعي گهٽتائي حاصل ڪرڻ لاء انهن جي تناسب کي وڌايو.
ان تناسب کي گاڏي جي رفتار ۾ تبديل ڪرڻ لاءِ، توهان کي موٽر جي ميڪيڪل آر پي ايم ۽ ٽائر جي موثر رولنگ فريم جي به ضرورت آهي. هيٺ ڏنل طريقو هڪ ڊرائيو ٽرين تي لاڳو ٿئي ٿو جنهن ۾ هڪ موٽر ريڊڪشن گيئرنگ ۽ هڪ محور ذريعي پوئين ڦيٿين کي هلائي ٿو. اهو فرض نه آهي ته هر برقي ٽريڪ سائيڪل هن ترتيب کي استعمال ڪري ٿو.
وضاحت ڪريو ڪھڙو گيئر تناسب توھان حساب ڪري رھيا آھيو
گھٽتائي جو تناسب ڊرائيو ٽرين ۾ ٻن نالي واري پوائنٽن جو مقابلو ڪري ٿو. گھمڻ واري رفتار جي ماپ کي استعمال ڪندي:
گھٽتائي جو تناسب، i = ان پٽ rpm ÷ آئوٽ rpm
هڪ 10: 1 گھٽتائي جو مطلب آهي ته ان پٽ هر آئوٽ انقلاب لاءِ ڏهه انقلاب ڪري ٿو. ڏنل ان پٽ جي رفتار تي، هڪ وڏي عددي گھٽتائي گهٽ پيداوار جي رفتار پيدا ڪري ٿي. هي ان پٽ-آئوٽ پٽ تعلق ميڪسن جي گيئر ٽيڪنيڪل نوٽس ۾ بيان ڪيو ويو آهي. maxongroup.com
اصطلاح "ريئر محور تناسب" محور اسيمبلي جي اندر گھٽتائي ڏانهن اشارو ڪري سگھي ٿو. اهو ٿي سگھي ٿو الڳ اپ اسٽريم گيرو باڪس يا سائيڪلن ۾ گھٽتائي. گاڏي جي رفتار جي حساب سان، لاڳاپيل مقدار آهي ڪل موٽر-ٽو-ويل گھٽائڻ جو تناسب.
| تناسب جي وضاحت | گهربل حد |
| سنگل اسٽيج تناسب | ھڪڙي سڃاڻپ جي گھٽتائي واري مرحلي جو ان پٽ ۽ ٻاھر |
| گيرو باڪس تناسب | گيئر باڪس ان پٽ ۽ آئوٽ مخصوص گيئر پوزيشن ۾ |
| پوئتي محور تناسب | فراهم ڪندڙ جي مخصوص محور ان پٽ ۽ آئوٽ پوائنٽ |
| مجموعي گهٽتائي جو تناسب | موٽر شافٽ کي هلائيندڙ ڦيٿين تائين، هر مداخلت واري گهٽتائي سميت |
هڪ گيرو باڪس ان جي گيئر ترتيب ذريعي رفتار گھٽائي ٿو. ھڪڙو فرق ھلندڙ ڦيٿين کي مختلف رفتار تي ڦرڻ جي اجازت ڏئي ٿو. اهي ڪم هڪ اسيمبليءَ ۾ گڏ ڪري سگهجن ٿا، پر اهي شرط ساڳيا ميڪانياتي تعلق جي نشاندهي نٿا ڪن. ڳڻپ لاءِ نمبر چونڊڻ کان اڳ حقيقي ٽرانسميشن جو رستو قائم ڪريو.
گيئر دانت يا شافٽ اسپيڊ مان تناسب ڳڻيو
تصديق ٿيل ڊرائيونگ ۽ ڊرائيو گيئر دانت استعمال ڪريو
ميشنگ گيئرز جي هڪ سادي جوڙي لاءِ:
i = ھلندڙ گيئر دانت ÷ ڊرائيونگ گيئر دانت
هڪ فرضي 20-دانت ڊرائيونگ گيئر تي غور ڪريو جيڪو 60-دانت تي هلندڙ گيئر کي مشغول ڪري ٿو:
i = 60 ÷ 20 = 3:1
ڊرائيونگ گيئر هلندڙ گيئر جي هڪ انقلاب لاءِ ٽي ڀيرا ڦرندو آهي. ڊانا/اسپائسر استعمال ڪري ٿو لاڳاپيل ھلندڙ-ڪرڻ-ڊرائيونگ ٽوٿ ڳڻپ تعلق کي پنھنجي انگن ۽ پنن جي تناسب جي حساب سان. spicerparts.com
دانت جي ڳڻپ جو تعلق هڪ تصديق ٿيل گيئر جوڙو سان هجڻ گهرجي. اڌ شافٽ جي وضاحت ۾ هڪ ڏند جي ڳڻپ شايد ميڪيڪل ڪنيڪشن لاءِ استعمال ٿيل اسپلائن ڏانهن اشارو ڪري ٿي. اهو ڪنهن ٻئي الڳ الڳ درج ٿيل حصي سان گهٽتائي جو تناسب قائم نٿو ڪري. سياري جي ترتيبن کي پڻ انهن جي صحيح ڪائناتي تعلق جي ضرورت آهي. ٻن آسان ڏندن جي ڳڻپ کي ورهائڻ ڪافي نه آهي.
رفتار-تناسب جو طريقو ساڳيو نتيجو ڏئي ٿو جڏهن ان پٽ ۽ آئوٽ پٽ جي صحيح سڃاڻپ ڪئي وڃي ٿي: ان پٽ تي 3000 rpm ۽ آئوٽ پٽ تي 1000 rpm 3:1 تناسب پيدا ڪري ٿو. ٻنهي قدرن کي لازمي طور تي ساڳيو آپريٽنگ حالت ۽ ٽرانسميشن جو رستو بيان ڪرڻ گهرجي.
لڳاتار گھٽتائي جي مرحلن کي ضرب ڪريو
جيڪڏهن فرضي 3:1 اسٽيج جي پٺيان هڪ الڳ 4:1 گهٽتائي آهي، مجموعي تناسب آهي:
i_ڪل = 3 × 4 = 12:1
3000 موٽر rpm تي، پهريون مرحلو 1000 rpm تائين رفتار گھٽائي ٿو ۽ ٻيو 250 rpm تائين. ٻنهي مرحلن لاءِ تناسب جي حساب سان ضرب. صرف پهرين اسٽيج کي استعمال ڪندي غلط ويل اسپيڊ جي اڳڪٿي ڪندو.
مختلف وهيل اسپيڊ لاءِ اڪائونٽ
هڪ مثالي symmetrical کليل تفاوت لاء، کاٻي ۽ ساڄي شافٽ جي رفتار سان هڪ عام اڳتي جي هدايت ۾ اظهار ڪيو ويو آهي:
ڪيريئر آر پي ايم = (کاٻي شافٽ آر پي ايم + ساڄي شافٽ آر پي ايم) ÷ 2
هي سراسري رفتار جو تعلق MathWorks جي فرق واري ماڊل ۾ بنيادي رڪاوٽن جي پٺيان آهي. بغير ڪنهن اضافي ويلز جي آخر ۾ گهٽتائي، 250 rpm تي ڦرندڙ ٻئي ڦيٿا 250 rpm جي ڪيريئر جي رفتار سان ملن ٿا. جيڪڏهن ٻه ڦيٿن جي رفتار مختلف آهي، ته اڪيلو هڪ ڦيٿي ان اوسط جي نمائندگي نٿو ڪري. MATLAB
نتيجي طور، هڪ خودمختاري آزاد گھمڻ واري وهڪري جي رفتار کي محور جي ٻاھرين رفتار جي طور تي علاج نٿو ڪري سگھجي جڏھن ھڪڙي تناسب جي حساب سان. ھن تعلق کي لاڳو ڪريو صرف فرق جي قسم ۽ ماپ پوائنٽ قائم ٿيڻ کان پوء.
موٽر RPM ۽ ٽائر جي دائري کي روڊ جي رفتار ۾ تبديل ڪريو
ڳڻپ ڪريو ڦيٿي RPM ۽ نظرياتي گاڏي جي رفتار
سڌي رستي واري سفر لاءِ ٻنهي هلچلن سان هڪ ئي رفتار تي، نه ٽائر سلپ ۽ هر گهٽتائي واري مرحلي ۾ شامل آهن:
ڦيٿي rpm = موٽر rpm ÷ ڪل گهٽتائي تناسب
هر ڦيٿي انقلاب گاڏي کي ان جي موثر رولنگ فريم ذريعي اڳتي وڌائي ٿو. ميٽر في منٽ کي ڪلوميٽر في ڪلاڪ ۾ تبديل ڪرڻ ڏئي ٿو:
نظرياتي رفتار (ڪلوميٽر / ايڇ) = موٽر rpm × C × 60 ÷ (1000 × i_total)
هتي، C ميٽر في انقلاب ۾ موثر ٽائر رولنگ فريم آهي ۽ i_مجموعي موٽر-ٽو-ويل ريڊڪشن ريشو آهي. مشيني موٽر rpm استعمال ڪريو. هڪ ڪنٽرولر ڊسپلي جي برقي آر پي ايم کي هن فارمولا ۾ استعمال ٿيڻ کان اڳ مناسب موٽر-مخصوص تبديلي جي ضرورت آهي.
دانا/اسپائسر جي ٽرانسميشن ڪيلڪوليٽر ساڳيءَ طرح شافٽ جي رفتار، ٽرانسميشن جي تناسب ۽ ٽائر جي طول و عرض سان تعلق رکي ٿو، جڏهن ته رياضياتي حساب ڪتاب کي گاڏي جي ايپليڪيشن جي مناسبت کان ڌار ڪري ٿو. اسپائسر جا حصا
ڪم ٿيل مثال لاءِ، فرض ڪريو:
- موٽر آپريٽنگ رفتار: 3000 rpm.
- مؤثر رولنگ فريم: 1.50 ميٽر في انقلاب.
- مجموعي گهٽتائي: 10:1.
حساب ڪتاب آهي:
ڦيٿي جي رفتار = 3000 ÷ 10 = 300 rpm
گاڏي جي رفتار = 300 × 1.50 × 60 ÷ 1000 = 27 ڪلوميٽر / ايڇ، لڳ ڀڳ 16.8 ميل في ڪلاڪ.
ساڳي موٽر اسپيڊ ۽ ٽائر استعمال ڪرڻ سان 12:1 ڪل گھٽتائي ڏئي ٿي 250 ڦيٿي rpm ۽ 22.5 ڪلوميٽر في ڪلاڪ، لڳ ڀڳ 14.0 ميل في ڪلاڪ. اهي فرضي حساب ڪتاب ۽ نتيجا آهن، هڪ ECOGO پيداوار لاءِ وضاحتون نه آهن.
| فرضي مجموعي گهٽتائي | 3000 موٽر rpm تي ڦيٿي جي رفتار | نظرياتي روڊ جي رفتار سان C = 1.50 م |
| 10:01 | 300 rpm | 27.0 ڪلوميٽر / ايڇ / 16.8 ميل في ڪلاڪ |
| 12:01 | 250 rpm | 22.5 ڪلوميٽر / ايڇ / 14.0 ميل في ڪلاڪ |
هڪ مثالي گول چڪر لاءِ، فريم کي π × قطر جي حساب سان لڳائي سگهجي ٿو. اصل گاڏي جي حساب ۾، موثر رولنگ فريم يا ٽائر سپلائر جي قابل اطلاق انقلابن-في-فاصلي ڊيٽا استعمال ڪريو. ويل-رم قطر ٽائر رولنگ قطر نه آهي، ۽ اڪيلو ٽائر جي نامزدگي گهربل فريم فراهم نه ڪري سگھي ٿي.
ھدف جي رفتار کان پوئتي ڪم ڪريو
ساڳئي مساوات کي ٻيهر ترتيب ڏيڻ اميدوار جي مجموعي تناسب ڏئي ٿو:
i_total = موٽر rpm × C × 60 ÷ (1000 × ٽارگيٽ رفتار ڪلوميٽر / ڪلاڪ ۾)
ساڳئي فرض ڪيل 3000 rpm ۽ 1.50 ميٽر جي فريم سان، 25 ڪلوميٽر في ڪلاڪ جو هدف ڏئي ٿو:
i_مجموعي = 3000 × 1.50 × 60 ÷ (1000 × 25) = 10.8:1
هي هڪ ڳڻپيوڪر اميدوار آهي. اهو قائم نٿو ڪري ته هڪ 10.8: 1 اسيمبلي موجود آهي، ته موٽر گهربل لوڊ تحت 3000 rpm کي برقرار رکي سگهي ٿي، يا گاڏي انهي رفتار تائين پهچي ويندي.
ٽرانسميشن ڪارڪردگي هن مقرر ٿيل تناسب رفتار جي مساوات ۾ ضرب نه آهي. اهو گهربل طاقت ۽ موجود torque کي متاثر ڪري ٿو. جيڪڏهن نقصان موٽر کي فرض ڪيل rpm کي برقرار رکڻ کان روڪين ٿا، روڊ جي رفتار کي ٻيهر ڳڻڻ لاءِ حاصل ٿيندڙ rpm استعمال ڪريو.
تناسب چونڊڻ کان پهريان ٽوڪ ۽ آپريٽنگ حدون چيڪ ڪريو
ڳڻپيو ڪل ڊرائيو ٽوڪ هڪ مسلسل بنياد تي
مسلسل ڊرائيونگ لاءِ، ٻنهي محور جي ٻاھران ساڳي رفتار سان ۽ انھن ٻاھرين ۽ ڦيڻن جي وچ ۾ وڌيڪ گھٽتائي نه ٿيندي، ڪل موٽر-ٽو-ويل تناسب ھيٺ ڏنل ٽورڪ جي حساب سان استعمال ڪري سگھجي ٿو:
ڪل محوري آئوٽ پٽ torque ≈ موٽر torque × i_total × مجموعي ٽرانسميشن ڪارڪردگي
گھٽتائي ۽ ڪارڪردگي جو تعلق ميڪسن جي گيئر نوٽس ۾ ڏنو ويو آهي. ھتي، "مجموعي محور ٻاھرين ٽوڪ" جو مطلب آھي ٻن ھلندڙ ٻاھرين تي گڏيل ٽوڪ. ان جو مطلب اهو ناهي ته هر ڦيٿي کي اها پوري قيمت ملي ٿي. maxongroup.com
فرض ڪري پوئين فرضي مثال کي وڌايو 5 N·m موٽر ٽوڪ 3000 rpm تي ۽ 0.90 مجموعي ٽرانسميشن ڪارڪردگي ٻنهي نسبتن لاءِ:
| فرضي مجموعي گهٽتائي | گڏيل محور آئوٽ پٽ ٽوڪ | پوئين مثال کان نظرياتي روڊ جي رفتار |
| 10:01 | 5 × 10 × 0.90 = 45 N·m | 27.0 ڪلوميٽر في ڪلاڪ |
| 12:01 | 5 × 12 × 0.90 = 54 N·m | 22.5 ڪلوميٽر في ڪلاڪ |
وڏي گھٽتائي ساڳئي موٽر آپريٽنگ پوائنٽ لاء گهٽ ٻاڦ جي رفتار تي وڌيڪ آئوٽ ٽوڪ پيدا ڪري ٿي. اهو اضافي طاقت پيدا نٿو ڪري. فرض ڪيل 90٪ ڪارڪردگي صرف هن مثال لاء هڪ ان پٽ آهي؛ حقيقي ڪارڪردگي قابل اطلاق ڊيٽا يا ماپ مان اچڻ گهرجي.
گاڏين جي ڪارڪردگي کان حساب کي الڳ ڪريو
ڳڻپيوڪر آئوٽ ٽارڪ هڪ محور جي قابل اجازت ٽورڪ جي درجه بندي نه آهي. گيئر، شافٽ ۽ اسيمبلي جون حدون اڃا تائين لاڳو ٿين ٿيون. اهڙي طرح، axle torque هڪ پيل لوڊ جي درجه بندي نه آهي: زمين تي قوت پڻ ٽائر جي سائيز ۽ دستياب تي منحصر آهي، جڏهن ته گاڏي کي پنهنجي آپريٽنگ مزاحمت تي غالب ٿيڻ گهرجي.
هڪ تناسب چونڊڻ کان اڳ، چيڪ ڪريو ته ڇا موٽر گهربل رفتار کي برقرار رکي سگهي ٿي ۽ تجويز ڪيل بيٽري وولٹیج، ڪنٽرولر جي حدن ۽ حرارتي حالتن سان. لوڊ ٿيل موٽر-اسپيڊ ڊيٽا کي بي-لوڊ آر پي ايم ويليو سان تبديل ڪرڻ ممڪن روڊ جي رفتار کي وڌائي سگھي ٿو.
اليڪٽرڪ ٽرائي سائيڪل جي فرق واري محور لاءِ ڪسٽم گيئر تناسب تنهن ڪري هڪ مقرر ڪيل آپريٽنگ پوائنٽ جي خلاف جائزو وٺڻ گهرجي. تناسب جي حساب سان رفتار ۽ ٽوڪ جي وچ ۾ تعلق قائم ڪري ٿو. اهي آزاديءَ سان پيل لوڊ، ٽڪريءَ تي چڙهڻ جي صلاحيت يا حد قائم نٿا ڪن.
آرڊر ڪرڻ کان پهريان اصل تناسب ۽ محوري ترتيب جي تصديق ڪريو
ECOGO پوئين axle ۽ drivetrain جي حد هڪ شامل آهي اليڪٽرڪ ٽريڪ سائيڪل گيرو باڪس اسيمبلي ۽ هڪ integrated ڊسڪ بريڪ پوئين محور. انهن جي عوامي لسٽون مٿي ڏنل حسابن لاءِ حقيقي تناسب ۽ مڪمل آپريٽنگ درجه بندي مهيا نه ڪن. هڪ تناسب جي تصديق ٿيڻ گهرجي مخصوص اسيمبليءَ لاءِ غور ڪيو پيو وڃي. ايڪوگو
هڪ مفيد ٽيڪنيڪل مقابلي لاءِ، حاصل ڪريو:
- صحيح اسيمبلي ۽ ٽرانسميشن جو رستو: موٽر ان پٽ جي سڃاڻپ ڪريو، هر گھٽتائي واري مرحلي، فرق ۽ ڪنهن به ويل-آخر جي گهٽتائي.
- حقيقي تناسب: ان جي ان پٽ ۽ آئوٽ پوائنٽن کي بيان ڪريو ۽ قابل اطلاق گيئر پوزيشن، جيڪڏھن لاڳاپيل ھجي.
- آپريٽنگ حدون: انهن جي شرطن سان اجازت ڏنل ان پٽ رفتار ۽ مسلسل يا عارضي torque حدون حاصل ڪريو.
- گاڏين جي حساب ڪتاب جي معلومات: مطلوب ٽائر جي رولنگ ڊيٽا ۽ حقيقي لوڊ ٿيل موٽر آپريٽنگ پوائنٽ استعمال ڪريو.
- تنصيب جي مطابقت: چڙهڻ ۽ بريڪ انٽرفيس جي تصديق ڪريو منتخب ٿيل ريئر ايڪسل اسمبلي لاءِ.
ڏانهن محوري تناسب ۽ ترتيب جي تصديق ڪريو ECOGO سان، ٽارگيٽ آپريٽنگ اسپيڊ، ٽائر رولنگ ڊيٽا، موٽر جي معلومات ۽ گهربل ڊيوٽي مهيا ڪريو. اهي ان پٽ هڪ تجويز ڪيل تناسب کي حقيقي پيداوار جي مقابلي ۾ جانچڻ جي اجازت ڏين ٿا، بجاءِ رياضياتي نتيجن کي تيار ڪيل وضاحت جي طور تي علاج ڪرڻ جي.