Sådan vælger du controller-watt til en elektrisk trehjulet cykel
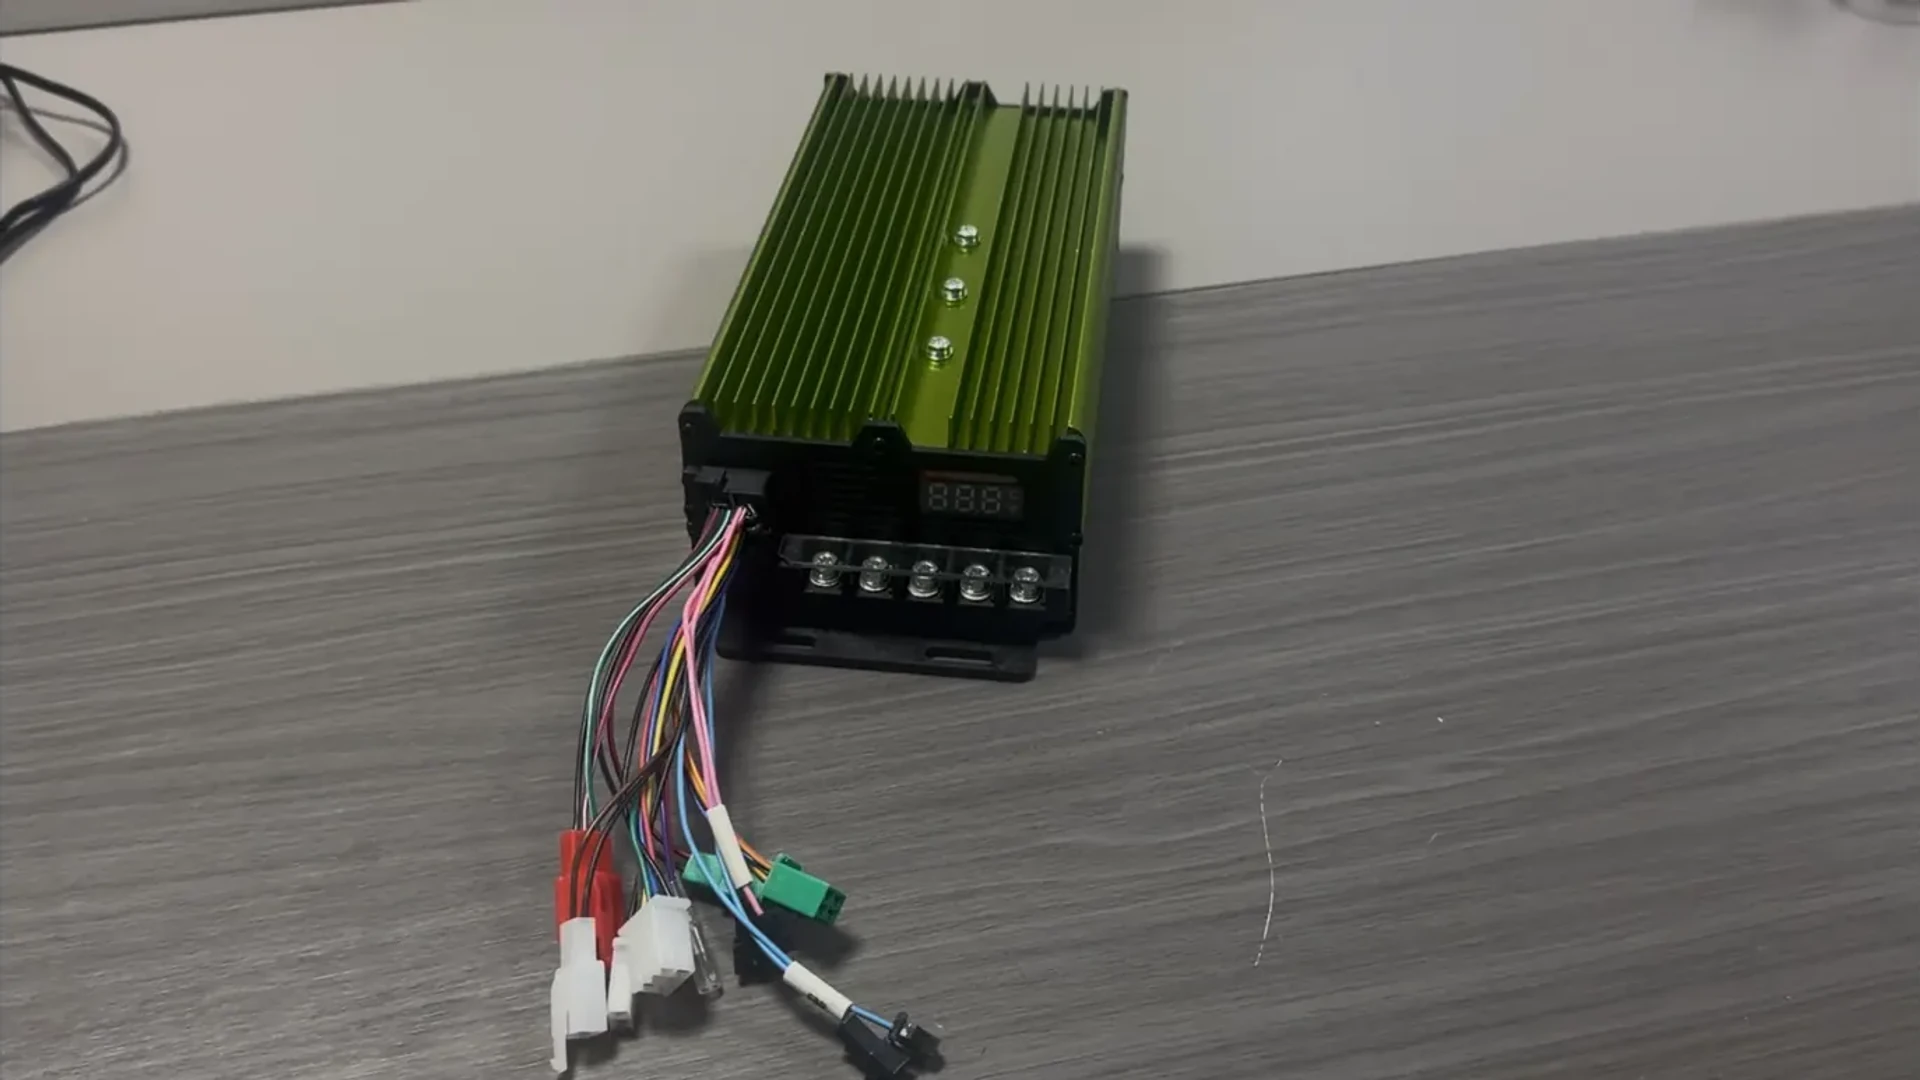
For at vælge controller-watt til en elektrisk trehjulet cykel skal du starte med motorens dokumenterede rating og controller-producentens angivne motorkompatibilitet. Kontroller derefter batterispændingsområde, batteri- og motorstrømgrænser, kontinuerlige driftsforhold og kontrolgrænseflader. En watt-label hjælper med at identificere kandidater; disse yderligere kontroller afgør, om en kandidat passer til køretøjet.
Dette betyder noget, når du køber en erstatningscontroller eller specificerer en drivlinje til en last trehjulet cykel eller e-rickshaw. To controllere, der bærer den samme watt-mærkat, kan have forskellige strømgrænser, kølekrav eller signalforbindelser. Ligeledes etablerer en højere annonceret watt ikke kompatibilitet med en bestemt motor.
Hvad betyder en controllers wattværdi faktisk?
Nominel motoreffekt, elektrisk input og akseludgang
Tre effektværdier kan optræde i en drivlinjediskussion:
- Opført motoreffekt: motorens klassificering eller kompatibilitetsinterval identificeret af leverandøren.
- Controller DC-indgangseffekt: elektrisk strøm, der kommer ind i controlleren fra batteriet.
- Motorens akseleffekt: mekanisk effekt leveret af motoren efter regulator og motortab.
Disse værdier beskriver forskellige punkter i systemet. Et produktfelt kaldet "Nominel motoreffekt" skal læses som den angivne motoreffektreference, medmindre producenten giver en mere specifik definition. Den etablerer ikke i sig selv kontinuerlig controllerindgangseffekt eller målt akseludgang. Sondringen mellem elektrisk input, elektrisk motoreffekt og konverteringstab er forklaret i maxons controller-dokumentation. maxon support
Læser faktiske controllerspecifikationer
To controllerlister på ECOGO-webstedet illustrerer, hvorfor feltnavnene betyder noget:
| Udgivet felt | 1000–1500W 24-MOSFET-controller | 1500–3000W 36-MOSFET-controller |
| Nominel motoreffekt | 1000-1500 W | 1500-3000 W |
| MOSFET-antal | 24 | 36 |
| Udgangsspænding | 48 V / 60 V / 72 V | 48 V / 60 V / 72 V |
| Udgangsstrøm | 50-60 A | 85-100 A |
Siderne definerer ikke, om "Output Current" betyder batteristrøm eller motorfasestrøm, eller om det er kontinuerlig eller kortvarig strøm. At multiplicere et af disse tal med en anført spænding vil derfor tildele en effekt, som den offentliggjorte information ikke fastslår. Ecogo
For en motor vurderet til 1500 W inkluderer begge anførte motoreffektområder dette tal. Dette skaber en shortlist, ikke en fuldendt match: de nuværende definitioner, spændingskonfiguration, motorstyringskrav og driftspligt afgør stadig egnethed.
Match batterispændingsvinduet, før du sammenligner strøm
Et batteris nominelle spænding er en systemmærkat. Dens spænding ændres med ladeniveau og driftsbelastning. Regulatoren skal rumme de faktiske forsyningsforhold, inklusive det fuldt opladede batteri og den lavere spænding, der opstår under drift. maxons spændingsvejledning skelner eksplicit mellem disse øvre og nedre forsyningsbegrænsninger. maxon support
Sammenlign tre ting:
- Batteridata: nominel spænding, maksimal ladet spænding og forventet spænding under belastning.
- Dataansvarlig data: tilladt driftsområde, absolut maksimal nominel værdi og konfigurerede spændingsbeskyttelsesgrænser.
- Det nødvendige motordriftspunkt: den hastighed og det drejningsmoment, som drevet skal opretholde inden for dette forsyningsområde.
Et absolut maksimum er en grænse, ikke et normalt driftsmål. Et nominelt matchende batteri og controller har stadig brug for en rækkevidde, der passer til køretøjet.
ECOGO-listerne ovenfor viser 48 V, 60 V og 72 V. Denne liste alene fastslår ikke, at hver leveret enhed automatisk understøtter alle tre systemer. Bekræft spændingsversionen eller konfigurationen, der er leveret til ordren, inklusive dens beskyttelsesindstillinger.
Adskil batteristrøm fra motorfasestrøm
Anslå indgangseffekt ved batteritilslutningen
Under motorkørsel trækkes strøm på batterisiden gennem controllerens DC-forsyningsforbindelse, mens motorfasestrømmen løber i viklingerne. Et PWM-effekttrin ændrer den effektive spænding, der påføres motoren. Strøm på motorsiden kan derfor overstige den gennemsnitlige batteristrøm uden at skabe yderligere strøm; læsningerne beskriver forskellige sider af konverteringen. Deres forhold afhænger af driftsbetingelser og hvordan strøm måles. maxon support
For omtrent konstant jævnspænding og strøm:
Controllerens indgangseffekt ≈ DC-busspænding × batteristrøm
Overvej en hypotetisk måling af 60 V ved regulatorindgangen under belastning og 30 A batteristrøm:
60 V × 30 A = 1800 W, eller cirka 1,8 kW elektrisk input.
Dette er hverken en måling af akseleffekt eller en kontinuerlig vurdering udledt af et produktnavn. Hvis det samme system har en separat specificeret fasestrømværdi på 60 A, vil multiplikation af 60 V med denne værdi ikke etablere 3,6 kW indgangs- eller akseleffekt.
Hvor spænding og strøm svinger betydeligt, kræver nøjagtig gennemsnitseffekt, at gennemsnittet af deres øjeblikkelige produkt over samme periode. Multiplicering af ikke-relaterede aflæsninger eller gennemsnit fra forskellige driftsforhold kan give et misvisende resultat.
Sammenlign nuværende grænser på samme grundlag
| Nuværende specifikation | Hvad det hjælper med at vurdere | Definition nødvendig |
| Strøm på batterisiden | Kompatibilitet med batteri og batteristyringssystem (BMS) | Kontinuerlig grænse, midlertidig grænse og tilladt varighed |
| Motorfasestrøm | Kompatibilitet med motorens elektriske og termiske krav | Målekonvention, kontinuert grænse og midlertidig grænse |
Nuværende størrelse og driftsvarighed er separate spørgsmål. "Peak" kan betyde toppen af en elektrisk bølgeform eller en midlertidig overbelastning. RMS-strøm er en anden målekonvention; det er ikke et synonym for kontinuerlig strøm.
Kellys KLS-H-manual giver et eksempel på en controllerfamilie med separate batteristrøm- og motorstrømindstillinger. For en ECOGO-ordre skal du indhente definitionerne for den faktiske model, før du bruger dens offentliggjorte aktuelle tal til at vælge en BMS eller bedømme motorkompatibilitet. media.kellycontroller.com
Tjek kontinuerlig drift, spidsbelastningsvarighed og køling
En midlertidig strømklassificering bliver kun nyttig, når dens tilladte varighed og termiske forhold er kendt. Kontinuerlig kapacitet afhænger også af den specificerede installation og kølearrangement. Kellys KLS-H-dokumentation adskiller kontinuerlige og spidsværdier og angiver installationskrav til heatsink, hvilket illustrerer, hvorfor disse forhold hører sammen med de nuværende tal. media.kellycontroller.com
For en fungerende trehjulet cykel skal du sammenligne den nødvendige strøm over driftscyklussen med de dokumenterede grænser. En kort acceleration, gentagne belastede starter og en vedvarende stigning stiller forskellige krav til drevet. At gennemføre en acceleration viser ikke, at det samme output kan opretholdes gentagne gange eller kontinuerligt.
Drift med lav hastighed og højt drejningsmoment fortjener opmærksomhed. Akseleffekt afhænger af både moment og hastighed, mens motorstrømmen kan forblive betydelig ved lav hastighed. Et beskedent mekanisk effekttal etablerer derfor ikke en lav termisk belastning. TI's guide til valg af motorfører behandler spænding, strøm, effekttab og driftsforhold som forbundne designovervejelser. ti.com
For hver kandidat skal du oprette:
- De kontinuerlige batteri- og fasestrømgrænser under de tilsigtede køleforhold.
- De midlertidige strømgrænser, varighed og eventuelle genopretningskrav.
- De tilladte omgivelses- og monteringsbetingelser, inklusive eventuel termisk nedsættelse.
- Om motoren, controlleren og batteriet kan understøtte den samme gentagne pligt.
En højere vurderet controller leverer ikke automatisk mere strøm til motoren: De anvendte indstillinger og driftsbehov har også betydning. Ligeledes kan to watt-mærker alene ikke fastslå, at en parring vil overophedes. Den nyttige sammenligning er mellem de nødvendige driftsbetingelser og de dokumenterede grænser for den komplette kombination.
Hvad MOSFET-tæller kan – og ikke kan – fortælle dig
MOSFET'er er koblingsenheder i controllerens effekttrin. Deres antal beskriver et aspekt af designet, men det giver ikke en universel konvertering fra enhedstal til controller-watt.
TI's vejledning om paralleleffekt MOSFET'er diskuterer faktorer, herunder ledningsmodstand, strømdeling, gate-drev, layout og termisk kobling. Disse variabler forklarer, hvorfor et enhedstal alene er utilstrækkeligt til at fastslå den aktuelle kapacitet, effektivitet eller pålidelighed. Flere enheder kan være en del af et højere strømdesign, men den færdige controller har stadig brug for sine egne klassifikationer og driftsbetingelser. TI.com
ECOGO-kataloget giver en nyttig sammenligning. Ud over 1000–1500 W, 24-MOSFET-listen ovenfor, er 1000–1200W 24-MOSFET-controller viser 50–55 A under "Outputstrøm". De to produkter deler et MOSFET-tal, men udgiver forskellige motoreffekt- og strømområder. Det fastslår behovet for at læse hver models specifikationer; det fastslår ikke, hvilken model der er mere effektiv. Ecogo
Brug "24 MOSFET" eller "36 MOSFET" til at identificere en produktkonfiguration. Brug definerede strømgrænser, køleforhold og motorkompatibilitet til at foretage valget.
Træf det endelige valg for motor og køretøj
Bekræft kontroltype, feedback og signalkompatibilitet
Elektrisk kapacitet er kun en del af matching af elektriske trehjulede styreenheder. En controller skal også understøtte motortypen og den måde, dens drift styres på. For en BLDC-controller til en elektrisk trehjulet cykel afhænger feedbackkravene af designet: et Hall-sensorarrangement og et sensorløst arrangement er ikke automatisk udskiftelige. TI's valgguide skelner mellem kontrol- og positionsfeedback-tilgange. ti.com
Kontroller de påkrævede feedbacksignaler, stikbensfunktioner, gasindgang, bremsning og omvendt logik og eventuel påkrævet kommunikation. Et lignende konnektorhus er ikke bevis for den samme pin-tildeling. Disse kontroller forhindrer en fysisk plausibel erstatning i at blive behandlet som en elektrisk kompatibel.
Anvend en komplet udvælgelsessekvens
Når man sammenligner elektriske trehjulede styreenheder, brug wattfeltet til at starte processen, og løs derefter hver beslutning i rækkefølge:
- Identificer motoren og dens pligt. Registrer motorens mærkning, kontroltype og påkrævede hastighed-drejningsmoment driftsbetingelser.
- Kortliste det angivne motoreffektområde. Fastlæg, hvad controllerleverandøren mener med sit wattfelt.
- Match spændingsvinduet. Kontroller faktiske batterispændinger i forhold til den leverede controller-konfiguration.
- Match begge nuværende grænser. Sammenlign grænser på batterisiden med batteri/BMS og fasestrømgrænser med motoren ved at bruge ensartede definitioner.
- Bekræft vedvarende drift. Vurder spidsbelastningsvarighed, gentagen belastning og afkøling sammen.
- Bekræft grænseflader og indstillinger. Godkend den specifikke konfiguration, der vil blive leveret.
For et ECOGO-køb, bekræfte controllerspecifikationerne mod motor, batteri og tilsigtet drift. Det passende watt-valg er den model, hvis dokumenterede kompatibilitet og driftsgrænser passer til denne kombination.