So berechnen Sie das Übersetzungsverhältnis der Hinterachse eines elektrischen Dreirads
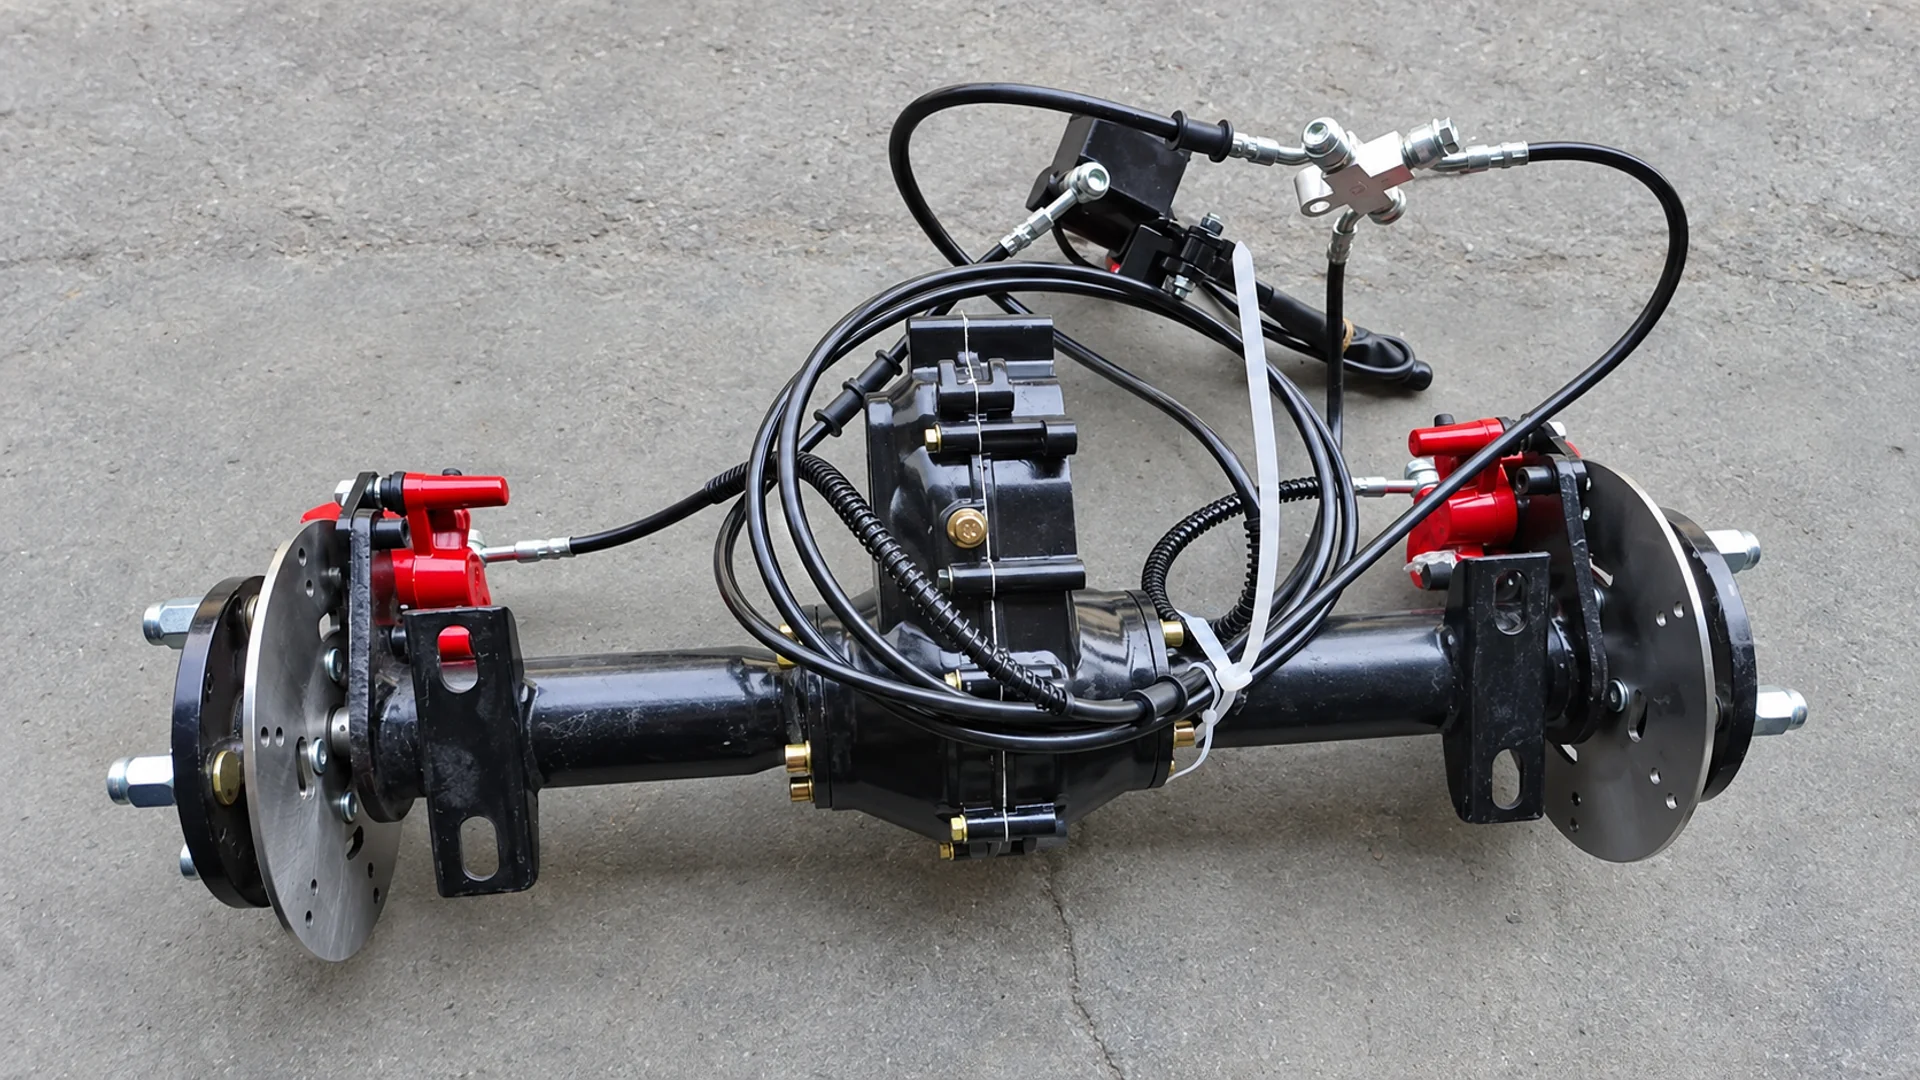
Berechnen Sie das Übersetzungsverhältnis der Hinterachse eines elektrischen Dreirads, indem Sie die Drehzahl der definierten Eingangswelle durch die Drehzahl der definierten Abtriebswelle dividieren. Teilen Sie für ein einfaches Zahnradpaar die Zähnezahl des angetriebenen Zahnrads durch die Zähnezahl des treibenden Zahnrads. Wenn mehrere Untersetzungsstufen zwischen Motor und Rädern liegen, multiplizieren Sie deren Verhältnisse, um die Gesamtuntersetzung zu erhalten.
Um dieses Verhältnis in Fahrzeuggeschwindigkeit umzuwandeln, benötigen Sie außerdem die mechanische Drehzahl des Motors und den effektiven Abrollumfang der Reifen. Die folgende Methode gilt für einen Antriebsstrang, bei dem ein Motor die Hinterräder über ein Untersetzungsgetriebe und eine Achse antreibt. Es wird nicht davon ausgegangen, dass jedes elektrische Dreirad diese Anordnung nutzt.
Definieren Sie, welches Übersetzungsverhältnis Sie berechnen
Ein Untersetzungsverhältnis vergleicht zwei benannte Punkte im Antriebsstrang. Verwendung von Drehzahlgrößen:
Untersetzungsverhältnis, i = Eingangs-U/min ÷ Ausgangs-U/min
Eine Untersetzung von 10:1 bedeutet also, dass der Eingang für jede Ausgangsumdrehung zehn Umdrehungen macht. Bei einer gegebenen Eingangsgeschwindigkeit führt eine größere numerische Reduzierung zu einer niedrigeren Ausgangsgeschwindigkeit. Diese Input-Output-Beziehung wird in den technischen Hinweisen zur Ausrüstung von maxon beschrieben. maxongroup.com
Der Begriff „Hinterachsübersetzung“ kann sich auf eine Untersetzung innerhalb des Achsaggregats beziehen. Auf ein separates Vorschaltgetriebe oder eine Untersetzung an den Rädern kann verzichtet werden. Für die Berechnung der Fahrzeuggeschwindigkeit ist die relevante Größe die Gesamtuntersetzungsverhältnis von Motor zu Rad.
| Verhältnisbeschreibung | Erforderliche Grenze |
| Einstufiges Übersetzungsverhältnis | Input und Output einer identifizierten Reduktionsstufe |
| Getriebeübersetzung | Getriebeeingang und -ausgang in der angegebenen Gangposition |
| Hinterachsübersetzung | Die vom Lieferanten angegebenen Achseingangs- und -ausgangspunkte |
| Gesamtuntersetzungsverhältnis | Motorwelle zu angetriebenen Rädern, einschließlich aller dazwischenliegenden Untersetzungen |
Ein Getriebe reduziert die Geschwindigkeit durch seine Zahnradanordnung. Ein Differenzial ermöglicht es den angetriebenen Rädern, sich mit unterschiedlichen Geschwindigkeiten zu drehen. Diese Funktionen können in einer Baugruppe kombiniert werden, die Begriffe bezeichnen jedoch nicht die gleiche mechanische Beziehung. Legen Sie den tatsächlichen Übertragungsweg fest, bevor Sie Zahlen für eine Berechnung auswählen.
Berechnen Sie das Verhältnis aus Zahnradzähnen oder Wellengeschwindigkeiten
Verwenden Sie bestätigte Antriebs- und Abtriebszahnräder
Für ein einfaches Paar kämmender Zahnräder:
i = Zähne des angetriebenen Zahnrads ÷ Zähne des angetriebenen Zahnrads
Stellen Sie sich ein hypothetisches Antriebsrad mit 20 Zähnen vor, das mit einem Abtriebsrad mit 60 Zähnen in Eingriff steht:
i = 60 ÷ 20 = 3:1
Bei einer Umdrehung des Abtriebsrades dreht sich das Antriebsrad dreimal. Dana/Spicer verwendet bei der Berechnung des Zahnkranz-Ritzel-Verhältnisses das entsprechende Verhältnis von angetriebenen zu angetriebenen Zähnen. Spicerparts.com
Die Zähnezahlen müssen zu einem bestätigten Zahnradpaar gehören. Die Anzahl der Zähne in einer Halbwellenbeschreibung kann sich auf Keilverzahnungen beziehen, die für eine mechanische Verbindung verwendet werden. Es wird kein Untersetzungsverhältnis mit einem anderen separat aufgeführten Teil hergestellt. Planetenanordnungen erfordern auch ihre korrekte kinematische Beziehung; Es reicht nicht aus, zwei praktische Zahnzahlen aufzuteilen.
Die Drehzahlverhältnismethode liefert das gleiche Ergebnis, wenn Eingang und Ausgang korrekt identifiziert werden: 3000 U/min am Eingang und 1000 U/min am Ausgang ergeben ein Verhältnis von 3:1. Beide Werte müssen den gleichen Betriebszustand und Übertragungsweg beschreiben.
Aufeinanderfolgende Reduktionsstufen multiplizieren
Wenn auf die hypothetische 3:1-Stufe eine separate 4:1-Reduzierung folgt, beträgt das Gesamtverhältnis:
i_total = 3 × 4 = 12:1
Bei 3000 U/min reduziert die erste Stufe die Drehzahl auf 1000 U/min und die zweite auf 250 U/min. Die Multiplikation der Verhältnisse berücksichtigt beide Stufen. Die Verwendung nur der ersten Stufe würde zu einer falschen Vorhersage der Radgeschwindigkeit führen.
Berücksichtigen Sie unterschiedliche Radgeschwindigkeiten
Für ein ideales symmetrisches offenes Differential, wobei die Drehzahlen der linken und rechten Welle in einer gemeinsamen Vorwärtsrichtung ausgedrückt werden:
Träger-U/min = (U/min linke Welle + U/min rechte Welle) ÷ 2
Diese Durchschnittsgeschwindigkeitsbeziehung ergibt sich aus den grundlegenden Einschränkungen im Differentialmodell von MathWorks. Ohne zusätzliche Raduntersetzung entspricht die Drehung beider Räder mit 250 U/min einer Trägergeschwindigkeit von 250 U/min. Wenn die beiden Radgeschwindigkeiten unterschiedlich sind, stellt ein Rad allein diesen Durchschnitt nicht dar. MATLAB
Folglich kann eine beliebige freidrehende Radgeschwindigkeit bei der Berechnung eines Übersetzungsverhältnisses nicht als Achsausgangsgeschwindigkeit behandelt werden. Wenden Sie diese Beziehung erst an, nachdem der Differentialtyp und die Messpunkte festgelegt wurden.
Wandeln Sie Motordrehzahl und Reifenumfang in Straßengeschwindigkeit um
Berechnen Sie die Raddrehzahl und die theoretische Fahrzeuggeschwindigkeit
Für Geradeausfahrt mit gleicher Geschwindigkeit beider Antriebsräder, kein Reifenschlupf und alle Untersetzungsstufen inklusive:
Raddrehzahl = Motordrehzahl ÷ Gesamtuntersetzungsverhältnis
Bei jeder Radumdrehung bewegt sich das Fahrzeug um seinen effektiven Abrollumfang vorwärts. Die Umrechnung von Metern pro Minute in Kilometer pro Stunde ergibt:
Theoretische Geschwindigkeit (km/h) = Motordrehzahl × C × 60 ÷ (1000 × i_total)
Hier, C ist der effektive Reifenabrollumfang in Metern pro Umdrehung und i_total ist das Untersetzungsverhältnis von Motor zu Rad. Verwenden Sie eine mechanische Motordrehzahl. Die elektrische Drehzahl einer Controller-Anzeige erfordert die entsprechende motorspezifische Umrechnung, bevor sie in dieser Formel verwendet werden kann.
Der Getrieberechner von Dana/Spicer setzt auf ähnliche Weise Wellengeschwindigkeit, Übersetzungsverhältnisse und Reifenabmessungen in Beziehung und unterscheidet dabei zwischen mathematischen Berechnungen und der Eignung für Fahrzeuganwendungen. Spicer-Teile
Nehmen Sie für ein funktionierendes Beispiel Folgendes an:
- Motorbetriebsgeschwindigkeit: 3000 U/min.
- Effektiver Abrollumfang: 1,50 m pro Umdrehung.
- Gesamtermäßigung: 10:1.
Die Berechnung lautet:
Radgeschwindigkeit = 3000 ÷ 10 = 300 U/min
Fahrzeuggeschwindigkeit = 300 × 1,50 × 60 ÷ 1000 = 27 km/h, ungefähr 16,8 Meilen pro Stunde.
Die Verwendung der gleichen Motorgeschwindigkeit und der gleichen Reifen mit einer Gesamtuntersetzung von 12:1 ergibt 250 Raddrehzahl und 22,5 km/h, ungefähr 14,0 Meilen pro Stunde. Hierbei handelt es sich um hypothetische Berechnungseingaben und -ergebnisse, nicht um Spezifikationen für ein ECOGO-Produkt.
| Hypothetische Gesamtreduktion | Radgeschwindigkeit bei 3000 Motor-U/min | Theoretische Fahrgeschwindigkeit mit C = 1,50 m |
| 10:01 | 300 U/min | 27,0 km/h / 16,8 mph |
| 12:01 | 250 U/min | 22,5 km/h / 14,0 mph |
Für ein ideales kreisförmiges Rad kann der Umfang als π × Durchmesser angenähert werden. Verwenden Sie bei einer tatsächlichen Fahrzeugberechnung den effektiven Abrollumfang oder die entsprechenden Umdrehungs-pro-Wegstrecken-Daten des Reifenlieferanten. Der Felgendurchmesser ist nicht der Abrolldurchmesser des Reifens, und eine Nennbezeichnung des Reifens allein liefert möglicherweise nicht den erforderlichen Umfang.
Arbeiten Sie von einer Zielgeschwindigkeit aus rückwärts
Das Umstellen derselben Gleichung ergibt ein mögliches Gesamtverhältnis:
i_total = Motordrehzahl × C × 60 ÷ (1000 × Zielgeschwindigkeit in km/h)
Bei den gleichen angenommenen 3000 U/min und 1,50 m Umfang ergibt sich bei einer Zielgeschwindigkeit von 25 km/h:
i_total = 3000 × 1,50 × 60 ÷ (1000 × 25) = 10,8:1
Dies ist ein kalkulierter Kandidat. Es wird nicht nachgewiesen, dass eine 10,8:1-Anordnung verfügbar ist, dass der Motor unter der erforderlichen Last 3000 U/min aushalten kann oder dass das Fahrzeug diese Geschwindigkeit erreicht.
Der Übertragungswirkungsgrad wird in dieser Geschwindigkeitsgleichung mit festem Übersetzungsverhältnis nicht multipliziert. Es wirkt sich auf die erforderliche Leistung und das verfügbare Drehmoment aus. Wenn Verluste verhindern, dass der Motor die angenommene Drehzahl aufrechterhält, verwenden Sie die erreichbare Drehzahl, um die Fahrgeschwindigkeit neu zu berechnen.
Überprüfen Sie Drehmoment- und Betriebsgrenzen, bevor Sie das Übersetzungsverhältnis auswählen
Berechnen Sie das gesamte Antriebsdrehmoment auf konsistenter Basis
Für eine gleichmäßige Fahrt, bei der beide Achsausgänge die gleiche Geschwindigkeit haben und keine weitere Reduzierung zwischen diesen Ausgängen und den Rädern erfolgt, kann das gesamte Motor-Rad-Verhältnis in der folgenden Drehmomentberechnung verwendet werden:
Gesamtes Achsausgangsdrehmoment ≈ Motordrehmoment × i_total × Gesamtgetriebewirkungsgrad
Der Zusammenhang zwischen Reduktion und Effizienz ist in den Getriebehinweisen von maxon angegeben. Unter „Gesamtachsausgangsdrehmoment“ versteht man hier das kombinierte Drehmoment an den beiden angetriebenen Ausgängen. Das bedeutet nicht, dass jedes Rad den vollen Wert erhält. maxongroup.com
Erweitern Sie das vorherige hypothetische Beispiel um eine Annahme 5 N·m Motordrehmoment bei 3000 U/min und 0,90 Gesamtübertragungseffizienz für beide Verhältnisse:
| Hypothetische Gesamtreduktion | Kombiniertes Achsausgangsdrehmoment | Theoretische Straßengeschwindigkeit aus dem vorherigen Beispiel |
| 10:01 | 5 × 10 × 0,90 = 45 N·m | 27,0 km/h |
| 12:01 | 5 × 12 × 0,90 = 54 N·m | 22,5 km/h |
Die größere Untersetzung führt bei gleichem Betriebspunkt des Motors zu einem höheren Abtriebsdrehmoment bei geringerer Abtriebsdrehzahl. Es entsteht keine zusätzliche Leistung. Der angenommene Wirkungsgrad von 90 % ist nur eine Eingabe für dieses Beispiel; Die tatsächliche Effizienz muss sich aus anwendbaren Daten oder Messungen ergeben.
Trennen Sie die Berechnung von der Fahrzeugleistung
Das berechnete Ausgangsdrehmoment ist nicht der zulässige Drehmomentwert einer Achse. Es gelten weiterhin Getriebe-, Wellen- und Montagegrenzen. Ebenso ist das Achsdrehmoment kein Maß für die Nutzlast: Die Kraft am Boden hängt auch von der Reifengröße und der verfügbaren Haftung ab, während das Fahrzeug seinen Betriebswiderstand überwinden muss.
Überprüfen Sie vor der Auswahl eines Übersetzungsverhältnisses, ob der Motor die erforderliche Drehzahl und das erforderliche Drehmoment mit der vorgeschlagenen Batteriespannung, den Controller-Grenzwerten und den thermischen Bedingungen aushalten kann. Das Ersetzen geladener Motorgeschwindigkeitsdaten durch einen Leerlaufdrehzahlwert kann die erreichbare Straßengeschwindigkeit überbewerten.
Eine kundenspezifische Übersetzung für eine elektrische Dreirad-Differentialachse sollte daher anhand eines definierten Betriebspunkts bewertet werden. Verhältnisberechnungen ermitteln den Zusammenhang zwischen Drehzahlen und Drehmomenten; Sie bestimmen nicht unabhängig voneinander Nutzlast, Steigfähigkeit oder Reichweite.
Bestätigen Sie vor der Bestellung das tatsächliche Übersetzungsverhältnis und die Achskonfiguration
ECOGOs Hinterachs- und Antriebsbereich beinhaltet eine elektrisches Dreiradgetriebe und ein integrierte Scheibenbremse an der Hinterachse. Ihre Börsennotierungen liefern für die oben genannten Berechnungen kein tatsächliches Verhältnis und keine vollständigen Betriebsbewertungen. Für die konkret betrachtete Baugruppe muss ein Verhältnis bestätigt werden. Ecogo
Für einen nützlichen technischen Vergleich erhalten Sie:
- Der genaue Aufbau und Übertragungsweg: Identifizieren Sie den Motoreingang, jede Untersetzungsstufe, das Differential und jede Untersetzung am Radende.
- Das tatsächliche Verhältnis: Geben Sie die Eingangs- und Ausgangspunkte sowie gegebenenfalls die entsprechende Gangposition an.
- Die Betriebsgrenzen: Ermitteln Sie mit ihren Bedingungen zulässige Eingangsdrehzahl- und dauerhafte oder vorübergehende Drehmomentgrenzen.
- Die Fahrzeugberechnungseingaben: Verwenden Sie die Rolldaten der vorgesehenen Reifen und einen realistischen Motorbetriebspunkt unter Last.
- Die Installationsübereinstimmung: Überprüfen Sie die Montage- und Bremsschnittstellen für die ausgewählte Hinterachsbaugruppe.
Zu Bestätigen Sie das Achsverhältnis und die Konfiguration Geben Sie mit ECOGO die Zielbetriebsgeschwindigkeit, Reifenabrolldaten, Motorinformationen und die erforderliche Leistung an. Diese Eingaben ermöglichen die Bewertung eines vorgeschlagenen Verhältnisses im Vergleich zum tatsächlichen Produkt, anstatt ein mathematisches Ergebnis als vorgefertigte Spezifikation zu behandeln.