نحوه انتخاب وات کنترلر برای سه چرخه برقی
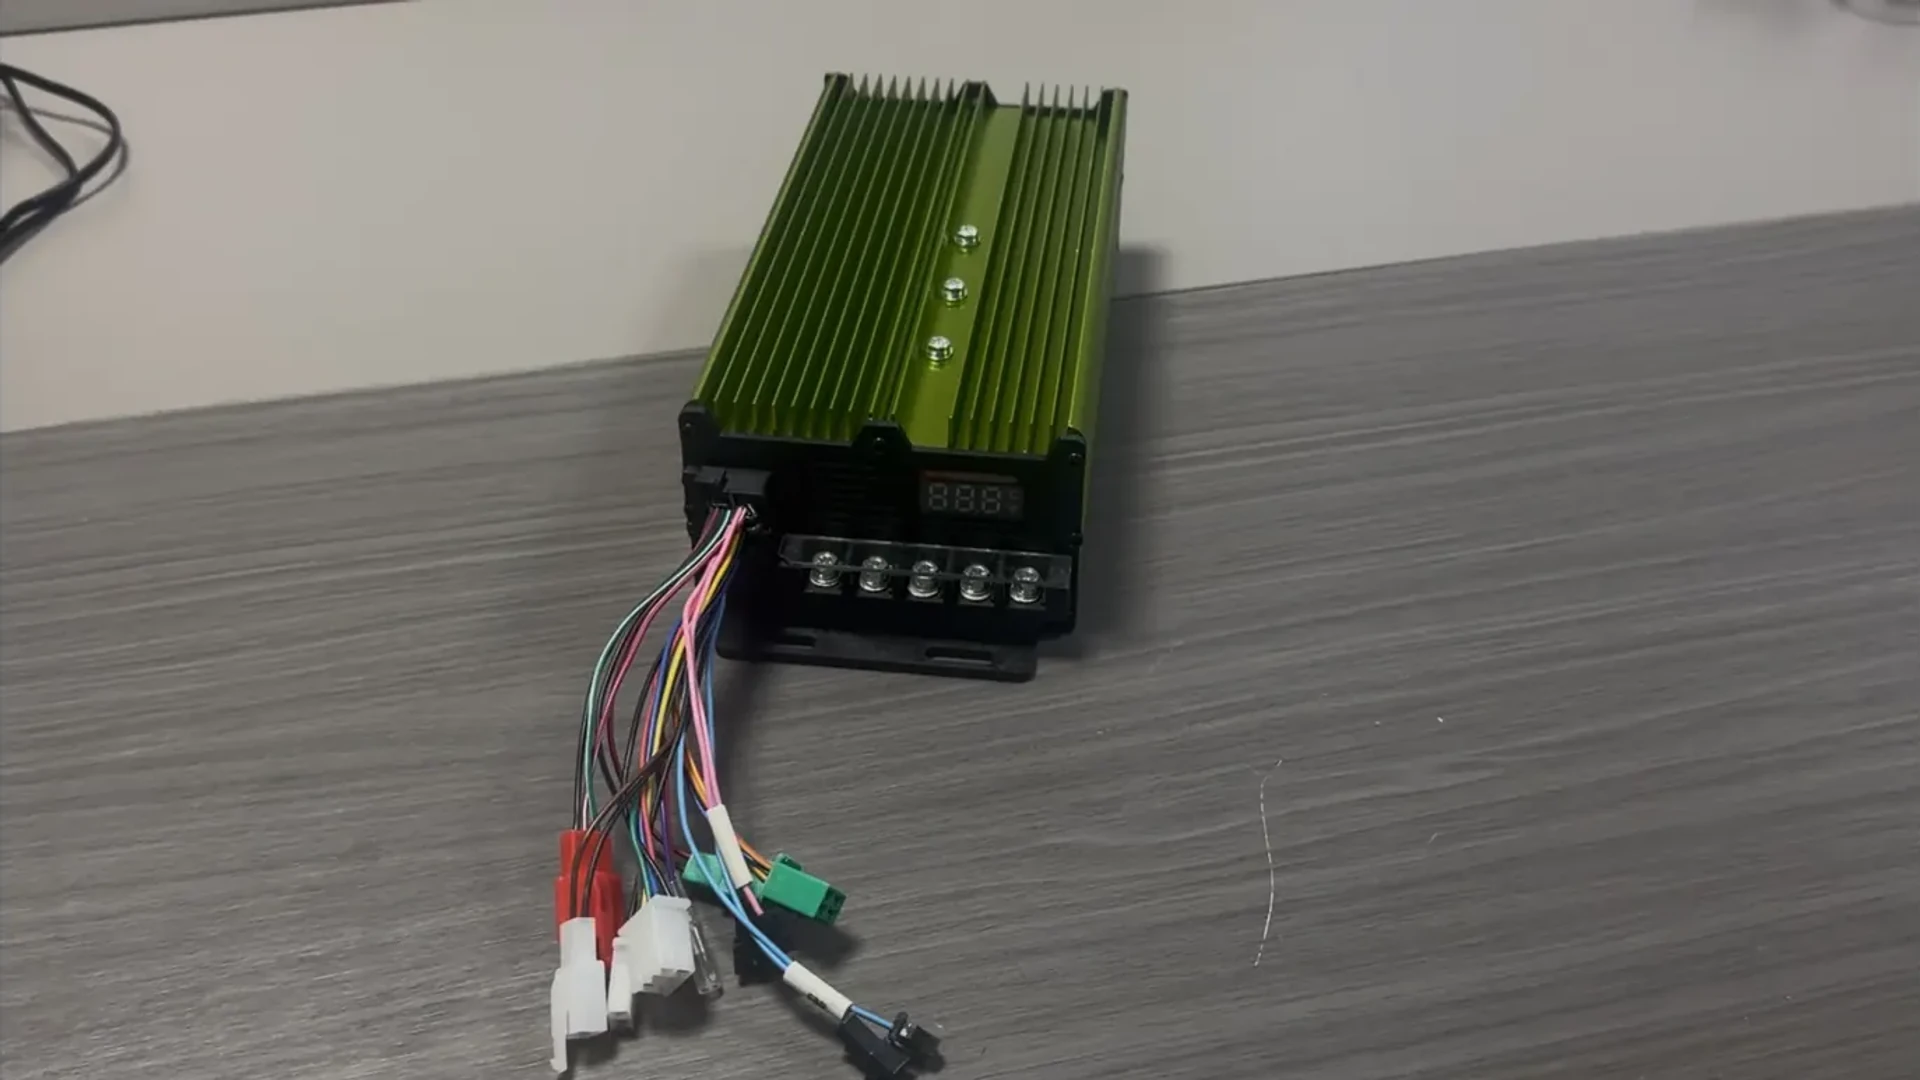
برای انتخاب وات کنترل کننده برای یک سه چرخه برقی، با درجه بندی مستند موتور و سازگاری موتور اعلام شده توسط سازنده کنترل شروع کنید. سپس محدوده ولتاژ باتری، محدودیت جریان باتری و موتور، شرایط کار مداوم و رابط های کنترل را بررسی کنید. برچسب وات به شناسایی نامزدها کمک می کند. این بررسیهای اضافی تعیین میکنند که آیا یک نامزد برای وسیله نقلیه مناسب است یا خیر.
این امر هنگام تهیه یک کنترلر جایگزین یا تعیین پیشرانه برای سه چرخه باری یا ریکشا الکترونیکی اهمیت دارد. دو کنترل کننده که دارای برچسب وات یکسانی هستند ممکن است محدودیت جریان، نیازهای خنک کننده یا اتصالات سیگنال متفاوتی داشته باشند. به همین ترتیب، وات اعلام شده بالاتر، سازگاری با یک موتور خاص را ایجاد نمی کند.
رتبه بندی وات کنترلر در واقع به چه معناست؟
قدرت نامی موتور، ورودی الکتریکی و خروجی شفت
سه مقدار قدرت می تواند در بحث پیشرانه ظاهر شود:
- قدرت موتور ذکر شده: رتبه موتور یا محدوده سازگاری شناسایی شده توسط تامین کننده.
- توان ورودی DC کنترلر: برقی که از باتری وارد کنترلر می شود.
- قدرت شفت موتور: قدرت مکانیکی که توسط موتور پس از تلفات کنترل کننده و موتور تحویل می شود.
این مقادیر نقاط مختلف سیستم را توصیف می کنند. یک فیلد محصول به نام «قدرت موتور رتبهبندی شده» باید به عنوان مرجع اعلام شده قدرت موتور خوانده شود، مگر اینکه سازنده تعریف خاصی ارائه کند. به خودی خود توان ورودی کنترلر پیوسته یا خروجی شفت اندازه گیری شده را ایجاد نمی کند. تمایز بین ورودی الکتریکی، توان موتور الکتریکی و تلفات تبدیل در مستندات کنترلر maxon توضیح داده شده است. پشتیبانی مکسون
خواندن مشخصات کنترلر واقعی
دو فهرست کنترل کننده در وب سایت ECOGO نشان می دهد که چرا نام فیلدها اهمیت دارند:
| زمینه منتشر شده | کنترلر 24 ماسفت 1000–1500 وات | کنترلر 36 ماسفت 1500–3000 وات |
| قدرت موتور نامی | 1000-1500 وات | 1500-3000 وات |
| تعداد ماسفت | 24 | 36 |
| ولتاژ خروجی | 48 ولت / 60 ولت / 72 ولت | 48 ولت / 60 ولت / 72 ولت |
| جریان خروجی | 50-60 A | 85-100 A |
صفحات مشخص نمی کنند که "جریان خروجی" به معنای جریان باتری یا جریان فاز موتور است یا اینکه جریان مداوم یا کوتاه مدت است. ضرب یکی از این ارقام در یک ولتاژ فهرست شده، بنابراین یک رتبه بندی توان را به شما اختصاص می دهد که اطلاعات منتشر شده آن را مشخص نمی کند. اکوگو
برای موتوری با توان 1500 وات، هر دو محدوده قدرت موتور ذکر شده شامل این رقم است. این یک لیست کوتاه و نه یک تطابق کامل ایجاد می کند: تعاریف فعلی، پیکربندی ولتاژ، الزامات کنترل موتور و وظیفه عملیاتی هنوز مناسب بودن را تعیین می کنند.
قبل از مقایسه قدرت، پنجره ولتاژ باتری را مطابقت دهید
ولتاژ اسمی باتری یک برچسب سیستم است. ولتاژ آن با سطح شارژ و بار عملیاتی تغییر می کند. کنترل کننده باید شرایط واقعی منبع تغذیه، از جمله باتری کاملاً شارژ شده و ولتاژ کمتری که در حین کار با آن مواجه می شود، داشته باشد. هدایت ولتاژ maxon به صراحت این محدودیت های تغذیه بالا و پایین را متمایز می کند. پشتیبانی مکسون
سه مورد را با هم مقایسه کنید:
- اطلاعات باتری: ولتاژ اسمی، حداکثر ولتاژ شارژ شده و ولتاژ مورد انتظار تحت بار.
- داده های کنترل کننده: محدوده عملیاتی مجاز، حداکثر امتیاز مطلق و محدودیت های حفاظت ولتاژ پیکربندی شده.
- نقطه کار موتور مورد نیاز: سرعت و گشتاور درایو باید در آن محدوده عرضه حفظ شود.
حداکثر مطلق یک حد است، نه یک هدف عملیاتی معمولی. یک باتری و کنترلر که اسماً مطابقت دارند همچنان به محدوده عملیاتی متناسب با خودرو نیاز دارند.
لیست های ECOGO بالا 48 ولت، 60 ولت و 72 ولت را نشان می دهد. این لیست به تنهایی نشان نمی دهد که هر واحد تحویل شده به طور خودکار از هر سه سیستم پشتیبانی می کند. نسخه ولتاژ یا پیکربندی ارائه شده برای سفارش، از جمله تنظیمات حفاظتی آن را تأیید کنید.
جریان باتری را از جریان فاز موتور جدا کنید
توان ورودی را در محل اتصال باتری تخمین بزنید
در طول موتور، جریان سمت باتری از طریق اتصال تغذیه DC کنترلر کشیده می شود، در حالی که جریان فاز موتور در سیم پیچ ها جریان می یابد. یک مرحله توان PWM ولتاژ موثر اعمال شده به موتور را تغییر می دهد. بنابراین جریان سمت موتور می تواند از جریان متوسط باتری بدون ایجاد نیروی اضافی فراتر رود. قرائت ها جنبه های مختلف تبدیل را توصیف می کنند. رابطه آنها به شرایط عملیاتی و نحوه اندازه گیری جریان بستگی دارد. پشتیبانی مکسون
برای ولتاژ و جریان DC تقریباً ثابت:
برق ورودی کنترلر ≈ ولتاژ باس DC × جریان باتری
یک اندازه گیری فرضی را در نظر بگیرید 60 ولت در ورودی کنترلر تحت بار و جریان باتری 30 آمپر:
60 ولت × 30 A = 1800 وات یا تقریباً 1.8 کیلو وات ورودی الکتریکی.
این نه اندازهگیری توان شفت است و نه یک رتبهبندی پیوسته استنتاج شده از نام محصول. اگر همان سیستم یک مقدار جریان فاز 60 A مشخص شده جداگانه داشته باشد، ضرب 60 ولت در آن مقدار، 3.6 کیلووات توان ورودی یا شفت ایجاد نمی کند.
در جایی که ولتاژ و جریان به طور قابل توجهی در نوسان هستند، متوسط توان دقیق نیاز به میانگین محصول آنی آنها در همان دوره دارد. ضرب قرائت های نامرتبط، یا میانگین ها از شرایط عملیاتی مختلف، می تواند نتیجه گمراه کننده ای داشته باشد.
محدودیت های فعلی را بر اساس یکسان مقایسه کنید
| مشخصات فعلی | چه چیزی به ارزیابی کمک می کند | تعریف لازم است |
| جریان سمت باتری | سازگاری با باتری و سیستم مدیریت باتری (BMS) | محدودیت مستمر، محدودیت موقت و مدت مجاز |
| جریان فاز موتور | سازگاری با نیازهای الکتریکی و حرارتی موتور | قرارداد اندازه گیری، حد پیوسته و حد موقت |
مقدار فعلی و مدت زمان عملیاتی سوالات جداگانه ای هستند. "پیک" می تواند به معنای اوج یک شکل موج الکتریکی یا یک درجه اضافه بار موقت باشد. جریان RMS یکی دیگر از روش های اندازه گیری است. مترادف جریان پیوسته نیست.
کتابچه راهنمای کلی KLS-H نمونه ای از خانواده کنترلرها را با تنظیمات مجزای جریان باتری و جریان موتور ارائه می دهد. برای سفارش ECOGO، تعاریف مدل واقعی را قبل از استفاده از رقم فعلی منتشر شده برای انتخاب BMS یا قضاوت در مورد سازگاری موتور بدست آورید. media.kellycontroller.com
Continuous Duty، Peak Duration و Cooling را بررسی کنید
درجه بندی جریان موقت تنها زمانی مفید می شود که مدت زمان مجاز و شرایط حرارتی آن مشخص باشد. قابلیت پیوسته نیز به ترتیب نصب و خنک کننده مشخص شده بستگی دارد. اسناد KLS-H Kelly رتبهبندیهای پیوسته و پیک را از هم جدا میکند و الزامات نصب هیت سینک را ارائه میکند، و نشان میدهد که چرا این شرایط در کنار ارقام فعلی قرار دارند. media.kellycontroller.com
برای یک سه چرخه کار، جریان مورد نیاز در طول چرخه عملیاتی را با محدودیت های مستند مقایسه کنید. یک شتاب مختصر، استارت های بارگذاری شده مکرر و یک صعود مداوم، خواسته های متفاوتی را بر درایو تحمیل می کند. تکمیل یک شتاب نشان نمی دهد که همان خروجی را می توان به طور مکرر یا پیوسته حفظ کرد.
عملکرد با سرعت کم و گشتاور بالا سزاوار توجه است. قدرت شفت هم به گشتاور و هم به سرعت بستگی دارد، در حالی که جریان موتور می تواند در سرعت پایین قابل توجه باقی بماند. بنابراین یک عدد توان مکانیکی متوسط بار حرارتی پایینی ایجاد نمی کند. راهنمای انتخاب موتور-درایور TI ولتاژ، جریان، اتلاف توان و شرایط عملیاتی را به عنوان ملاحظات طراحی مرتبط در نظر میگیرد. ti.com
برای هر نامزد، تعیین کنید:
- باتری پیوسته و جریان فاز تحت شرایط خنک کننده مورد نظر محدود می شود.
- محدودیتهای موقت فعلی، مدت زمان و هرگونه الزامات بازیابی.
- شرایط محیطی و نصب مجاز، از جمله هرگونه کاهش حرارتی.
- این که آیا موتور، کنترلر و باتری می توانند از همان وظیفه مکرر پشتیبانی کنند.
یک کنترلر با رتبه بالاتر به طور خودکار قدرت بیشتری را به موتور تحویل نمی دهد: تنظیمات اعمال شده و تقاضای عملیاتی نیز اهمیت دارند. به همین ترتیب، دو برچسب وات به تنهایی نمی توانند ثابت کنند که یک جفت بیش از حد گرم می شود. مقایسه مفید بین شرایط عملیاتی مورد نیاز و محدودیت های مستند ترکیب کامل است.
آنچه که شمارش ماسفت می تواند و نمی تواند به شما بگوید
ماسفت ها دستگاه های سوئیچینگ در مرحله قدرت کنترلر هستند. تعداد آنها یک جنبه از طراحی را توصیف می کند، اما تبدیل جهانی از تعداد دستگاه به وات کنترل کننده را ارائه نمی دهد.
راهنمای TI در مورد ماسفت های قدرت موازی عواملی از جمله مقاومت رسانایی، اشتراک جریان، درایو دروازه، طرح و جفت حرارتی را مورد بحث قرار می دهد. این متغیرها توضیح می دهند که چرا تعداد دستگاه به تنهایی برای ایجاد قابلیت، کارایی یا قابلیت اطمینان فعلی کافی نیست. ممکن است دستگاههای بیشتری بخشی از طراحی با جریان بالاتر باشند، اما کنترلکننده تمامشده هنوز به رتبهبندیها و شرایط عملیاتی خود نیاز دارد. TI.com
کاتالوگ ECOGO مقایسه مفیدی را ارائه می دهد. در کنار لیست 1000-1500 W، 24-MOSFET در بالا، کنترلر 24 ماسفت 1000–1200 وات 50-55 A را در قسمت «جریان خروجی» فهرست میکند. این دو محصول دارای تعداد ماسفت هستند اما محدودههای قدرت و جریان متفاوت موتور را منتشر میکنند. که نیاز به خواندن مشخصات هر مدل را مشخص می کند. مشخص نمی کند که کدام مدل کارآمدتر است. اکوگو
برای شناسایی پیکربندی محصول از "24 MOSFET" یا "36 MOSFET" استفاده کنید. برای انتخاب از محدودیت های جریان تعریف شده، شرایط خنک کننده و سازگاری موتور استفاده کنید.
انتخاب نهایی را برای موتور و وسیله نقلیه انجام دهید
نوع کنترل، بازخورد و سازگاری سیگنال را تأیید کنید
ظرفیت الکتریکی تنها بخشی از تطبیق کنترل کننده سه چرخه برقی است. یک کنترلر همچنین باید از نوع موتور و نحوه عملکرد آن پشتیبانی کند. برای یک کنترل کننده BLDC برای سه چرخه برقی، نیازهای بازخورد به طراحی بستگی دارد: آرایش سنسور هال و آرایش بدون سنسور به طور خودکار قابل تعویض نیستند. راهنمای انتخاب TI رویکردهای کنترل و بازخورد موقعیت را متمایز می کند. ti.com
سیگنال های بازخورد مورد نیاز، عملکرد پین اتصال، ورودی دریچه گاز، ترمز و منطق معکوس و هرگونه ارتباط مورد نیاز را بررسی کنید. محفظه کانکتور مشابه شواهدی از انتساب پین یکسان نیست. این بررسیها از تلقی یک جایگزین قابل قبول فیزیکی به عنوان یک جایگزین سازگار با الکتریکی جلوگیری میکند.
یک توالی انتخاب کامل را اعمال کنید
هنگام مقایسه کنترلرهای سه چرخه برقی، از فیلد وات برای شروع فرآیند استفاده کنید، سپس هر تصمیم را به ترتیب حل کنید:
- موتور و وظیفه آن را شناسایی کنید. رتبه موتور، نوع کنترل و شرایط عملیاتی سرعت-گشتاور مورد نیاز را ثبت کنید.
- محدوده قدرت موتور اعلام شده را فهرست کوتاه کنید. منظور تامین کننده کنترلر از میدان وات آن را مشخص کنید.
- پنجره ولتاژ را مطابقت دهید. ولتاژ واقعی باتری را با پیکربندی کنترلر تحویل داده شده بررسی کنید.
- هر دو حد فعلی را مطابقت دهید. با استفاده از تعاریف ثابت، محدودیتهای سمت باتری را با باتری/BMS و محدودیتهای جریان فاز را با موتور مقایسه کنید.
- بررسی عملکرد پایدار مدت زمان پیک، بارگذاری مکرر و خنک سازی را با هم ارزیابی کنید.
- رابط ها و تنظیمات را تایید کنید. پیکربندی خاصی را که ارائه خواهد شد تأیید کنید.
برای خرید ECOGO، تایید مشخصات کنترلر در برابر موتور، باتری و وظیفه مورد نظر. انتخاب وات مناسب مدلی است که سازگاری مستند و محدودیت های عملیاتی آن متناسب با آن ترکیب باشد.