ಎಲೆಕ್ಟ್ರಿಕ್ ಟ್ರೈಸಿಕಲ್ಗಾಗಿ ನಿಯಂತ್ರಕ ವ್ಯಾಟೇಜ್ ಅನ್ನು ಹೇಗೆ ಆರಿಸುವುದು
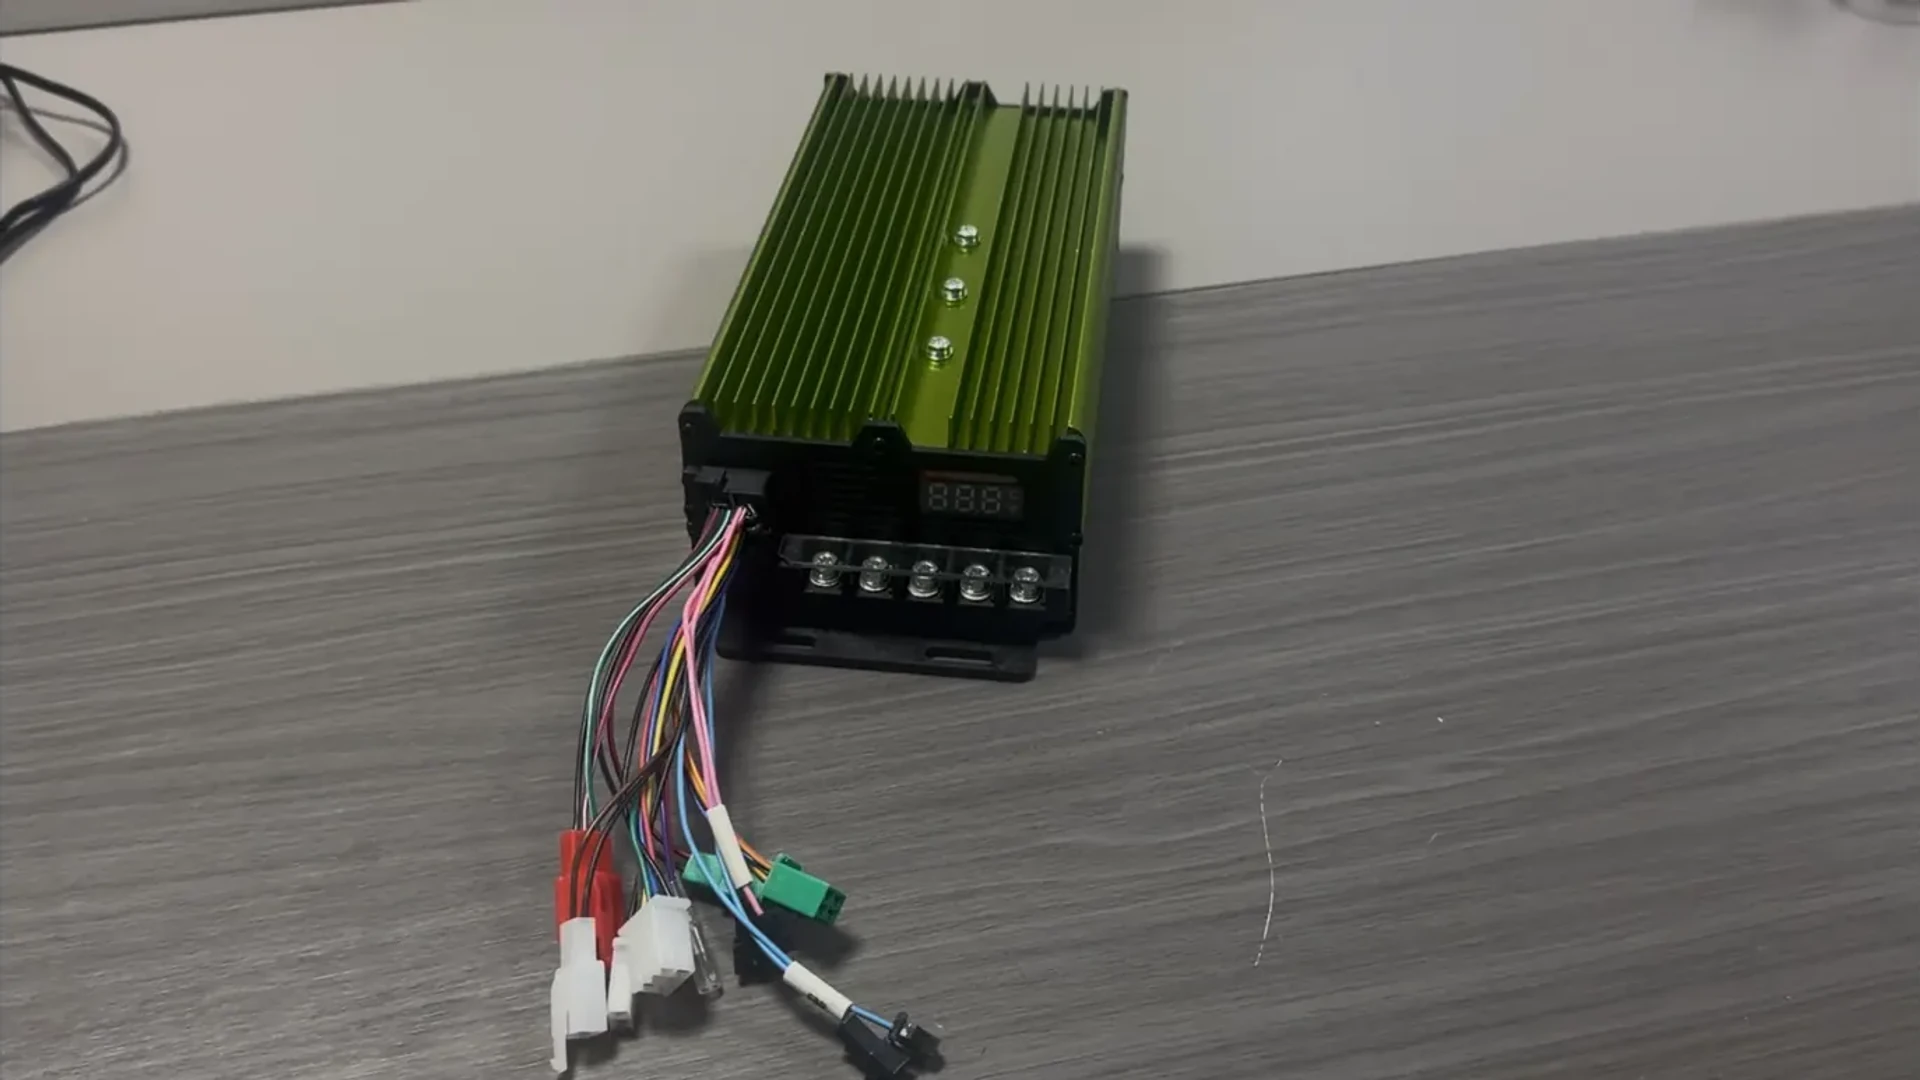
ಎಲೆಕ್ಟ್ರಿಕ್ ಟ್ರೈಸಿಕಲ್ಗಾಗಿ ನಿಯಂತ್ರಕ ವ್ಯಾಟೇಜ್ ಅನ್ನು ಆಯ್ಕೆ ಮಾಡಲು, ಮೋಟಾರ್ನ ದಾಖಲಿತ ರೇಟಿಂಗ್ ಮತ್ತು ನಿಯಂತ್ರಕ ತಯಾರಕರ ಹೇಳಿಕೆಯ ಮೋಟಾರ್ ಹೊಂದಾಣಿಕೆಯೊಂದಿಗೆ ಪ್ರಾರಂಭಿಸಿ. ನಂತರ ಬ್ಯಾಟರಿ ವೋಲ್ಟೇಜ್ ಶ್ರೇಣಿ, ಬ್ಯಾಟರಿ ಮತ್ತು ಮೋಟಾರ್ ಪ್ರಸ್ತುತ ಮಿತಿಗಳು, ನಿರಂತರ ಕಾರ್ಯಾಚರಣೆಯ ಪರಿಸ್ಥಿತಿಗಳು ಮತ್ತು ನಿಯಂತ್ರಣ ಇಂಟರ್ಫೇಸ್ಗಳನ್ನು ಪರಿಶೀಲಿಸಿ. ವ್ಯಾಟೇಜ್ ಲೇಬಲ್ ಅಭ್ಯರ್ಥಿಗಳನ್ನು ಗುರುತಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ; ಈ ಹೆಚ್ಚುವರಿ ತಪಾಸಣೆಗಳು ಅಭ್ಯರ್ಥಿಯು ವಾಹನಕ್ಕೆ ಸರಿಹೊಂದುತ್ತಾರೆಯೇ ಎಂಬುದನ್ನು ನಿರ್ಧರಿಸುತ್ತದೆ.
ಬದಲಿ ನಿಯಂತ್ರಕವನ್ನು ಸೋರ್ಸಿಂಗ್ ಮಾಡುವಾಗ ಅಥವಾ ಕಾರ್ಗೋ ಟ್ರೈಸಿಕಲ್ ಅಥವಾ ಇ-ರಿಕ್ಷಾಕ್ಕಾಗಿ ಡ್ರೈವ್ಟ್ರೇನ್ ಅನ್ನು ನಿರ್ದಿಷ್ಟಪಡಿಸುವಾಗ ಇದು ಮುಖ್ಯವಾಗಿದೆ. ಒಂದೇ ವ್ಯಾಟೇಜ್ ಲೇಬಲ್ ಅನ್ನು ಹೊಂದಿರುವ ಎರಡು ನಿಯಂತ್ರಕಗಳು ವಿಭಿನ್ನ ಪ್ರಸ್ತುತ ಮಿತಿಗಳು, ಕೂಲಿಂಗ್ ಅವಶ್ಯಕತೆಗಳು ಅಥವಾ ಸಿಗ್ನಲ್ ಸಂಪರ್ಕಗಳನ್ನು ಹೊಂದಿರಬಹುದು. ಅಂತೆಯೇ, ಹೆಚ್ಚಿನ ಜಾಹೀರಾತು ವ್ಯಾಟೇಜ್ ನಿರ್ದಿಷ್ಟ ಮೋಟಾರ್ನೊಂದಿಗೆ ಹೊಂದಾಣಿಕೆಯನ್ನು ಸ್ಥಾಪಿಸುವುದಿಲ್ಲ.
ನಿಯಂತ್ರಕರ ವ್ಯಾಟೇಜ್ ರೇಟಿಂಗ್ ಎಂದರೆ ಏನು?
ರೇಟ್ ಮಾಡಲಾದ ಮೋಟಾರ್ ಪವರ್, ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇನ್ಪುಟ್ ಮತ್ತು ಶಾಫ್ಟ್ ಔಟ್ಪುಟ್
ಡ್ರೈವ್ಟ್ರೇನ್ ಚರ್ಚೆಯಲ್ಲಿ ಮೂರು ಶಕ್ತಿ ಮೌಲ್ಯಗಳು ಕಾಣಿಸಿಕೊಳ್ಳಬಹುದು:
- ಪಟ್ಟಿ ಮಾಡಲಾದ ಮೋಟಾರ್ ಶಕ್ತಿ: ಸರಬರಾಜುದಾರರಿಂದ ಗುರುತಿಸಲ್ಪಟ್ಟ ಮೋಟಾರ್ ರೇಟಿಂಗ್ ಅಥವಾ ಹೊಂದಾಣಿಕೆಯ ಶ್ರೇಣಿ.
- ನಿಯಂತ್ರಕ DC ಇನ್ಪುಟ್ ಪವರ್: ಬ್ಯಾಟರಿಯಿಂದ ನಿಯಂತ್ರಕವನ್ನು ಪ್ರವೇಶಿಸುವ ವಿದ್ಯುತ್ ಶಕ್ತಿ.
- ಮೋಟಾರ್ ಶಾಫ್ಟ್ ಶಕ್ತಿ: ನಿಯಂತ್ರಕ ಮತ್ತು ಮೋಟಾರು ನಷ್ಟದ ನಂತರ ಮೋಟರ್ನಿಂದ ಯಾಂತ್ರಿಕ ಶಕ್ತಿಯನ್ನು ವಿತರಿಸಲಾಗುತ್ತದೆ.
ಈ ಮೌಲ್ಯಗಳು ವ್ಯವಸ್ಥೆಯಲ್ಲಿನ ವಿವಿಧ ಬಿಂದುಗಳನ್ನು ವಿವರಿಸುತ್ತವೆ. ತಯಾರಕರು ಹೆಚ್ಚು ನಿರ್ದಿಷ್ಟವಾದ ವ್ಯಾಖ್ಯಾನವನ್ನು ಒದಗಿಸದ ಹೊರತು "ರೇಟೆಡ್ ಮೋಟಾರ್ ಪವರ್" ಎಂಬ ಉತ್ಪನ್ನ ಕ್ಷೇತ್ರವನ್ನು ಹೇಳಲಾದ ಮೋಟಾರ್ ಪವರ್ ಉಲ್ಲೇಖವಾಗಿ ಓದಬೇಕು. ಇದು ಸ್ವತಃ, ನಿರಂತರ ನಿಯಂತ್ರಕ ಇನ್ಪುಟ್ ಪವರ್ ಅಥವಾ ಅಳತೆ ಶಾಫ್ಟ್ ಔಟ್ಪುಟ್ ಅನ್ನು ಸ್ಥಾಪಿಸುವುದಿಲ್ಲ. ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇನ್ಪುಟ್, ಎಲೆಕ್ಟ್ರಿಕಲ್ ಮೋಟಾರ್ ಶಕ್ತಿ ಮತ್ತು ಪರಿವರ್ತನೆ ನಷ್ಟಗಳ ನಡುವಿನ ವ್ಯತ್ಯಾಸವನ್ನು ಮ್ಯಾಕ್ಸನ್ನ ನಿಯಂತ್ರಕ ದಾಖಲಾತಿಯಲ್ಲಿ ವಿವರಿಸಲಾಗಿದೆ. ಮ್ಯಾಕ್ಸನ್ ಬೆಂಬಲ
ನಿಜವಾದ ನಿಯಂತ್ರಕ ವಿಶೇಷಣಗಳನ್ನು ಓದುವುದು
ECOGO ವೆಬ್ಸೈಟ್ನಲ್ಲಿನ ಎರಡು ನಿಯಂತ್ರಕ ಪಟ್ಟಿಗಳು ಕ್ಷೇತ್ರದ ಹೆಸರುಗಳು ಏಕೆ ಮುಖ್ಯವಾಗಿವೆ ಎಂಬುದನ್ನು ವಿವರಿಸುತ್ತದೆ:
| ಪ್ರಕಟಿತ ಕ್ಷೇತ್ರ | 1000-1500W 24-MOSFET ನಿಯಂತ್ರಕ | 1500-3000W 36-MOSFET ನಿಯಂತ್ರಕ |
| ರೇಟ್ ಮಾಡಲಾದ ಮೋಟಾರ್ ಪವರ್ | 1000–1500 W | 1500-3000 W |
| MOSFET ಎಣಿಕೆ | 24 | 36 |
| ಔಟ್ಪುಟ್ ವೋಲ್ಟೇಜ್ | 48 ವಿ / 60 ವಿ / 72 ವಿ | 48 ವಿ / 60 ವಿ / 72 ವಿ |
| ಔಟ್ಪುಟ್ ಕರೆಂಟ್ | 50-60 ಎ | 85–100 ಎ |
"ಔಟ್ಪುಟ್ ಕರೆಂಟ್" ಎಂದರೆ ಬ್ಯಾಟರಿ ಕರೆಂಟ್ ಅಥವಾ ಮೋಟಾರ್ ಹಂತದ ಕರೆಂಟ್ ಅಥವಾ ಇದು ನಿರಂತರ ಅಥವಾ ಅಲ್ಪಾವಧಿಯ ಕರೆಂಟ್ ಎಂಬುದನ್ನು ಪುಟಗಳು ವ್ಯಾಖ್ಯಾನಿಸುವುದಿಲ್ಲ. ಪಟ್ಟಿ ಮಾಡಲಾದ ವೋಲ್ಟೇಜ್ನಿಂದ ಈ ಅಂಕಿಗಳಲ್ಲಿ ಒಂದನ್ನು ಗುಣಿಸುವುದು ಆದ್ದರಿಂದ ಪ್ರಕಟಿತ ಮಾಹಿತಿಯು ಸ್ಥಾಪಿಸದ ಪವರ್ ರೇಟಿಂಗ್ ಅನ್ನು ನಿಯೋಜಿಸುತ್ತದೆ. ಇಕೋಗೋ
1500 W ನಲ್ಲಿ ರೇಟ್ ಮಾಡಲಾದ ಮೋಟಾರ್ಗಾಗಿ, ಪಟ್ಟಿ ಮಾಡಲಾದ ಎರಡೂ ಮೋಟಾರ್ ಶಕ್ತಿ ಶ್ರೇಣಿಗಳು ಆ ಅಂಕಿಅಂಶವನ್ನು ಒಳಗೊಂಡಿವೆ. ಇದು ಶಾರ್ಟ್ಲಿಸ್ಟ್ ಅನ್ನು ರಚಿಸುತ್ತದೆ, ಪೂರ್ಣಗೊಂಡ ಹೊಂದಾಣಿಕೆಯಲ್ಲ: ಪ್ರಸ್ತುತ ವ್ಯಾಖ್ಯಾನಗಳು, ವೋಲ್ಟೇಜ್ ಕಾನ್ಫಿಗರೇಶನ್, ಮೋಟಾರ್ ನಿಯಂತ್ರಣ ಅಗತ್ಯತೆಗಳು ಮತ್ತು ಕಾರ್ಯಾಚರಣಾ ಕರ್ತವ್ಯವು ಇನ್ನೂ ಸೂಕ್ತತೆಯನ್ನು ನಿರ್ಧರಿಸುತ್ತದೆ.
ಪವರ್ ಅನ್ನು ಹೋಲಿಸುವ ಮೊದಲು ಬ್ಯಾಟರಿ ವೋಲ್ಟೇಜ್ ವಿಂಡೋವನ್ನು ಹೊಂದಿಸಿ
ಬ್ಯಾಟರಿಯ ನಾಮಮಾತ್ರ ವೋಲ್ಟೇಜ್ ಸಿಸ್ಟಮ್ ಲೇಬಲ್ ಆಗಿದೆ. ಚಾರ್ಜ್ ಮಟ್ಟ ಮತ್ತು ಆಪರೇಟಿಂಗ್ ಲೋಡ್ನೊಂದಿಗೆ ಅದರ ವೋಲ್ಟೇಜ್ ಬದಲಾಗುತ್ತದೆ. ನಿಯಂತ್ರಕವು ಸಂಪೂರ್ಣ ಚಾರ್ಜ್ ಮಾಡಲಾದ ಬ್ಯಾಟರಿ ಮತ್ತು ಕಾರ್ಯಾಚರಣೆಯ ಸಮಯದಲ್ಲಿ ಎದುರಾಗುವ ಕಡಿಮೆ ವೋಲ್ಟೇಜ್ ಸೇರಿದಂತೆ ನಿಜವಾದ ಪೂರೈಕೆಯ ಪರಿಸ್ಥಿತಿಗಳನ್ನು ಸರಿಹೊಂದಿಸಬೇಕು. ಮ್ಯಾಕ್ಸನ್ನ ವೋಲ್ಟೇಜ್ ಮಾರ್ಗದರ್ಶನವು ಈ ಮೇಲಿನ ಮತ್ತು ಕೆಳಗಿನ ಪೂರೈಕೆ ನಿರ್ಬಂಧಗಳನ್ನು ಸ್ಪಷ್ಟವಾಗಿ ಪ್ರತ್ಯೇಕಿಸುತ್ತದೆ. ಮ್ಯಾಕ್ಸನ್ ಬೆಂಬಲ
ಮೂರು ಅಂಶಗಳನ್ನು ಹೋಲಿಕೆ ಮಾಡಿ:
- ಬ್ಯಾಟರಿ ಡೇಟಾ: ನಾಮಮಾತ್ರ ವೋಲ್ಟೇಜ್, ಗರಿಷ್ಠ ಚಾರ್ಜ್ಡ್ ವೋಲ್ಟೇಜ್ ಮತ್ತು ಲೋಡ್ ಅಡಿಯಲ್ಲಿ ನಿರೀಕ್ಷಿತ ವೋಲ್ಟೇಜ್.
- ನಿಯಂತ್ರಕ ಡೇಟಾ: ಅನುಮತಿಸಲಾದ ಆಪರೇಟಿಂಗ್ ಶ್ರೇಣಿ, ಸಂಪೂರ್ಣ ಗರಿಷ್ಠ ರೇಟಿಂಗ್ ಮತ್ತು ಕಾನ್ಫಿಗರ್ ಮಾಡಿದ ವೋಲ್ಟೇಜ್ ರಕ್ಷಣೆ ಮಿತಿಗಳು.
- ಅಗತ್ಯವಿರುವ ಮೋಟಾರ್ ಆಪರೇಟಿಂಗ್ ಪಾಯಿಂಟ್: ವೇಗ ಮತ್ತು ಟಾರ್ಕ್ ಆ ಪೂರೈಕೆಯ ವ್ಯಾಪ್ತಿಯಲ್ಲಿ ಡ್ರೈವ್ ಅನ್ನು ಉಳಿಸಿಕೊಳ್ಳಬೇಕು.
ಸಂಪೂರ್ಣ ಗರಿಷ್ಠವು ಮಿತಿಯಾಗಿದೆ, ಸಾಮಾನ್ಯ ಕಾರ್ಯಾಚರಣೆಯ ಗುರಿಯಲ್ಲ. ನಾಮಮಾತ್ರವಾಗಿ ಹೊಂದಾಣಿಕೆಯಾಗುವ ಬ್ಯಾಟರಿ ಮತ್ತು ನಿಯಂತ್ರಕಕ್ಕೆ ಇನ್ನೂ ವಾಹನಕ್ಕೆ ಸರಿಹೊಂದುವ ಆಪರೇಟಿಂಗ್ ಶ್ರೇಣಿಯ ಅಗತ್ಯವಿದೆ.
ಮೇಲಿನ ECOGO ಪಟ್ಟಿಗಳು 48 V, 60 V ಮತ್ತು 72 V ಅನ್ನು ತೋರಿಸುತ್ತವೆ. ಪ್ರತಿ ವಿತರಿಸಿದ ಘಟಕವು ಎಲ್ಲಾ ಮೂರು ಸಿಸ್ಟಮ್ಗಳನ್ನು ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಬೆಂಬಲಿಸುತ್ತದೆ ಎಂದು ಆ ಪಟ್ಟಿಯು ಮಾತ್ರ ಸ್ಥಾಪಿಸುವುದಿಲ್ಲ. ಅದರ ರಕ್ಷಣೆ ಸೆಟ್ಟಿಂಗ್ಗಳನ್ನು ಒಳಗೊಂಡಂತೆ ಆದೇಶಕ್ಕಾಗಿ ಒದಗಿಸಲಾದ ವೋಲ್ಟೇಜ್ ಆವೃತ್ತಿ ಅಥವಾ ಕಾನ್ಫಿಗರೇಶನ್ ಅನ್ನು ದೃಢೀಕರಿಸಿ.
ಮೋಟಾರ್ ಹಂತದ ಕರೆಂಟ್ನಿಂದ ಬ್ಯಾಟರಿ ಕರೆಂಟ್ ಅನ್ನು ಪ್ರತ್ಯೇಕಿಸಿ
ಬ್ಯಾಟರಿ ಸಂಪರ್ಕದಲ್ಲಿ ಇನ್ಪುಟ್ ಪವರ್ ಅನ್ನು ಅಂದಾಜು ಮಾಡಿ
ಮೋಟಾರಿಂಗ್ ಸಮಯದಲ್ಲಿ, ಬ್ಯಾಟರಿ-ಸೈಡ್ ಕರೆಂಟ್ ಅನ್ನು ನಿಯಂತ್ರಕದ DC ಪೂರೈಕೆ ಸಂಪರ್ಕದ ಮೂಲಕ ಎಳೆಯಲಾಗುತ್ತದೆ, ಆದರೆ ಮೋಟಾರ್ ಹಂತದ ಪ್ರವಾಹವು ವಿಂಡ್ಗಳಲ್ಲಿ ಹರಿಯುತ್ತದೆ. PWM ಪವರ್ ಹಂತವು ಮೋಟಾರ್ಗೆ ಅನ್ವಯಿಸಲಾದ ಪರಿಣಾಮಕಾರಿ ವೋಲ್ಟೇಜ್ ಅನ್ನು ಬದಲಾಯಿಸುತ್ತದೆ. ಆದ್ದರಿಂದ ಮೋಟಾರ್-ಸೈಡ್ ಕರೆಂಟ್ ಹೆಚ್ಚುವರಿ ಶಕ್ತಿಯನ್ನು ರಚಿಸದೆ ಸರಾಸರಿ ಬ್ಯಾಟರಿ ಪ್ರವಾಹವನ್ನು ಮೀರಬಹುದು; ವಾಚನಗೋಷ್ಠಿಗಳು ಪರಿವರ್ತನೆಯ ವಿವಿಧ ಬದಿಗಳನ್ನು ವಿವರಿಸುತ್ತವೆ. ಅವರ ಸಂಬಂಧವು ಆಪರೇಟಿಂಗ್ ಷರತ್ತುಗಳನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ ಮತ್ತು ಪ್ರಸ್ತುತವನ್ನು ಹೇಗೆ ಅಳೆಯಲಾಗುತ್ತದೆ. ಮ್ಯಾಕ್ಸನ್ ಬೆಂಬಲ
ಸರಿಸುಮಾರು ಸ್ಥಿರವಾದ DC ವೋಲ್ಟೇಜ್ ಮತ್ತು ಪ್ರಸ್ತುತಕ್ಕಾಗಿ:
ನಿಯಂತ್ರಕ ಇನ್ಪುಟ್ ಪವರ್ ≈ DC ಬಸ್ ವೋಲ್ಟೇಜ್ × ಬ್ಯಾಟರಿ ಕರೆಂಟ್
ಒಂದು ಕಾಲ್ಪನಿಕ ಅಳತೆಯನ್ನು ಪರಿಗಣಿಸಿ ಲೋಡ್ ಅಡಿಯಲ್ಲಿ ನಿಯಂತ್ರಕ ಇನ್ಪುಟ್ನಲ್ಲಿ 60 ವಿ ಮತ್ತು 30 ಎ ಬ್ಯಾಟರಿ ಕರೆಂಟ್:
60 V × 30 A = 1800 W, ಅಥವಾ ಸರಿಸುಮಾರು 1.8 kW ಎಲೆಕ್ಟ್ರಿಕಲ್ ಇನ್ಪುಟ್.
ಇದು ಶಾಫ್ಟ್ ಶಕ್ತಿಯ ಮಾಪನ ಅಥವಾ ಉತ್ಪನ್ನದ ಹೆಸರಿನಿಂದ ಊಹಿಸಲಾದ ನಿರಂತರ ರೇಟಿಂಗ್ ಅಲ್ಲ. ಅದೇ ವ್ಯವಸ್ಥೆಯು ಪ್ರತ್ಯೇಕವಾಗಿ ನಿರ್ದಿಷ್ಟಪಡಿಸಿದ 60 A ಹಂತ-ಪ್ರಸ್ತುತ ಮೌಲ್ಯವನ್ನು ಹೊಂದಿದ್ದರೆ, ಆ ಮೌಲ್ಯದಿಂದ 60 V ಅನ್ನು ಗುಣಿಸಿದಾಗ 3.6 kW ಇನ್ಪುಟ್ ಅಥವಾ ಶಾಫ್ಟ್ ಶಕ್ತಿಯನ್ನು ಸ್ಥಾಪಿಸುವುದಿಲ್ಲ.
ವೋಲ್ಟೇಜ್ ಮತ್ತು ಕರೆಂಟ್ ಗಣನೀಯವಾಗಿ ಏರಿಳಿತವಾದರೆ, ನಿಖರವಾದ ಸರಾಸರಿ ಶಕ್ತಿಯು ಅದೇ ಅವಧಿಯಲ್ಲಿ ಅವುಗಳ ತತ್ಕ್ಷಣದ ಉತ್ಪನ್ನವನ್ನು ಸರಾಸರಿ ಮಾಡಬೇಕಾಗುತ್ತದೆ. ಸಂಬಂಧವಿಲ್ಲದ ವಾಚನಗೋಷ್ಠಿಗಳು ಅಥವಾ ವಿಭಿನ್ನ ಆಪರೇಟಿಂಗ್ ಷರತ್ತುಗಳಿಂದ ಸರಾಸರಿಗಳನ್ನು ಗುಣಿಸುವುದು ತಪ್ಪುದಾರಿಗೆಳೆಯುವ ಫಲಿತಾಂಶವನ್ನು ನೀಡುತ್ತದೆ.
ಅದೇ ಆಧಾರದ ಮೇಲೆ ಪ್ರಸ್ತುತ ಮಿತಿಗಳನ್ನು ಹೋಲಿಕೆ ಮಾಡಿ
| ಪ್ರಸ್ತುತ ವಿವರಣೆ | ಇದು ಏನು ನಿರ್ಣಯಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ | ವ್ಯಾಖ್ಯಾನ ಅಗತ್ಯವಿದೆ |
| ಬ್ಯಾಟರಿ ಬದಿಯ ಕರೆಂಟ್ | ಬ್ಯಾಟರಿ ಮತ್ತು ಬ್ಯಾಟರಿ ನಿರ್ವಹಣಾ ವ್ಯವಸ್ಥೆ (BMS) ನೊಂದಿಗೆ ಹೊಂದಾಣಿಕೆ | ನಿರಂತರ ಮಿತಿ, ತಾತ್ಕಾಲಿಕ ಮಿತಿ ಮತ್ತು ಅನುಮತಿ ಅವಧಿ |
| ಮೋಟಾರ್ ಹಂತದ ಪ್ರಸ್ತುತ | ಮೋಟರ್ನ ವಿದ್ಯುತ್ ಮತ್ತು ಉಷ್ಣ ಅಗತ್ಯತೆಗಳೊಂದಿಗೆ ಹೊಂದಾಣಿಕೆ | ಮಾಪನ ಸಮಾವೇಶ, ನಿರಂತರ ಮಿತಿ ಮತ್ತು ತಾತ್ಕಾಲಿಕ ಮಿತಿ |
ಪ್ರಸ್ತುತ ಪ್ರಮಾಣ ಮತ್ತು ಕಾರ್ಯಾಚರಣೆಯ ಅವಧಿಯು ಪ್ರತ್ಯೇಕ ಪ್ರಶ್ನೆಗಳಾಗಿವೆ. "ಪೀಕ್" ಎಂದರೆ ವಿದ್ಯುತ್ ತರಂಗರೂಪದ ಉತ್ತುಂಗ ಅಥವಾ ತಾತ್ಕಾಲಿಕ ಓವರ್ಲೋಡ್ ರೇಟಿಂಗ್. RMS ಕರೆಂಟ್ ಮತ್ತೊಂದು ಮಾಪನ ಸಂಪ್ರದಾಯವಾಗಿದೆ; ಇದು ನಿರಂತರ ಪ್ರವಾಹಕ್ಕೆ ಸಮಾನಾರ್ಥಕವಲ್ಲ.
ಕೆಲ್ಲಿಯ KLS-H ಕೈಪಿಡಿಯು ಪ್ರತ್ಯೇಕ ಬ್ಯಾಟರಿ-ಕರೆಂಟ್ ಮತ್ತು ಮೋಟಾರ್-ಕರೆಂಟ್ ಸೆಟ್ಟಿಂಗ್ಗಳೊಂದಿಗೆ ನಿಯಂತ್ರಕ ಕುಟುಂಬದ ಉದಾಹರಣೆಯನ್ನು ಒದಗಿಸುತ್ತದೆ. ECOGO ಆದೇಶಕ್ಕಾಗಿ, BMS ಅನ್ನು ಆಯ್ಕೆ ಮಾಡಲು ಅಥವಾ ಮೋಟಾರು ಹೊಂದಾಣಿಕೆಯನ್ನು ನಿರ್ಣಯಿಸಲು ಅದರ ಪ್ರಕಟಿತ ಪ್ರಸ್ತುತ ಅಂಕಿಅಂಶವನ್ನು ಬಳಸುವ ಮೊದಲು ನಿಜವಾದ ಮಾದರಿಯ ವ್ಯಾಖ್ಯಾನಗಳನ್ನು ಪಡೆದುಕೊಳ್ಳಿ. media.kellycontroller.com
ನಿರಂತರ ಕರ್ತವ್ಯ, ಗರಿಷ್ಠ ಅವಧಿ ಮತ್ತು ಕೂಲಿಂಗ್ ಅನ್ನು ಪರಿಶೀಲಿಸಿ
ತಾತ್ಕಾಲಿಕ ಪ್ರಸ್ತುತ ರೇಟಿಂಗ್ ಅದರ ಅನುಮತಿಸಲಾದ ಅವಧಿ ಮತ್ತು ಉಷ್ಣ ಪರಿಸ್ಥಿತಿಗಳು ತಿಳಿದಾಗ ಮಾತ್ರ ಉಪಯುಕ್ತವಾಗುತ್ತದೆ. ನಿರಂತರ ಸಾಮರ್ಥ್ಯವು ನಿಗದಿತ ಅನುಸ್ಥಾಪನೆ ಮತ್ತು ತಂಪಾಗಿಸುವ ವ್ಯವಸ್ಥೆಯನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. ಕೆಲ್ಲಿಯ KLS-H ದಸ್ತಾವೇಜನ್ನು ನಿರಂತರ ಮತ್ತು ಗರಿಷ್ಠ ರೇಟಿಂಗ್ಗಳನ್ನು ಪ್ರತ್ಯೇಕಿಸುತ್ತದೆ ಮತ್ತು ಹೀಟ್ಸಿಂಕ್ ಸ್ಥಾಪನೆಯ ಅವಶ್ಯಕತೆಗಳನ್ನು ನೀಡುತ್ತದೆ, ಈ ಪರಿಸ್ಥಿತಿಗಳು ಪ್ರಸ್ತುತ ಅಂಕಿಅಂಶಗಳ ಜೊತೆಗೆ ಏಕೆ ಸೇರಿವೆ ಎಂಬುದನ್ನು ವಿವರಿಸುತ್ತದೆ. media.kellycontroller.com
ಕೆಲಸ ಮಾಡುವ ಟ್ರೈಸಿಕಲ್ಗಾಗಿ, ಆಪರೇಟಿಂಗ್ ಸೈಕಲ್ನಲ್ಲಿ ಅಗತ್ಯವಿರುವ ಪ್ರವಾಹವನ್ನು ದಾಖಲಿತ ಮಿತಿಗಳೊಂದಿಗೆ ಹೋಲಿಕೆ ಮಾಡಿ. ಸಂಕ್ಷಿಪ್ತ ವೇಗವರ್ಧನೆ, ಪುನರಾವರ್ತಿತ ಲೋಡ್ ಪ್ರಾರಂಭಗಳು ಮತ್ತು ನಿರಂತರ ಏರಿಕೆಯು ಡ್ರೈವ್ನಲ್ಲಿ ವಿಭಿನ್ನ ಬೇಡಿಕೆಗಳನ್ನು ಇರಿಸುತ್ತದೆ. ಒಂದು ವೇಗೋತ್ಕರ್ಷವನ್ನು ಪೂರ್ಣಗೊಳಿಸುವುದರಿಂದ ಅದೇ ಔಟ್ಪುಟ್ ಅನ್ನು ಪದೇ ಪದೇ ಅಥವಾ ನಿರಂತರವಾಗಿ ನಿರ್ವಹಿಸಬಹುದು ಎಂದು ತೋರಿಸುವುದಿಲ್ಲ.
ಕಡಿಮೆ ವೇಗದ, ಹೆಚ್ಚಿನ ಟಾರ್ಕ್ ಕಾರ್ಯಾಚರಣೆಯು ಗಮನಕ್ಕೆ ಅರ್ಹವಾಗಿದೆ. ಶಾಫ್ಟ್ ಶಕ್ತಿಯು ಟಾರ್ಕ್ ಮತ್ತು ವೇಗ ಎರಡನ್ನೂ ಅವಲಂಬಿಸಿರುತ್ತದೆ, ಆದರೆ ಮೋಟಾರ್ ಪ್ರವಾಹವು ಕಡಿಮೆ ವೇಗದಲ್ಲಿ ಗಣನೀಯವಾಗಿ ಉಳಿಯುತ್ತದೆ. ಆದ್ದರಿಂದ ಸಾಧಾರಣ ಯಾಂತ್ರಿಕ ಶಕ್ತಿಯ ಅಂಕಿ ಅಂಶವು ಕಡಿಮೆ ಉಷ್ಣದ ಹೊರೆಯನ್ನು ಸ್ಥಾಪಿಸುವುದಿಲ್ಲ. TI ಯ ಮೋಟಾರ್-ಚಾಲಕ ಆಯ್ಕೆ ಮಾರ್ಗದರ್ಶಿಯು ವೋಲ್ಟೇಜ್, ಕರೆಂಟ್, ಪವರ್ ಡಿಸ್ಸಿಪೇಶನ್ ಮತ್ತು ಆಪರೇಟಿಂಗ್ ಷರತ್ತುಗಳನ್ನು ಲಿಂಕ್ಡ್ ಡಿಸೈನ್ ಪರಿಗಣನೆಗಳಾಗಿ ಪರಿಗಣಿಸುತ್ತದೆ. ti.com
ಪ್ರತಿ ಅಭ್ಯರ್ಥಿಗೆ, ಸ್ಥಾಪಿಸಿ:
- ಉದ್ದೇಶಿತ ಕೂಲಿಂಗ್ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ನಿರಂತರ ಬ್ಯಾಟರಿ ಮತ್ತು ಹಂತ-ಪ್ರಸ್ತುತ ಮಿತಿಗಳು.
- ತಾತ್ಕಾಲಿಕ ಪ್ರಸ್ತುತ ಮಿತಿಗಳು, ಅವಧಿ ಮತ್ತು ಯಾವುದೇ ಮರುಪಡೆಯುವಿಕೆ ಅಗತ್ಯತೆಗಳು.
- ಯಾವುದೇ ಥರ್ಮಲ್ ಡಿರೇಟಿಂಗ್ ಸೇರಿದಂತೆ ಅನುಮತಿಸಲಾದ ಸುತ್ತುವರಿದ ಮತ್ತು ಆರೋಹಿಸುವಾಗ ಪರಿಸ್ಥಿತಿಗಳು.
- ಮೋಟಾರ್, ನಿಯಂತ್ರಕ ಮತ್ತು ಬ್ಯಾಟರಿ ಒಂದೇ ಪುನರಾವರ್ತಿತ ಕರ್ತವ್ಯವನ್ನು ಬೆಂಬಲಿಸಬಹುದೇ.
ಹೆಚ್ಚಿನ ದರದ ನಿಯಂತ್ರಕವು ಮೋಟರ್ಗೆ ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಹೆಚ್ಚಿನ ಶಕ್ತಿಯನ್ನು ತಲುಪಿಸುವುದಿಲ್ಲ: ಅನ್ವಯಿಕ ಸೆಟ್ಟಿಂಗ್ಗಳು ಮತ್ತು ಆಪರೇಟಿಂಗ್ ಬೇಡಿಕೆಯೂ ಸಹ ಮುಖ್ಯವಾಗಿದೆ. ಸಮಾನವಾಗಿ, ಎರಡು ವ್ಯಾಟೇಜ್ ಲೇಬಲ್ಗಳು ಮಾತ್ರ ಜೋಡಣೆಯು ಹೆಚ್ಚು ಬಿಸಿಯಾಗುತ್ತದೆ ಎಂದು ಸ್ಥಾಪಿಸಲು ಸಾಧ್ಯವಿಲ್ಲ. ಉಪಯುಕ್ತವಾದ ಹೋಲಿಕೆಯು ಅಗತ್ಯವಿರುವ ಆಪರೇಟಿಂಗ್ ಷರತ್ತುಗಳು ಮತ್ತು ಸಂಪೂರ್ಣ ಸಂಯೋಜನೆಯ ದಾಖಲಿತ ಮಿತಿಗಳ ನಡುವೆ ಇರುತ್ತದೆ.
MOSFET ಕೌಂಟ್ ನಿಮಗೆ ಏನು ಹೇಳಬಹುದು ಮತ್ತು ಸಾಧ್ಯವಿಲ್ಲ
MOSFET ಗಳು ನಿಯಂತ್ರಕದ ಶಕ್ತಿಯ ಹಂತದಲ್ಲಿ ಸಾಧನಗಳನ್ನು ಬದಲಾಯಿಸುತ್ತಿವೆ. ಅವರ ಸಂಖ್ಯೆಯು ವಿನ್ಯಾಸದ ಒಂದು ಅಂಶವನ್ನು ವಿವರಿಸುತ್ತದೆ, ಆದರೆ ಇದು ಸಾಧನದ ಎಣಿಕೆಯಿಂದ ನಿಯಂತ್ರಕ ವ್ಯಾಟೇಜ್ಗೆ ಸಾರ್ವತ್ರಿಕ ಪರಿವರ್ತನೆಯನ್ನು ಒದಗಿಸುವುದಿಲ್ಲ.
ಸಮಾನಾಂತರ ಶಕ್ತಿ MOSFET ಗಳ ಮೇಲಿನ TI ನ ಮಾರ್ಗದರ್ಶನವು ವಹನ ಪ್ರತಿರೋಧ, ಪ್ರಸ್ತುತ ಹಂಚಿಕೆ, ಗೇಟ್ ಡ್ರೈವ್, ಲೇಔಟ್ ಮತ್ತು ಥರ್ಮಲ್ ಕಪ್ಲಿಂಗ್ ಸೇರಿದಂತೆ ಅಂಶಗಳನ್ನು ಚರ್ಚಿಸುತ್ತದೆ. ಪ್ರಸ್ತುತ ಸಾಮರ್ಥ್ಯ, ದಕ್ಷತೆ ಅಥವಾ ವಿಶ್ವಾಸಾರ್ಹತೆಯನ್ನು ಸ್ಥಾಪಿಸಲು ಸಾಧನದ ಎಣಿಕೆ ಮಾತ್ರ ಏಕೆ ಸಾಕಾಗುವುದಿಲ್ಲ ಎಂಬುದನ್ನು ಈ ಅಸ್ಥಿರಗಳು ವಿವರಿಸುತ್ತವೆ. ಹೆಚ್ಚಿನ ಸಾಧನಗಳು ಹೆಚ್ಚಿನ ಪ್ರಸ್ತುತ ವಿನ್ಯಾಸದ ಭಾಗವಾಗಿರಬಹುದು, ಆದರೆ ಸಿದ್ಧಪಡಿಸಿದ ನಿಯಂತ್ರಕಕ್ಕೆ ತನ್ನದೇ ಆದ ರೇಟಿಂಗ್ಗಳು ಮತ್ತು ಆಪರೇಟಿಂಗ್ ಷರತ್ತುಗಳ ಅಗತ್ಯವಿದೆ. TI.com
ECOGO ಕ್ಯಾಟಲಾಗ್ ಉಪಯುಕ್ತ ಹೋಲಿಕೆಯನ್ನು ಒದಗಿಸುತ್ತದೆ. ಮೇಲಿನ 1000–1500 W, 24-MOSFET ಪಟ್ಟಿಯ ಜೊತೆಗೆ, 1000-1200W 24-MOSFET ನಿಯಂತ್ರಕ "ಔಟ್ಪುಟ್ ಕರೆಂಟ್" ಅಡಿಯಲ್ಲಿ 50-55 A ಅನ್ನು ಪಟ್ಟಿ ಮಾಡುತ್ತದೆ. ಎರಡು ಉತ್ಪನ್ನಗಳು MOSFET ಎಣಿಕೆಯನ್ನು ಹಂಚಿಕೊಳ್ಳುತ್ತವೆ ಆದರೆ ವಿಭಿನ್ನ ಮೋಟಾರ್ ಶಕ್ತಿ ಮತ್ತು ಪ್ರಸ್ತುತ ಶ್ರೇಣಿಗಳನ್ನು ಪ್ರಕಟಿಸುತ್ತವೆ. ಅದು ಪ್ರತಿ ಮಾದರಿಯ ವಿಶೇಷಣಗಳನ್ನು ಓದುವ ಅಗತ್ಯವನ್ನು ಸ್ಥಾಪಿಸುತ್ತದೆ; ಯಾವ ಮಾದರಿಯು ಹೆಚ್ಚು ಪರಿಣಾಮಕಾರಿಯಾಗಿರುತ್ತದೆ ಎಂಬುದನ್ನು ಇದು ಸ್ಥಾಪಿಸುವುದಿಲ್ಲ. ಇಕೋಗೋ
ಉತ್ಪನ್ನ ಕಾನ್ಫಿಗರೇಶನ್ ಅನ್ನು ಗುರುತಿಸಲು "24 MOSFET" ಅಥವಾ "36 MOSFET" ಅನ್ನು ಬಳಸಿ. ಆಯ್ಕೆ ಮಾಡಲು ಪ್ರಸ್ತುತ ಮಿತಿಗಳು, ಕೂಲಿಂಗ್ ಪರಿಸ್ಥಿತಿಗಳು ಮತ್ತು ಮೋಟಾರ್ ಹೊಂದಾಣಿಕೆಯನ್ನು ಬಳಸಿ.
ಮೋಟಾರು ಮತ್ತು ವಾಹನಕ್ಕಾಗಿ ಅಂತಿಮ ಆಯ್ಕೆಯನ್ನು ಮಾಡಿ
ನಿಯಂತ್ರಣ ಪ್ರಕಾರ, ಪ್ರತಿಕ್ರಿಯೆ ಮತ್ತು ಸಿಗ್ನಲ್ ಹೊಂದಾಣಿಕೆಯನ್ನು ದೃಢೀಕರಿಸಿ
ವಿದ್ಯುತ್ ಸಾಮರ್ಥ್ಯವು ಎಲೆಕ್ಟ್ರಿಕ್ ಟ್ರೈಸಿಕಲ್ ನಿಯಂತ್ರಕ ಹೊಂದಾಣಿಕೆಯ ಭಾಗವಾಗಿದೆ. ನಿಯಂತ್ರಕವು ಮೋಟಾರ್ ಪ್ರಕಾರವನ್ನು ಮತ್ತು ಅದರ ಕಾರ್ಯಾಚರಣೆಯನ್ನು ನಿಯಂತ್ರಿಸುವ ವಿಧಾನವನ್ನು ಸಹ ಬೆಂಬಲಿಸಬೇಕು. ಎಲೆಕ್ಟ್ರಿಕ್ ಟ್ರೈಸಿಕಲ್ಗಾಗಿ BLDC ನಿಯಂತ್ರಕಕ್ಕಾಗಿ, ಪ್ರತಿಕ್ರಿಯೆ ಅಗತ್ಯತೆಗಳು ವಿನ್ಯಾಸದ ಮೇಲೆ ಅವಲಂಬಿತವಾಗಿದೆ: ಹಾಲ್-ಸೆನ್ಸಾರ್ ವ್ಯವಸ್ಥೆ ಮತ್ತು ಸಂವೇದಕರಹಿತ ವ್ಯವಸ್ಥೆಯು ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಪರಸ್ಪರ ಬದಲಾಯಿಸಲಾಗುವುದಿಲ್ಲ. TI ಯ ಆಯ್ಕೆ ಮಾರ್ಗದರ್ಶಿ ನಿಯಂತ್ರಣ ಮತ್ತು ಸ್ಥಾನ-ಪ್ರತಿಕ್ರಿಯೆ ವಿಧಾನಗಳನ್ನು ಪ್ರತ್ಯೇಕಿಸುತ್ತದೆ. ti.com
ಅಗತ್ಯವಿರುವ ಪ್ರತಿಕ್ರಿಯೆ ಸಂಕೇತಗಳು, ಕನೆಕ್ಟರ್ ಪಿನ್ ಕಾರ್ಯಗಳು, ಥ್ರೊಟಲ್ ಇನ್ಪುಟ್, ಬ್ರೇಕಿಂಗ್ ಮತ್ತು ರಿವರ್ಸ್ ಲಾಜಿಕ್ ಮತ್ತು ಅಗತ್ಯವಿರುವ ಯಾವುದೇ ಸಂವಹನವನ್ನು ಪರಿಶೀಲಿಸಿ. ಇದೇ ರೀತಿಯ ಕನೆಕ್ಟರ್ ಹೌಸಿಂಗ್ ಅದೇ ಪಿನ್ ನಿಯೋಜನೆಯ ಪುರಾವೆಯಾಗಿಲ್ಲ. ಈ ತಪಾಸಣೆಗಳು ಭೌತಿಕವಾಗಿ ತೋರಿಕೆಯ ಬದಲಿಯನ್ನು ವಿದ್ಯುನ್ಮಾನವಾಗಿ ಹೊಂದಾಣಿಕೆಯಾಗುವಂತೆ ಪರಿಗಣಿಸುವುದನ್ನು ತಡೆಯುತ್ತದೆ.
ಸಂಪೂರ್ಣ ಆಯ್ಕೆಯ ಅನುಕ್ರಮವನ್ನು ಅನ್ವಯಿಸಿ
ಹೋಲಿಸಿದಾಗ ವಿದ್ಯುತ್ ಟ್ರೈಸಿಕಲ್ ನಿಯಂತ್ರಕಗಳು, ಪ್ರಕ್ರಿಯೆಯನ್ನು ಪ್ರಾರಂಭಿಸಲು ವ್ಯಾಟೇಜ್ ಕ್ಷೇತ್ರವನ್ನು ಬಳಸಿ, ನಂತರ ಪ್ರತಿ ನಿರ್ಧಾರವನ್ನು ಕ್ರಮವಾಗಿ ಪರಿಹರಿಸಿ:
- ಮೋಟಾರ್ ಮತ್ತು ಅದರ ಕರ್ತವ್ಯವನ್ನು ಗುರುತಿಸಿ. ಮೋಟಾರ್ ರೇಟಿಂಗ್, ನಿಯಂತ್ರಣ ಪ್ರಕಾರ ಮತ್ತು ಅಗತ್ಯವಿರುವ ವೇಗ-ಟಾರ್ಕ್ ಆಪರೇಟಿಂಗ್ ಷರತ್ತುಗಳನ್ನು ರೆಕಾರ್ಡ್ ಮಾಡಿ.
- ಹೇಳಲಾದ ಮೋಟಾರ್ ಪವರ್ ಶ್ರೇಣಿಯನ್ನು ಶಾರ್ಟ್ಲಿಸ್ಟ್ ಮಾಡಿ. ನಿಯಂತ್ರಕ ಪೂರೈಕೆದಾರರು ಅದರ ವ್ಯಾಟೇಜ್ ಕ್ಷೇತ್ರದಿಂದ ಏನನ್ನು ಅರ್ಥೈಸುತ್ತಾರೆ ಎಂಬುದನ್ನು ಸ್ಥಾಪಿಸಿ.
- ವೋಲ್ಟೇಜ್ ವಿಂಡೋವನ್ನು ಹೊಂದಿಸಿ. ವಿತರಿಸಲಾದ ನಿಯಂತ್ರಕ ಸಂರಚನೆಯ ವಿರುದ್ಧ ನಿಜವಾದ ಬ್ಯಾಟರಿ ವೋಲ್ಟೇಜ್ಗಳನ್ನು ಪರಿಶೀಲಿಸಿ.
- ಎರಡೂ ಪ್ರಸ್ತುತ ಮಿತಿಗಳನ್ನು ಹೊಂದಿಸಿ. ಸ್ಥಿರವಾದ ವ್ಯಾಖ್ಯಾನಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಬ್ಯಾಟರಿ/ಬಿಎಂಎಸ್ನೊಂದಿಗೆ ಬ್ಯಾಟರಿ ಬದಿಯ ಮಿತಿಗಳನ್ನು ಮತ್ತು ಮೋಟಾರ್ನೊಂದಿಗೆ ಹಂತ-ಪ್ರಸ್ತುತ ಮಿತಿಗಳನ್ನು ಹೋಲಿಕೆ ಮಾಡಿ.
- ನಿರಂತರ ಕಾರ್ಯಾಚರಣೆಯನ್ನು ಪರಿಶೀಲಿಸಿ. ಗರಿಷ್ಠ ಅವಧಿ, ಪುನರಾವರ್ತಿತ ಲೋಡ್ ಮತ್ತು ಕೂಲಿಂಗ್ ಅನ್ನು ಒಟ್ಟಿಗೆ ನಿರ್ಣಯಿಸಿ.
- ಇಂಟರ್ಫೇಸ್ಗಳು ಮತ್ತು ಸೆಟ್ಟಿಂಗ್ಗಳನ್ನು ದೃಢೀಕರಿಸಿ. ವಿತರಿಸಲಾಗುವ ನಿರ್ದಿಷ್ಟ ಕಾನ್ಫಿಗರೇಶನ್ ಅನ್ನು ಅನುಮೋದಿಸಿ.
ECOGO ಖರೀದಿಗಾಗಿ, ನಿಯಂತ್ರಕ ವಿಶೇಷಣಗಳನ್ನು ದೃಢೀಕರಿಸಿ ಮೋಟಾರ್, ಬ್ಯಾಟರಿ ಮತ್ತು ಉದ್ದೇಶಿತ ಕರ್ತವ್ಯದ ವಿರುದ್ಧ. ಸೂಕ್ತವಾದ ವ್ಯಾಟೇಜ್ ಆಯ್ಕೆಯು ದಾಖಲಿತ ಹೊಂದಾಣಿಕೆ ಮತ್ತು ಕಾರ್ಯಾಚರಣೆಯ ಮಿತಿಗಳು ಆ ಸಂಯೋಜನೆಗೆ ಹೊಂದಿಕೆಯಾಗುವ ಮಾದರಿಯಾಗಿದೆ.