လျှပ်စစ်သုံးဘီးဆိုင်ကယ်အတွက် Controller Wattage ကိုဘယ်လိုရွေးချယ်မလဲ။
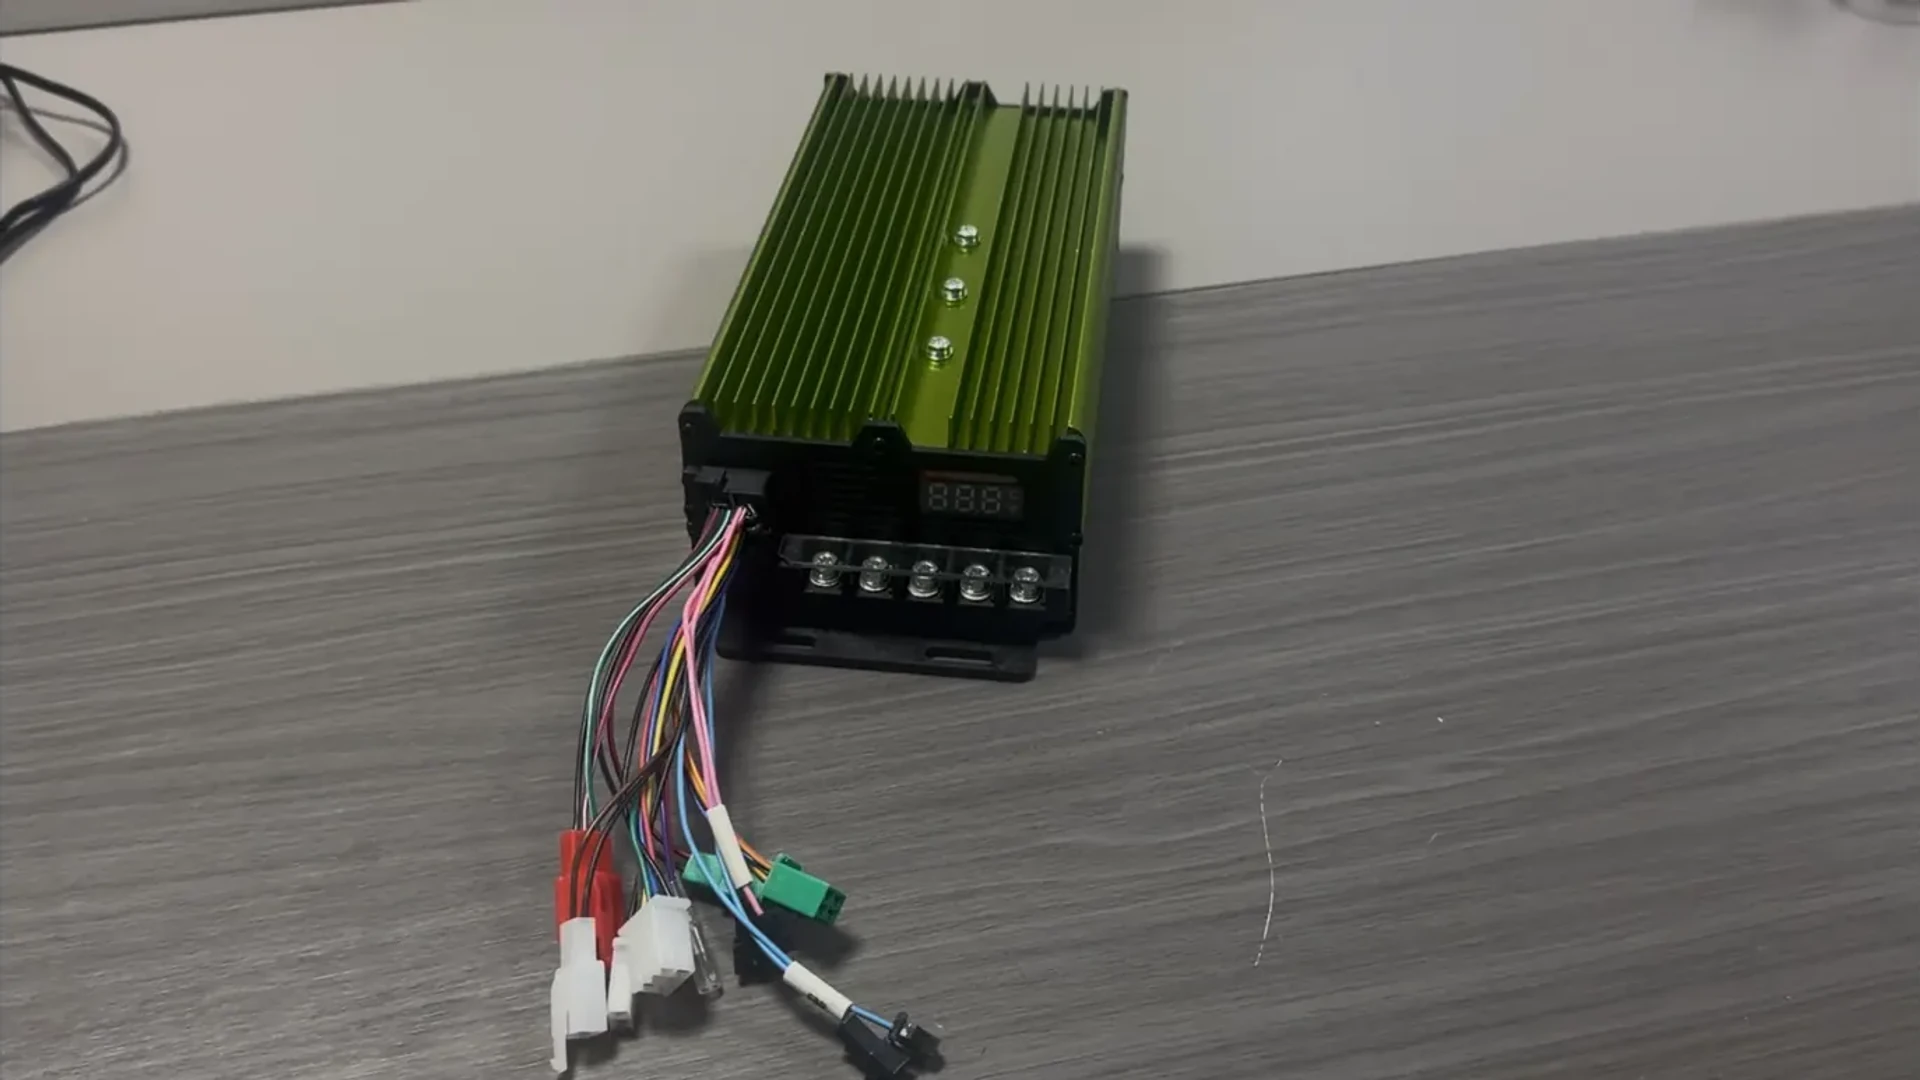
လျှပ်စစ်သုံးဘီးဆိုင်ကယ်အတွက် ကွန်ထရိုလာ ဝပ်အားကို ရွေးချယ်ရန်၊ မော်တာ၏ မှတ်တမ်းမှတ်ရာ အဆင့်နှင့် ထိန်းချုပ်ကိရိယာ ထုတ်လုပ်သူ၏ ဖော်ပြထားသော မော်တာ လိုက်ဖက်ညီမှုဖြင့် စတင်ပါ။ ထို့နောက်ဘက်ထရီဗို့အားအကွာအဝေး၊ ဘက်ထရီနှင့်မော်တာလက်ရှိကန့်သတ်ချက်များ၊ စဉ်ဆက်မပြတ်လည်ပတ်မှုအခြေအနေများနှင့်ထိန်းချုပ်မှုအင်တာဖေ့စ်များကိုစစ်ဆေးပါ။ wattage တံဆိပ်သည် ကိုယ်စားလှယ်လောင်းများကို ခွဲခြားသတ်မှတ်ရန် ကူညီပေးသည်။ ဤနောက်ထပ်စစ်ဆေးမှုများသည် ကိုယ်စားလှယ်လောင်းတစ်ဦးသည် ယာဉ်နှင့်ကိုက်ညီမှုရှိမရှိ ဆုံးဖြတ်ပေးသည်။
အစားထိုး ထိန်းချုပ်ကိရိယာကို ရှာဖွေခြင်း သို့မဟုတ် ကုန်တင်သုံးဘီးဆိုင်ကယ် သို့မဟုတ် အီး-ဆိုက်ကားအတွက် မောင်းနှင်သည့်ရထားကို သတ်မှတ်သည့်အခါ ၎င်းသည် အရေးပါသည်။ တူညီသော ဝပ်တံဆိပ်ကို သယ်ဆောင်သည့် ထိန်းချုပ်ကိရိယာ နှစ်ခုတွင် မတူညီသော လက်ရှိကန့်သတ်ချက်များ၊ အအေးခံရန် လိုအပ်ချက်များ သို့မဟုတ် အချက်ပြချိတ်ဆက်မှုများ ရှိနိုင်ပါသည်။ အလားတူ၊ ကြော်ငြာထားသော wattage သည် မော်တာတစ်ခုနှင့်တစ်ခု လိုက်ဖက်ညီမှုကို မသတ်မှတ်ပါ။
Controller ၏ Wattage Rating သည် အမှန်တကယ် ဘာကိုဆိုလိုသနည်း။
အဆင့်သတ်မှတ်ထားသော Motor Power၊ Electrical Input နှင့် Shaft Output
drivetrain ဆွေးနွေးမှုတွင် ပါဝါတန်ဖိုးသုံးခု ပေါ်လာနိုင်သည်-
- စာရင်းသွင်းထားသော မော်တာပါဝါ- ပေးသွင်းသူမှသတ်မှတ်ထားသော မော်တာအဆင့်သတ်မှတ်ချက် သို့မဟုတ် လိုက်ဖက်ညီမှုအကွာအဝေး။
- ထိန်းချုပ်သူ DC အဝင်ပါဝါ- ဘက်ထရီမှ controller ထဲသို့လျှပ်စစ်စွမ်းအင်။
- မော်တာရိုးတံပါဝါ- controller နှင့် motor ဆုံးရှုံးမှုပြီးနောက် မော်တာမှ ပေးပို့သော စက်စွမ်းအား။
ဤတန်ဖိုးများသည် စနစ်အတွင်းရှိ မတူညီသောအချက်များကို ဖော်ပြသည်။ ထုတ်လုပ်သူမှ ပိုမိုတိကျသောအဓိပ္ပါယ်ဖွင့်ဆိုချက်မပေးပါက “Rated Motor Power” ဟုခေါ်သော ထုတ်ကုန်အကွက်ကို ဖော်ပြထားသည့် မော်တာပါဝါရည်ညွှန်းချက်အဖြစ် ဖတ်ရပါမည်။ ၎င်းသည် သူ့ဘာသာသူ စဉ်ဆက်မပြတ် controller input power သို့မဟုတ် တိုင်းတာထားသော shaft output ကို မတည်ဆောက်ပါ။ လျှပ်စစ်သွင်းအား၊ လျှပ်စစ်မော်တာ ပါဝါနှင့် ပြောင်းလဲခြင်း ဆုံးရှုံးမှုကြား ခြားနားချက်ကို maxon ၏ controller စာတမ်းတွင် ရှင်းပြထားသည်။ maxon ပံ့ပိုးမှု
အမှန်တကယ် Controller Specifications ကိုဖတ်ခြင်း။
ECOGO ဝဘ်ဆိုက်ရှိ ထိန်းချုပ်သူစာရင်းနှစ်ခုသည် နယ်ပယ်အမည်များ အဘယ်ကြောင့်အရေးကြီးသည်ကို ဖော်ပြသည်-
| ထုတ်ဝေသည့်နယ်ပယ် | 1000–1500W 24-MOSFET ထိန်းချုပ်ကိရိယာ | 1500–3000W 36-MOSFET ထိန်းချုပ်ကိရိယာ |
| မော်တော်ပါဝါ အဆင့်သတ်မှတ်ထားသည်။ | 1000–1500 W | 1500–3000 W |
| MOSFET အရေအတွက် | 24 | 36 |
| အထွက်ဗို့အား | 48 V / 60 V / 72 V | 48 V / 60 V / 72 V |
| Output Current | 50–60 A | 85–100 A |
စာမျက်နှာများသည် “Output Current” ဆိုသည်မှာ ဘက်ထရီ လျှပ်စီးကြောင်း သို့မဟုတ် မော်တာအဆင့် လျှပ်စီးကြောင်း သို့မဟုတ် ၎င်းသည် ဆက်တိုက် သို့မဟုတ် ကာလတိုလျှပ်စီးကြောင်းကို အဓိပ္ပါယ်ဖွင့်ဆိုထားခြင်း မရှိပါ။ ဖော်ပြထားသော ဗို့အားဖြင့် ဤကိန်းဂဏာန်းများထဲမှ တစ်ခုကို မြှောက်ခြင်းသည် ထုတ်ပြန်ထားသော အချက်အလက်ကို မသတ်မှတ်နိုင်သော ပါဝါအဆင့်သတ်မှတ်မှုကို သတ်မှတ်ပေးမည်ဖြစ်သည်။ Ecogo
1500 W အဆင့်သတ်မှတ်ထားသော မော်တာတစ်ခုအတွက်၊ စာရင်းသွင်းထားသော မော်တာပါဝါအပိုင်းအခြားနှစ်ခုစလုံးတွင် ထိုပုံပါရှိသည်။ ၎င်းသည် ပြီးပြည့်စုံသောကိုက်ညီမှုမဟုတ်ဘဲ ဆန်ခါတင်စာရင်းကို ဖန်တီးပေးသည်- လက်ရှိ အဓိပ္ပါယ်ဖွင့်ဆိုချက်များ၊ ဗို့အားဖွဲ့စည်းမှုပုံစံ၊ မော်တာထိန်းချုပ်မှုလိုအပ်ချက်များနှင့် လည်ပတ်မှုတာဝန်သည် သင့်လျော်မှုကို ဆုံးဖြတ်နေဆဲဖြစ်သည်။
ပါဝါမနှိုင်းယှဉ်မီ Battery Voltage Window ကို ယှဉ်ပါ။
ဘက်ထရီ၏အမည်ခံဗို့အားသည် စနစ်တံဆိပ်တစ်ခုဖြစ်သည်။ ၎င်း၏ဗို့အားသည် အားသွင်းအဆင့်နှင့် လည်ပတ်ဝန်ဖြင့် ပြောင်းလဲသည်။ ထိန်းချုပ်ကိရိယာသည် အားအပြည့်သွင်းထားသည့်ဘက်ထရီနှင့် လည်ပတ်နေစဉ်အတွင်း ကြုံတွေ့ရသည့် ဗို့အားလျော့နည်းခြင်းအပါအဝင် အမှန်တကယ်ထောက်ပံ့ရေးအခြေအနေများကို လိုက်လျောညီထွေရှိရပါမည်။ maxon ၏ဗို့အားလမ်းညွှန်သည် ဤအထက်နှင့်အောက်ထောက်ပံ့ရေးကန့်သတ်ချက်များကို ပြတ်သားစွာခွဲခြားထားသည်။ maxon ပံ့ပိုးမှု
အချက်သုံးချက်ကို နှိုင်းယှဉ်ကြည့်ပါ-
- ဘက်ထရီဒေတာ- အမည်ခံဗို့အား၊ အမြင့်ဆုံးအားသွင်းဗို့အားနှင့် ဝန်အောက်တွင် မျှော်မှန်းထားသည့်ဗို့အား။
- ထိန်းချုပ်သူဒေတာ- ခွင့်ပြုထားသော လည်ပတ်မှုအကွာအဝေး၊ အကြွင်းမဲ့ အမြင့်ဆုံး အဆင့်သတ်မှတ်ချက်နှင့် ပြင်ဆင်သတ်မှတ်ထားသော ဗို့အားကာကွယ်ရေးကန့်သတ်ချက်များ။
- လိုအပ်သော မော်တာလည်ပတ်မှုအမှတ်- Drive ၏ အရှိန်နှင့် torque သည် ထိုထောက်ပံ့ရေးအကွာအဝေးအတွင်း တည်တံ့နေရမည်ဖြစ်သည်။
ပကတိအမြင့်ဆုံးသည် ကန့်သတ်ချက်ဖြစ်ပြီး ပုံမှန်လည်ပတ်မှုပစ်မှတ်မဟုတ်ပါ။ အမည်ခံလိုက်ဖက်သော ဘက်ထရီနှင့် ထိန်းချုပ်ကိရိယာသည် ယာဉ်နှင့်လိုက်ဖက်သော လည်ပတ်မှုအကွာအဝေး လိုအပ်နေသေးသည်။
အထက်ဖော်ပြပါ ECOGO စာရင်းများသည် 48 V၊ 60 V နှင့် 72 V ကိုပြသထားသည်။ အဆိုပါစာရင်းတစ်ခုတည်းတွင် ပို့ဆောင်ပေးသည့်ယူနစ်တိုင်းသည် စနစ်သုံးခုစလုံးကို အလိုအလျောက်ပံ့ပိုးပေးသည်ဟု မသတ်မှတ်ထားပေ။ ၎င်း၏ကာကွယ်မှုဆက်တင်များအပါအဝင် အမှာစာအတွက် ပံ့ပိုးပေးထားသည့် ဗို့အားဗားရှင်း သို့မဟုတ် ဖွဲ့စည်းမှုပုံစံကို အတည်ပြုပါ။
Motor Phase Current မှ Battery Current ကို ခွဲခြားပါ။
ဘက်ထရီချိတ်ဆက်မှုတွင် ထည့်သွင်းပါဝါကို ခန့်မှန်းပါ။
မော်တာအတွင်း၊ ဘက်ထရီဘေးထွက်လျှပ်စီးကြောင်းကို ထိန်းချုပ်သူ၏ DC ထောက်ပံ့ရေးချိတ်ဆက်မှုမှတစ်ဆင့် မော်တာအဆင့်လျှပ်စီးကြောင်းသည် အကွေ့အကောက်များအတွင်း စီးဆင်းနေချိန်ဖြစ်သည်။ PWM ပါဝါအဆင့်သည် မော်တာတွင်အသုံးပြုသည့် ထိရောက်သောဗို့အားကို ပြောင်းလဲပေးသည်။ ထို့ကြောင့် အပိုပါဝါမဖန်တီးဘဲ မော်တာဘေးဘက်လျှပ်စီးကြောင်းသည် ပျမ်းမျှဘက်ထရီစီးကြောင်းထက် ကျော်လွန်နိုင်သည်။ ဖတ်ရှုမှုများသည် ပြောင်းလဲခြင်း၏ မတူညီသော ဘက်ခြမ်းများကို ဖော်ပြသည်။ ၎င်းတို့၏ဆက်ဆံရေးသည် လုပ်ငန်းလည်ပတ်မှုအခြေအနေများနှင့် လက်ရှိတိုင်းတာမှုအပေါ် မူတည်သည်။ maxon ပံ့ပိုးမှု
ခန့်မှန်းခြေ တည်ငြိမ်သော DC ဗို့အားနှင့် လက်ရှိအတွက်-
ထိန်းချုပ်ကိရိယာ ထည့်သွင်းပါဝါ ≈ DC ဘတ်စ်ကားဗို့အား × ဘက်ထရီ လျှပ်စီးကြောင်း
နိမိတ်ပုံ တိုင်းတာမှုကို သုံးသပ်ပါ။ 60 V အောက်ရှိ controller input ကို load လုပ်ပါ။ နှင့် ဘက်ထရီ 30 A:
60 V × 30 A = 1800 W၊ သို့မဟုတ် ခန့်မှန်းခြေအားဖြင့် 1.8 kW လျှပ်စစ်ထည့်သွင်းမှု။
၎င်းသည် ထုတ်ကုန်အမည်တစ်ခုမှ ကောက်နုတ်ထားသော ရိုးတံပါဝါကို တိုင်းတာခြင်းမဟုတ်သလို စဉ်ဆက်မပြတ် အဆင့်သတ်မှတ်ခြင်းလည်း မဟုတ်ပါ။ တူညီသောစနစ်တွင် သီးခြားသတ်မှတ်ထားသော 60 A အဆင့်-လက်ရှိတန်ဖိုးရှိပါက၊ ထိုတန်ဖိုးဖြင့် 60 V ကို မြှောက်ခြင်းသည် input သို့မဟုတ် shaft power ၏ 3.6 kW ကို မဖြစ်ပေါ်စေပါ။
ဗို့အားနှင့် လျှပ်စီးကြောင်း သိသိသာသာ ပြောင်းလဲသွားပါက၊ တိကျသော ပျှမ်းမျှ ပါဝါသည် တူညီသော ကာလတစ်ခုအတွင်း ၎င်းတို့၏ ချက်ချင်း ထုတ်ကုန်ကို ပျမ်းမျှ တွက်ချက်ရန် လိုအပ်ပါသည်။ မသက်ဆိုင်သော ဖတ်ရှုမှုများ သို့မဟုတ် မတူညီသော လုပ်ငန်းဆောင်ရွက်မှု အခြေအနေများမှ ပျမ်းမျှများကို မြှောက်ခြင်းသည် အထင်မှားစေသော ရလဒ်ကို ပေးနိုင်ပါသည်။
တူညီသောအခြေခံပေါ်တွင် လက်ရှိကန့်သတ်ချက်များကို နှိုင်းယှဉ်ပါ။
| လက်ရှိသတ်မှတ်ချက် | အကဲဖြတ်ရန် အဘယ်အရာက အထောက်အကူပြုသနည်း။ | အဓိပ္ပာယ်ဖွင့်ဆိုချက် လိုအပ်သည်။ |
| ဘက်ထရီဘေးထွက်လျှပ်စီးကြောင်း | ဘက်ထရီနှင့် ဘက်ထရီစီမံခန့်ခွဲမှုစနစ် (BMS) နှင့် လိုက်ဖက်မှုရှိ၊ | စဉ်ဆက်မပြတ် ကန့်သတ်ချက်၊ ယာယီကန့်သတ်ချက်နှင့် ခွင့်ပြုထားသော ကြာချိန် |
| မော်တာအဆင့်လျှပ်စီးကြောင်း | မော်တာ၏လျှပ်စစ်နှင့်အပူလိုအပ်ချက်များနှင့်လိုက်ဖက်မှု | အတိုင်းအတာ သဘောတူညီချက်၊ စဉ်ဆက်မပြတ် ကန့်သတ်ချက်နှင့် ယာယီကန့်သတ်ချက် |
လက်ရှိပြင်းအားနှင့် လည်ပတ်မှုကြာချိန်သည် သီးခြားမေးခွန်းများဖြစ်သည်။ "Peak" သည် လျှပ်စစ်လှိုင်းပုံသဏ္ဍာန်၏ အထွတ်အထိပ် သို့မဟုတ် ယာယီ overload အဆင့်သတ်မှတ်ခြင်းကို ဆိုလိုသည်။ RMS လျှပ်စီးကြောင်းသည် အခြားသော တိုင်းတာခြင်းသဘောတူစာချုပ်ဖြစ်သည်။ ၎င်းသည် စဉ်ဆက်မပြတ် လက်ရှိအတွက် အဓိပ္ပါယ်တူမဟုတ်ပေ။
Kelly ၏ KLS-H လက်စွဲသည် သီးခြား ဘက်ထရီ-လက်ရှိနှင့် မော်တာ-လက်ရှိ ဆက်တင်များပါရှိသော ထိန်းချုပ်ကိရိယာ မိသားစု၏ နမူနာကို ပေးပါသည်။ ECOGO အမှာစာအတွက်၊ BMS သို့မဟုတ် မော်တာလိုက်ဖက်ညီမှုကို ဆုံးဖြတ်ရန် ၎င်း၏ထုတ်ဝေထားသော လက်ရှိကိန်းဂဏန်းကို အသုံးမပြုမီ အမှန်တကယ်မော်ဒယ်အတွက် အဓိပ္ပါယ်ဖွင့်ဆိုချက်များကို ရယူပါ။ media.kellycontroller.com
Continuous Duty၊ Peak Duration နှင့် Cooling ကို စစ်ဆေးပါ။
၎င်း၏ခွင့်ပြုထားသောကြာချိန်နှင့် အပူအခြေအနေများကို သိရှိမှသာ ယာယီလက်ရှိအဆင့်သတ်မှတ်ချက်သည် အသုံးဝင်ပါသည်။ စဉ်ဆက်မပြတ် စွမ်းဆောင်နိုင်မှုသည် သတ်မှတ်ထားသော တပ်ဆင်မှုနှင့် အအေးပေးစနစ်ပေါ်တွင်လည်း မူတည်ပါသည်။ Kelly ၏ KLS-H စာရွက်စာတမ်းသည် စဉ်ဆက်မပြတ်နှင့် အထွတ်အထိပ်အဆင့်သတ်မှတ်ချက်များကို ပိုင်းခြားထားပြီး အဘယ်ကြောင့်ဆိုသော် ဤအခြေအနေများသည် လက်ရှိကိန်းဂဏန်းများနှင့်အတူ အဘယ်ကြောင့်ပါ၀င်သည်ကို သရုပ်ဖော်ထားသည်။ media.kellycontroller.com
အလုပ်သုံးသုံးဘီးဆိုင်ကယ်အတွက်၊ လည်ပတ်လည်ပတ်မှုစက်ဝန်းအတွင်း လိုအပ်သော လက်ရှိကို မှတ်တမ်းတင်ထားသော ကန့်သတ်ချက်များနှင့် နှိုင်းယှဉ်ပါ။ အတိုချုံးသောအရှိန်ဖြင့်၊ ထပ်ခါတလဲလဲတင်ပြီး စတင်ခြင်းနှင့် ဆက်တိုက်တက်ခြင်းသည် မောင်းနှင်မှုတွင် မတူညီသောတောင်းဆိုချက်များကို နေရာပေးသည်။ အရှိန်တစ်ခုပြီးမြောက်ခြင်းသည် တူညီသောအထွက်အားကို ထပ်ခါတလဲလဲ သို့မဟုတ် အဆက်မပြတ် ထိန်းသိမ်းထားနိုင်သည်ကို သက်သေမပြပါ။
မြန်နှုန်းနိမ့်၊ မြင့်မားသော လည်ပတ်အား အာရုံစူးစိုက်မှု ခံထိုက်သည်။ Shaft power သည် torque နှင့် speed နှစ်ခုလုံးအပေါ် မူတည်ပြီး motor current သည် low speed တွင် သိသိသာသာ ရှိနေနိုင်သည်။ ကျိုးနွံသော စက်ပိုင်းဆိုင်ရာ ပါဝါပုံသဏ္ဍာန်သည် နိမ့်သော အပူဝန်ကို မသတ်မှတ်ပါ။ TI ၏မော်တာ-ဒရိုင်ဘာရွေးချယ်ရေးလမ်းညွှန်သည် ချိတ်ဆက်ထားသောဒီဇိုင်းထည့်သွင်းစဉ်းစားမှုများအဖြစ် ဗို့အား၊ လက်ရှိ၊ ပါဝါကျုံ့ခြင်းနှင့် လည်ပတ်မှုအခြေအနေများကို ကုသပေးသည်။ ti.com
ကိုယ်စားလှယ်လောင်းတစ်ဦးစီအတွက်၊ တည်ထောင်ရန်-
- ရည်ရွယ်ထားသည့် အအေးခံအခြေအနေအောက်တွင် စဉ်ဆက်မပြတ် ဘက်ထရီနှင့် အဆင့်-လက်ရှိ ကန့်သတ်ချက်များ။
- ယာယီလက်ရှိကန့်သတ်ချက်များ၊ ကြာချိန်နှင့် ပြန်လည်ရယူရေးလိုအပ်ချက်များ။
- အပူဒဏ်ခံနိုင်မှု အပါအဝင် ပတ်ဝန်းကျင်နှင့် တပ်ဆင်ခြင်းဆိုင်ရာ ခွင့်ပြုထားသော အခြေအနေများ။
- မော်တာ၊ ထိန်းချုပ်ကိရိယာနှင့် ဘက်ထရီတို့သည် ထပ်ခါတလဲလဲ တာဝန်ကို ထောက်ပံ့ပေးနိုင်မလား။
အဆင့်သတ်မှတ်ထားသော ထိန်းချုပ်ကိရိယာသည် မော်တာသို့ ပါဝါပို၍ အလိုအလျောက် ပို့ပေးမည်မဟုတ်ပါ- အသုံးချဆက်တင်များနှင့် လည်ပတ်မှုတောင်းဆိုမှုမှာလည်း အရေးကြီးပါသည်။ တူညီစွာ၊ ချိတ်ဆက်မှုတစ်ခုသည် အပူလွန်ကဲမည်ကို မသတ်မှတ်နိုင်ဘဲ ဝပ်အညွှန်းနှစ်ခုတည်းဖြင့် တည်ရှိနေသည်။ အသုံးဝင်သော နှိုင်းယှဉ်မှုသည် လိုအပ်သော လုပ်ငန်းဆောင်ရွက်မှု အခြေအနေများနှင့် ပြီးပြည့်စုံသော ပေါင်းစပ်မှု၏ မှတ်တမ်းတင်ထားသော ကန့်သတ်ချက်များကြားတွင် ဖြစ်သည်။
MOSFET ရေတွက်နိုင်သည်—နှင့် မတတ်နိုင်—ကို ပြောပြပါ။
MOSFET များသည် ထိန်းချုပ်ကိရိယာ၏ ပါဝါအဆင့်တွင် စက်ပစ္စည်းများကို ကူးပြောင်းနေသည်။ ၎င်းတို့၏ နံပါတ်သည် ဒီဇိုင်း၏ ရှုထောင့်တစ်ခုအား ဖော်ပြသော်လည်း ၎င်းသည် စက်ပစ္စည်း အရေအတွက်မှ ထိန်းချုပ်ကိရိယာ ဝပ်အားသို့ တစ်ကမ္ဘာလုံးသို့ ပြောင်းလဲခြင်းကို ပေးစွမ်းမည်မဟုတ်ပေ။
အပြိုင်ပါဝါ MOSFETs ဆိုင်ရာ TI ၏ လမ်းညွှန်ချက်တွင် conduction resistance၊ current sharing၊ gate drive၊ layout နှင့် thermal coupling အပါအဝင် အချက်များအား ဆွေးနွေးထားသည်။ ဤကိန်းရှင်များသည် စက်ပစ္စည်းအရေအတွက်တစ်ခုတည်းတွင် လက်ရှိလုပ်ဆောင်နိုင်စွမ်း၊ ထိရောက်မှု သို့မဟုတ် ယုံကြည်စိတ်ချရမှုတို့ကို သတ်မှတ်ရန် အဘယ်ကြောင့် မလုံလောက်ကြောင်း ရှင်းပြသည်။ စက်ပစ္စည်းများသည် ပိုမိုမြင့်မားသော လက်ရှိဒီဇိုင်း၏ အစိတ်အပိုင်းတစ်ခုဖြစ်နိုင်သော်လည်း အချောထည်ထိန်းချုပ်ကိရိယာသည် ၎င်း၏ကိုယ်ပိုင်အဆင့်သတ်မှတ်ချက်များနှင့် လည်ပတ်မှုအခြေအနေများ လိုအပ်နေသေးသည်။ TI.com
ECOGO ကတ်တလောက်သည် အသုံးဝင်သော နှိုင်းယှဉ်မှုကို ပေးသည်။ အထက်ဖော်ပြပါ 1000–1500 W၊ 24-MOSFET စာရင်းနှင့်အတူ၊ 1000–1200W 24-MOSFET ထိန်းချုပ်ကိရိယာ “Output Current” အောက်တွင် 50–55 A ကို စာရင်းပြုစုထားသည်။ ထုတ်ကုန်နှစ်ခုသည် MOSFET အရေအတွက်ကို မျှဝေသော်လည်း မတူညီသော မော်တာပါဝါနှင့် လက်ရှိအပိုင်းများကို ထုတ်ပြန်သည်။ ၎င်းသည် မော်ဒယ်တစ်ခုစီ၏ သတ်မှတ်ချက်များကို ဖတ်ရန် လိုအပ်ကြောင်း၊ ဘယ်မော်ဒယ်က ပိုထိရောက်တယ်ဆိုတာ မသတ်မှတ်ထားဘူး။ Ecogo
ထုတ်ကုန်ဖွဲ့စည်းပုံပုံစံကိုခွဲခြားသတ်မှတ်ရန် "24 MOSFET" သို့မဟုတ် "36 MOSFET" ကိုသုံးပါ။ ရွေးချယ်မှုပြုလုပ်ရန် သတ်မှတ်ထားသော လက်ရှိကန့်သတ်ချက်များ၊ အအေးခံမှုအခြေအနေများနှင့် မော်တာလိုက်ဖက်ညီမှုကို အသုံးပြုပါ။
မော်တော်နှင့်ယာဉ်အတွက် နောက်ဆုံးရွေးချယ်မှုပြုလုပ်ပါ။
ထိန်းချုပ်မှုအမျိုးအစား၊ တုံ့ပြန်ချက်နှင့် အချက်ပြ လိုက်ဖက်မှုကို အတည်ပြုပါ။
လျှပ်စစ်စွမ်းရည်သည် လျှပ်စစ်သုံးဘီးဆိုင်ကယ်ထိန်းချုပ်ကိရိယာ၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်။ ထိန်းချုပ်ကိရိယာသည် မော်တာအမျိုးအစားနှင့် ၎င်း၏လုပ်ဆောင်ချက်ကို ထိန်းချုပ်သည့်ပုံစံကိုလည်း ပံ့ပိုးပေးရမည်ဖြစ်သည်။ လျှပ်စစ်သုံးဘီးဆိုင်ကယ်အတွက် BLDC ထိန်းချုပ်ကိရိယာအတွက်၊ တုံ့ပြန်ချက်လိုအပ်ချက်များသည် ဒီဇိုင်းအပေါ် မူတည်သည်- Hall-sensor အစီအစဉ်နှင့် အာရုံခံကိရိယာမရှိသော အစီအစဉ်တို့သည် အလိုအလျောက်လဲလှယ်၍မရပါ။ TI ၏ရွေးချယ်ရေးလမ်းညွှန်သည် ထိန်းချုပ်မှုနှင့် အနေအထား-တုံ့ပြန်မှုချဉ်းကပ်မှုများကို ခွဲခြားထားသည်။ ti.com
လိုအပ်သော တုံ့ပြန်ချက် အချက်ပြမှုများ၊ ချိတ်ဆက်ကိရိယာ ပင်နံပါတ် လုပ်ဆောင်ချက်များ၊ အခိုးအငွေ့ထည့်သွင်းမှု၊ ဘရိတ်အုပ်ခြင်းနှင့် ပြောင်းပြန်ဂျစ် နှင့် လိုအပ်သည့် ဆက်သွယ်မှုများကို စစ်ဆေးပါ။ အလားတူချိတ်ဆက်ကိရိယာအိမ်ရာသည် တူညီသော pin assignment ၏အထောက်အထားမဟုတ်ပါ။ ဤစစ်ဆေးမှုများသည် ရုပ်ပိုင်းဆိုင်ရာ ဖြစ်နိုင်ခြေရှိသော အစားထိုးမှုကို လျှပ်စစ်နှင့် လိုက်ဖက်သော အရာတစ်ခုအဖြစ် သဘောထားခြင်းမှ တားဆီးသည်။
ပြီးပြည့်စုံသော ရွေးချယ်မှု အပိုင်းကို အသုံးပြုပါ။
နှိုင်းယှဉ်တဲ့အခါ လျှပ်စစ်သုံးဘီးဆိုင်ကယ်ထိန်းချုပ်ကိရိယာများလုပ်ငန်းစဉ်စတင်ရန် wattage field ကိုသုံးပါ၊ ထို့နောက် ဆုံးဖြတ်ချက်တစ်ခုစီကို အစဉ်လိုက်ဖြေရှင်းပါ-
- မော်တာနှင့်၎င်း၏တာဝန်ကိုခွဲခြားသတ်မှတ်ပါ။ မော်တာအဆင့်သတ်မှတ်ချက်၊ ထိန်းချုပ်မှုအမျိုးအစားနှင့် လိုအပ်သော အမြန်နှုန်း-torque လည်ပတ်မှုအခြေအနေများကို မှတ်တမ်းတင်ပါ။
- ဖော်ပြထားသော မော်တာပါဝါအကွာအဝေးကို ဆန်ခါတင်စာရင်းသွင်းပါ။ Controller ပေးသွင်းသူသည် ၎င်း၏ wattage အကွက်ဖြင့် မည်သည့်အရာကို ဆိုလိုကြောင်း သတ်မှတ်ပါ။
- ဗို့အားဝင်းဒိုးကို ယှဉ်ပါ။ ပေးပို့ထားသော ထိန်းချုပ်ကိရိယာ ဖွဲ့စည်းမှုပုံစံနှင့် ဆန့်ကျင်ဘက် အမှန်တကယ် ဘက်ထရီဗို့အားများကို စစ်ဆေးပါ။
- လက်ရှိကန့်သတ်ချက်နှစ်ခုလုံးကို ယှဉ်ပါ။ တစ်သမတ်တည်း အဓိပ္ပါယ်ဖွင့်ဆိုချက်များကို အသုံးပြု၍ ဘက်ထရီ/BMS နှင့် အဆင့်-လက်ရှိ ကန့်သတ်ချက်များကို မော်တာဖြင့် နှိုင်းယှဉ်ပါ။
- စဉ်ဆက်မပြတ်လုပ်ဆောင်မှုကို စစ်ဆေးပါ။ အမြင့်ဆုံးကြာချိန်ကို အကဲဖြတ်ပါ၊ ထပ်ခါထပ်ခါ တင်ခြင်းနှင့် အအေးပေးခြင်းတို့ကို တွဲလုပ်ပါ။
- အင်တာဖေ့စ်များနှင့် ဆက်တင်များကို အတည်ပြုပါ။ ပေးပို့မည့် သီးခြားဖွဲ့စည်းပုံအား အတည်ပြုပါ။
ECOGO ဝယ်ယူမှုအတွက်၊ ထိန်းချုပ်ကိရိယာ၏ သတ်မှတ်ချက်များကို အတည်ပြုပါ။ မော်တာ၊ ဘက်ထရီနှင့် ရည်ရွယ်ထားသော တာဝန်ကို ဆန့်ကျင်သည်။ သင့်လျော်သော wattage ရွေးချယ်မှုမှာ မှတ်တမ်းတင်ထားသော လိုက်ဖက်ညီမှုနှင့် လည်ပတ်မှုကန့်သတ်ချက်များသည် ထိုပေါင်းစပ်မှုနှင့် ကိုက်ညီသည့် မော်ဒယ်ဖြစ်သည်။