Como escolher a potência do controlador para um triciclo elétrico
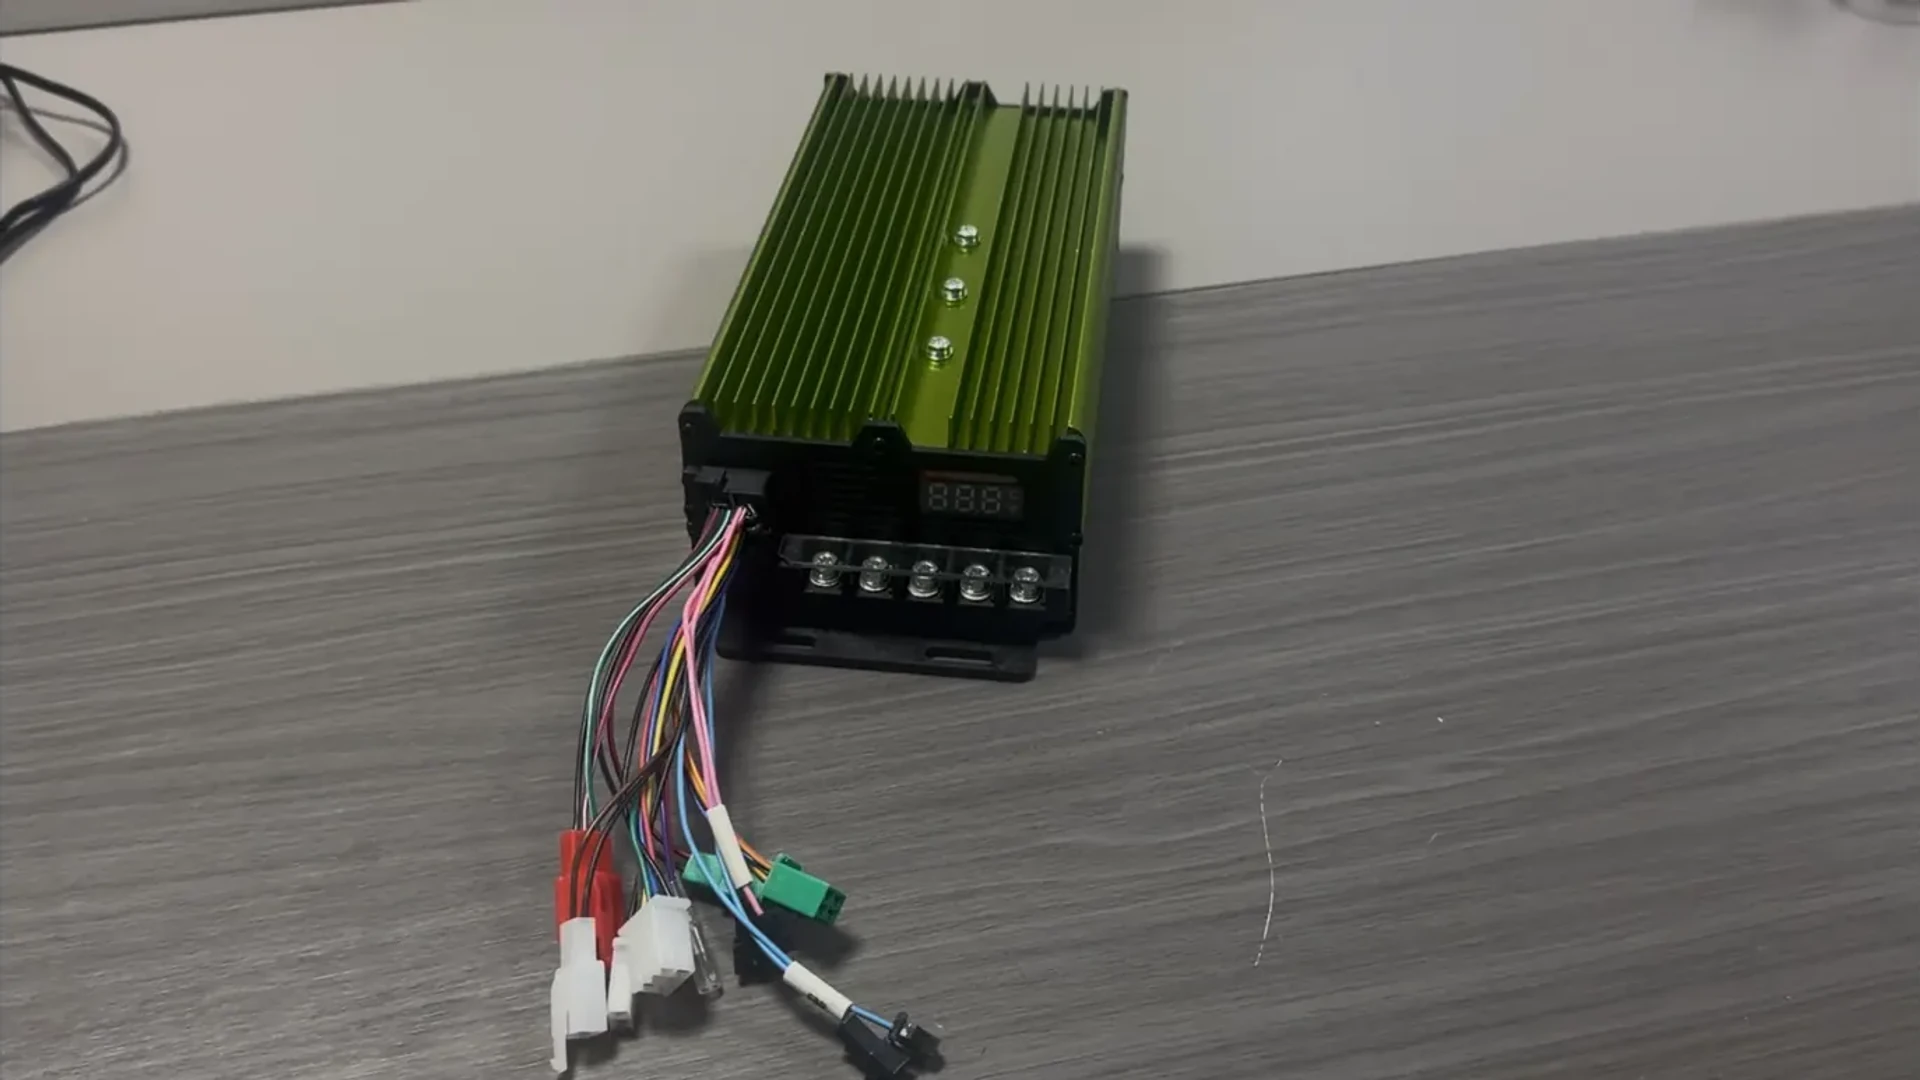
Para escolher a potência do controlador para um triciclo elétrico, comece com a classificação documentada do motor e a compatibilidade do motor declarada pelo fabricante do controlador. Em seguida, verifique a faixa de tensão da bateria, os limites de corrente da bateria e do motor, as condições de operação contínua e as interfaces de controle. Uma etiqueta de potência ajuda a identificar os candidatos; essas verificações adicionais determinam se um candidato se adequa ao veículo.
Isso é importante ao adquirir um controlador substituto ou especificar um sistema de transmissão para um triciclo de carga ou e-riquixá. Dois controladores com a mesma etiqueta de potência podem ter limites de corrente, requisitos de resfriamento ou conexões de sinal diferentes. Da mesma forma, uma potência anunciada mais alta não estabelece compatibilidade com um motor específico.
O que realmente significa a classificação de potência de um controlador?
Potência nominal do motor, entrada elétrica e saída do eixo
Três valores de potência podem aparecer em uma discussão sobre transmissão:
- Potência do motor listada: a classificação do motor ou faixa de compatibilidade identificada pelo fornecedor.
- Potência de entrada CC do controlador: energia elétrica que entra no controlador a partir da bateria.
- Potência do eixo do motor: potência mecânica entregue pelo motor após perdas no controlador e no motor.
Esses valores descrevem diferentes pontos do sistema. Um campo de produto denominado “Potência nominal do motor” deve ser lido como a referência de potência do motor declarada, a menos que o fabricante forneça uma definição mais específica. Ele não estabelece, por si só, a potência de entrada contínua do controlador ou a saída medida do eixo. A distinção entre entrada elétrica, potência do motor elétrico e perdas de conversão é explicada na documentação do controlador maxon. Maxon Suporte
Lendo as especificações reais do controlador
Duas listagens de controladores no site ECOGO ilustram por que os nomes dos campos são importantes:
| Campo publicado | Controlador 24-MOSFET de 1000–1500 W | Controlador 36-MOSFET de 1500–3000 W |
| Potência nominal do motor | 1000–1500W | 1.500–3.000W |
| Contagem de MOSFET | 24 | 36 |
| Tensão de saída | 48V/60V/72V | 48V/60V/72V |
| Corrente de saída | 50–60A | 85–100A |
As páginas não definem se “Corrente de Saída” significa corrente da bateria ou corrente de fase do motor, ou se é corrente contínua ou de curta duração. Multiplicar um destes valores por uma tensão listada atribuiria, portanto, uma potência nominal que a informação publicada não estabelece. Ecogo
Para um motor com potência nominal de 1.500 W, ambas as faixas de potência do motor listadas incluem esse valor. Isso cria uma lista restrita, não uma correspondência completa: as definições de corrente, configuração de tensão, requisitos de controle do motor e serviço operacional ainda decidem a adequação.
Combine a janela de tensão da bateria antes de comparar a energia
A tensão nominal de uma bateria é uma etiqueta do sistema. Sua tensão muda com o nível de carga e carga operacional. O controlador deve acomodar as condições reais de alimentação, incluindo a bateria totalmente carregada e a tensão mais baixa encontrada durante a operação. A orientação de tensão da maxon distingue explicitamente essas restrições de alimentação superiores e inferiores. Maxon Suporte
Compare três itens:
- Os dados da bateria: tensão nominal, tensão máxima carregada e tensão esperada sob carga.
- Os dados do controlador: faixa operacional permitida, classificação máxima absoluta e limites de proteção de tensão configurados.
- O ponto de operação do motor necessário: a velocidade e o torque que o inversor deve sustentar dentro dessa faixa de alimentação.
Um máximo absoluto é um limite, não uma meta operacional normal. Uma bateria e um controlador nominalmente correspondentes ainda precisam de uma faixa operacional adequada ao veículo.
As listagens ECOGO acima mostram 48 V, 60 V e 72 V. Essa lista por si só não estabelece que cada unidade entregue suporta automaticamente todos os três sistemas. Confirme a versão de tensão ou configuração fornecida para o pedido, incluindo suas configurações de proteção.
Separe a corrente da bateria da corrente da fase do motor
Estimar a potência de entrada na conexão da bateria
Durante o funcionamento do motor, a corrente do lado da bateria é consumida através da conexão de alimentação CC do controlador, enquanto a corrente da fase do motor flui nos enrolamentos. Um estágio de potência PWM altera a tensão efetiva aplicada ao motor. A corrente do lado do motor pode, portanto, exceder a corrente média da bateria sem criar energia adicional; as leituras descrevem diferentes lados da conversão. A sua relação depende das condições de funcionamento e de como a corrente é medida. Maxon Suporte
Para tensão e corrente CC aproximadamente constantes:
Potência de entrada do controlador ≈ Tensão do barramento CC × corrente da bateria
Considere uma medida hipotética de 60 V na entrada do controlador sob carga e 30 A de corrente da bateria:
60 V × 30 A = 1.800 W ou aproximadamente 1,8 kW de entrada elétrica.
Esta não é uma medida da potência do eixo nem uma classificação contínua inferida do nome de um produto. Se o mesmo sistema tiver um valor de corrente de fase de 60 A especificado separadamente, multiplicar 60 V por esse valor não estabelece 3,6 kW de potência de entrada ou de eixo.
Onde a tensão e a corrente flutuam substancialmente, a potência média precisa requer a média de seu produto instantâneo durante o mesmo período. Multiplicar leituras não relacionadas ou médias de diferentes condições operacionais pode gerar resultados enganosos.
Compare os limites atuais na mesma base
| Especificação atual | O que ajuda a avaliar | Definição necessária |
| Corrente do lado da bateria | Compatibilidade com a bateria e sistema de gerenciamento de bateria (BMS) | Limite contínuo, limite temporário e duração permitida |
| Corrente de fase do motor | Compatibilidade com os requisitos elétricos e térmicos do motor | Convenção de medição, limite contínuo e limite temporário |
A magnitude atual e a duração operacional são questões distintas. “Pico” pode significar o pico de uma forma de onda elétrica ou uma classificação de sobrecarga temporária. A corrente RMS é outra convenção de medição; não é sinônimo de corrente contínua.
O manual KLS-H de Kelly fornece um exemplo de uma família de controladores com configurações separadas de corrente da bateria e corrente do motor. Para um pedido ECOGO, obtenha as definições do modelo real antes de usar o valor atual publicado para selecionar um BMS ou avaliar a compatibilidade do motor. media.kellycontroller.com
Verifique o serviço contínuo, a duração do pico e o resfriamento
Uma classificação de corrente temporária só se torna útil quando a duração permitida e as condições térmicas são conhecidas. A capacidade contínua também depende da instalação especificada e do arranjo de refrigeração. A documentação KLS-H da Kelly separa as classificações contínuas e de pico e fornece os requisitos de instalação do dissipador de calor, ilustrando por que essas condições pertencem aos números atuais. media.kellycontroller.com
Para um triciclo funcional, compare a corrente necessária durante o ciclo operacional com os limites documentados. Uma breve aceleração, arranques repetidos com carga e uma subida sustentada impõem diferentes exigências à condução. Completar uma aceleração não demonstra que a mesma produção pode ser mantida repetidamente ou continuamente.
A operação em baixa velocidade e alto torque merece atenção. A potência do eixo depende do torque e da velocidade, enquanto a corrente do motor pode permanecer substancial em baixa velocidade. Um valor modesto de potência mecânica, portanto, não estabelece uma baixa carga térmica. O guia de seleção de driver de motor da TI trata tensão, corrente, dissipação de energia e condições operacionais como considerações de projeto vinculadas. ti.com
Para cada candidato, estabeleça:
- Os limites contínuos da bateria e da corrente de fase sob as condições de resfriamento pretendidas.
- Os limites atuais temporários, duração e quaisquer requisitos de recuperação.
- As condições ambientais e de montagem permitidas, incluindo qualquer redução térmica.
- Se o motor, o controlador e a bateria podem suportar a mesma tarefa repetida.
Um controlador de classificação mais alta não fornece automaticamente mais potência ao motor: as configurações aplicadas e a demanda operacional também são importantes. Da mesma forma, duas etiquetas de potência por si só não podem estabelecer que um emparelhamento irá superaquecer. A comparação útil é entre as condições operacionais exigidas e os limites documentados da combinação completa.
O que a contagem de MOSFET pode – e não pode – dizer a você
MOSFETs são dispositivos de comutação no estágio de potência do controlador. Seu número descreve um aspecto do projeto, mas não fornece uma conversão universal da contagem do dispositivo para a potência do controlador.
A orientação da TI sobre MOSFETs de potência paralelos discute fatores que incluem resistência de condução, compartilhamento de corrente, acionamento de porta, layout e acoplamento térmico. Estas variáveis explicam por que a contagem de dispositivos por si só é insuficiente para estabelecer a capacidade, eficiência ou confiabilidade atual. Mais dispositivos podem fazer parte de um projeto de corrente mais alta, mas o controlador final ainda precisa de suas próprias classificações e condições operacionais. TI.com
O catálogo ECOGO fornece uma comparação útil. Juntamente com a lista de 1000–1500 W, 24-MOSFET acima, o Controlador 24-MOSFET de 1000–1200 W lista 50–55 A em “Corrente de saída”. Os dois produtos compartilham uma contagem MOSFET, mas publicam diferentes potências de motor e faixas de corrente. Isso estabelece a necessidade de leitura das especificações de cada modelo; não estabelece qual modelo é mais eficiente. Ecogo
Use “24 MOSFET” ou “36 MOSFET” para identificar uma configuração de produto. Use limites de corrente definidos, condições de resfriamento e compatibilidade do motor para fazer a seleção.
Faça a escolha final para o motor e veículo
Confirme o tipo de controle, feedback e compatibilidade de sinal
A capacidade elétrica é apenas parte da correspondência do controlador do triciclo elétrico. Um controlador também deve suportar o tipo de motor e a forma como sua operação é controlada. Para um controlador BLDC para um triciclo elétrico, os requisitos de feedback dependem do projeto: um arranjo com sensor Hall e um arranjo sem sensor não são automaticamente intercambiáveis. O guia de seleção da TI distingue abordagens de controle e feedback de posição. ti.com
Verifique os sinais de feedback necessários, as funções dos pinos do conector, a entrada do acelerador, a lógica de frenagem e reversa e qualquer comunicação necessária. Um invólucro de conector semelhante não é evidência da mesma atribuição de pinos. Essas verificações evitam que uma substituição fisicamente plausível seja tratada como eletricamente compatível.
Aplicar uma sequência de seleção completa
Ao comparar controladores de triciclo elétrico, use o campo de potência para iniciar o processo e resolva cada decisão na ordem:
- Identifique o motor e sua função. Registre a classificação do motor, o tipo de controle e as condições operacionais de velocidade-torque necessárias.
- Selecione a faixa de potência do motor declarada. Estabeleça o que o fornecedor do controlador entende por seu campo de potência.
- Combine a janela de tensão. Verifique as tensões reais da bateria em relação à configuração do controlador fornecido.
- Combine ambos os limites atuais. Compare os limites do lado da bateria com a bateria/BMS e os limites da corrente de fase com o motor, usando definições consistentes.
- Verifique a operação sustentada. Avalie a duração do pico, o carregamento repetido e o resfriamento juntos.
- Confirme as interfaces e configurações. Aprove a configuração específica que será entregue.
Para uma compra ECOGO, confirme as especificações do controlador contra o motor, bateria e serviço pretendido. A escolha de potência apropriada é o modelo cuja compatibilidade documentada e limites operacionais se ajustam a essa combinação.