Ինչպես ընտրել կարգավորիչի հզորությունը էլեկտրական եռանիվ հեծանիվների համար
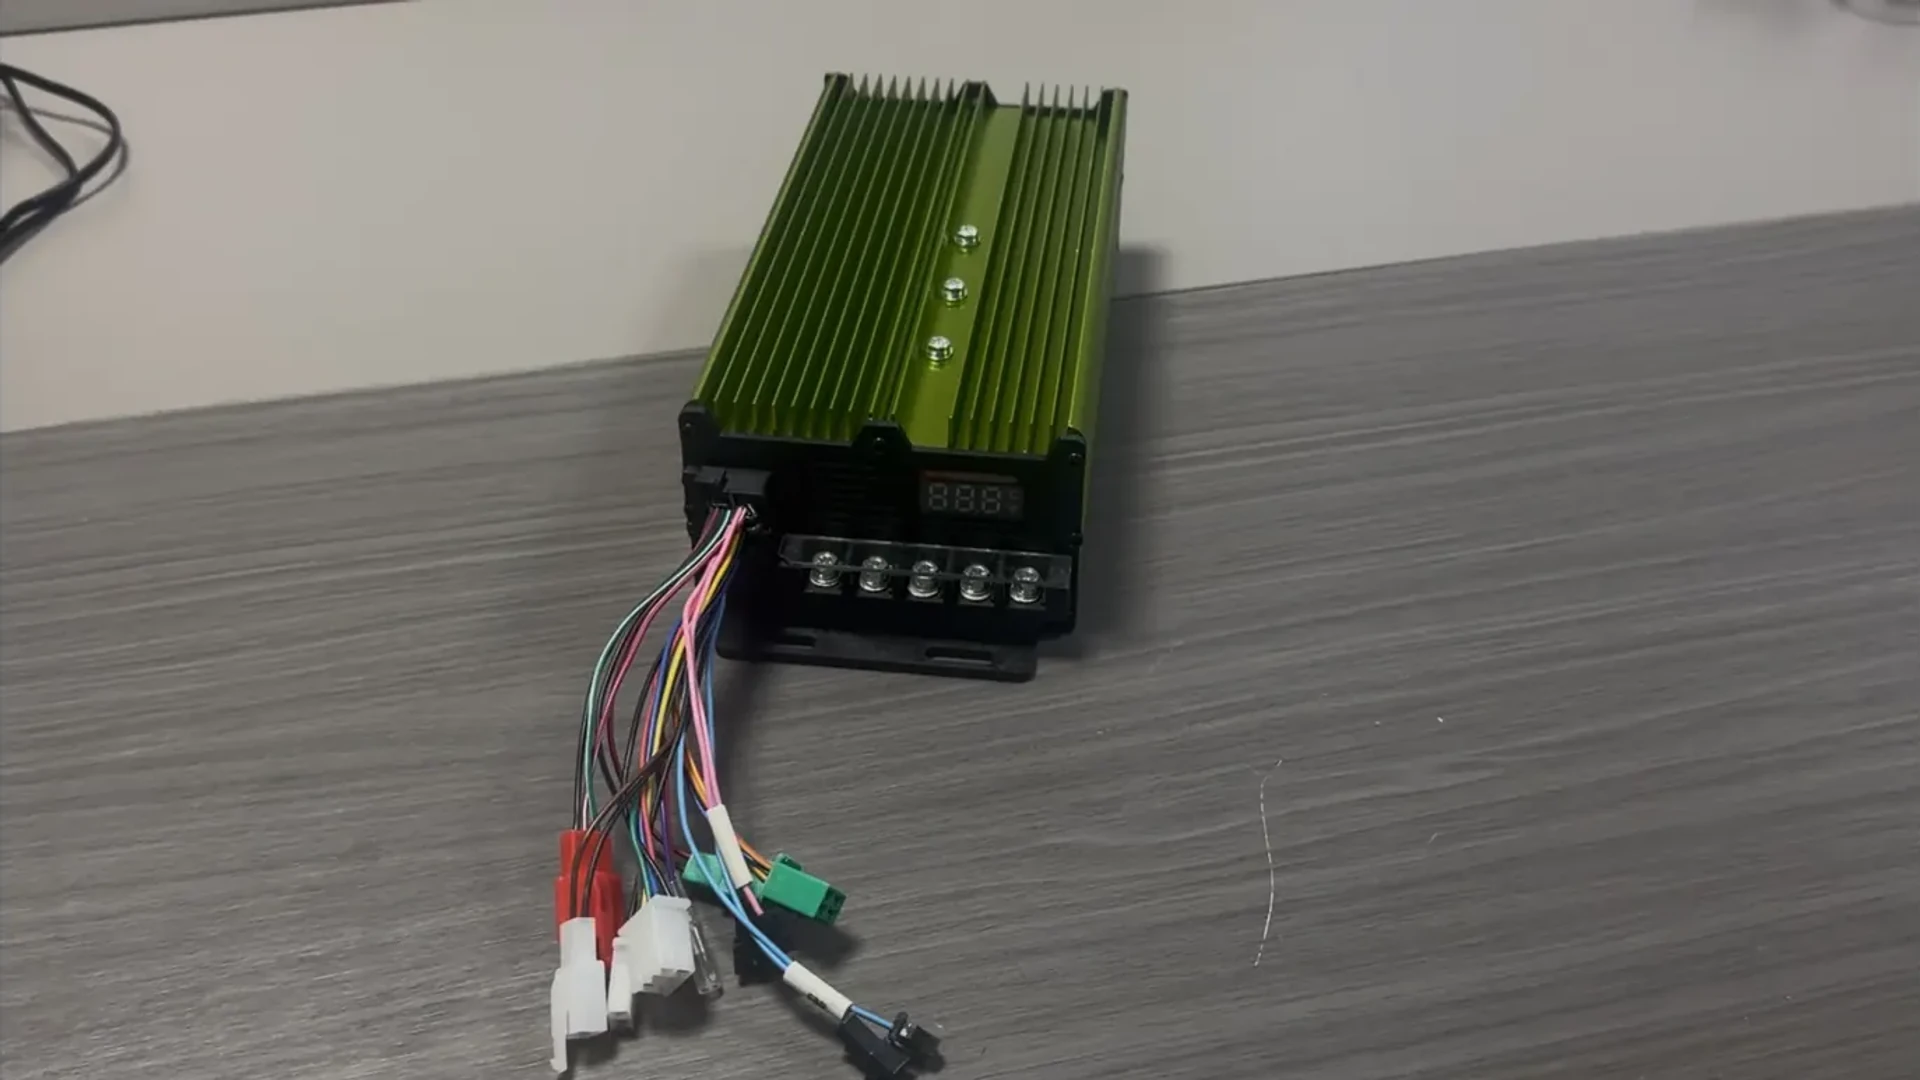
Էլեկտրական եռանիվ հեծանիվների համար կարգավորիչ հզորություն ընտրելու համար սկսեք շարժիչի փաստաթղթավորված վարկանիշից և կարգավորիչի արտադրողի կողմից նշված շարժիչի համատեղելիությունից: Այնուհետև ստուգեք մարտկոցի լարման տիրույթը, մարտկոցի և շարժիչի հոսանքի սահմանները, շարունակական աշխատանքային պայմանները և կառավարման միջերեսները: Վտ հզորության պիտակը օգնում է բացահայտել թեկնածուներին. այս լրացուցիչ ստուգումները որոշում են, թե արդյոք թեկնածուն համապատասխանում է մեքենային:
Սա կարևոր է փոխարինող կարգավորիչ ձեռք բերելու կամ բեռնատար եռանիվների կամ էլեկտրոնային ռիկշայի համար շարժիչ սարք նշելիս: Երկու կարգավորիչները, որոնք կրում են նույն հզորության պիտակը, կարող են ունենալ տարբեր հոսանքի սահմաններ, հովացման պահանջներ կամ ազդանշանային միացումներ: Նմանապես, ավելի բարձր գովազդվող հզորությունը չի հաստատում համատեղելիությունը որոշակի շարժիչի հետ:
Ի՞նչ է իրականում նշանակում վերահսկիչի հզորության վարկանիշը:
Գնահատված շարժիչի հզորությունը, էլեկտրական մուտքը և լիսեռի ելքը
Երեք հոսանքի արժեքներ կարող են հայտնվել շարժիչի քննարկման ժամանակ.
- Նշված շարժիչի հզորությունը. մատակարարի կողմից նշված շարժիչի վարկանիշը կամ համատեղելիության տիրույթը:
- Կարգավորիչ DC մուտքային հզորություն. էլեկտրական հոսանք, որը մտնում է կարգավորիչ մարտկոցից:
- Շարժիչի լիսեռի հզորությունը. մեխանիկական հզորություն, որը տրվում է շարժիչի կողմից կարգավորիչի և շարժիչի կորուստներից հետո:
Այս արժեքները նկարագրում են համակարգի տարբեր կետեր: Արտադրանքի դաշտը, որը կոչվում է «Գնահատված շարժիչի հզորություն», պետք է կարդալ որպես նշված շարժիչի հզորության տեղեկանք, եթե արտադրողը չի տալիս ավելի կոնկրետ սահմանում: Այն ինքնին չի հաստատում կարգավորիչի շարունակական մուտքային հզորությունը կամ լիսեռի չափված ելքը: Էլեկտրական մուտքի, էլեկտրական շարժիչի հզորության և փոխակերպման կորուստների միջև տարբերությունը բացատրվում է maxon-ի վերահսկիչի փաստաթղթերում: maxon Աջակցություն
Վերահսկիչի իրական բնութագրերի ընթերցում
ECOGO-ի կայքում տեղադրված վերահսկիչների երկու ցուցակները ցույց են տալիս, թե ինչու են դաշտերի անունները կարևոր.
| Հրապարակված դաշտ | 1000–1500W 24-MOSFET կարգավորիչ | 1500–3000W 36-MOSFET կարգավորիչ |
| Գնահատված շարժիչի հզորությունը | 1000–1500 Վտ | 1500–3000 Վտ |
| MOSFET-ի հաշվարկը | 24 | 36 |
| Ելքային լարում | 48 V / 60 V / 72 V | 48 V / 60 V / 72 V |
| Ելքային հոսանք | 50–60 Ա | 85–100 Ա |
Էջերը չեն սահմանում՝ արդյոք «Ելքային հոսանքը» նշանակում է մարտկոցի հոսանք կամ շարժիչի ֆազային հոսանք, թե դա շարունակական է, թե կարճատև: Այս թվերից մեկը թվարկված լարման վրա բազմապատկելը, հետևաբար, կսահմանի հզորության գնահատական, որը հրապարակված տեղեկատվությունը չի հաստատում: Էկոգո
1500 Վտ հզորությամբ շարժիչի համար նշված երկու շարժիչի հզորության միջակայքերը ներառում են այդ ցուցանիշը: Սա ստեղծում է կարճ ցուցակ, ոչ թե ավարտված համընկնում. ընթացիկ սահմանումները, լարման կոնֆիգուրացիան, շարժիչի կառավարման պահանջները և գործառնական պարտականությունը դեռ որոշում են համապատասխանությունը:
Համեմատեք մարտկոցի լարման պատուհանը նախքան հզորությունը համեմատելը
Մարտկոցի անվանական լարումը համակարգի պիտակ է: Դրա լարումը փոխվում է լիցքավորման մակարդակի և աշխատանքային բեռի հետ: Կարգավորիչը պետք է համապատասխանի մատակարարման փաստացի պայմաններին, ներառյալ ամբողջությամբ լիցքավորված մարտկոցը և շահագործման ընթացքում հանդիպող ավելի ցածր լարումը: Մաքսոնի լարման ուղեցույցը հստակորեն տարբերակում է մատակարարման այս վերին և ստորին սահմանափակումները: maxon Աջակցություն
Համեմատեք երեք կետ.
- Մարտկոցի տվյալները. անվանական լարումը, առավելագույն լիցքավորված լարումը և բեռի տակ սպասվող լարումը:
- Վերահսկիչի տվյալները. թույլատրելի աշխատանքային միջակայք, բացարձակ առավելագույն գնահատական և կարգավորված լարման պաշտպանության սահմաններ:
- Շարժիչի շահագործման պահանջվող կետը. արագությունը և ոլորող մոմենտը, որը շարժիչը պետք է պահպանի մատակարարման այդ տիրույթում:
Բացարձակ առավելագույնը սահման է, ոչ թե նորմալ գործող թիրախ: Անվանականորեն համապատասխանող մարտկոցին և կարգավորիչին դեռ անհրաժեշտ է մեքենային համապատասխան աշխատանքային միջակայք:
ECOGO-ի վերը նշված ցանկերը ցույց են տալիս 48 V, 60 V և 72 V: Միայն այդ ցանկը չի հաստատում, որ յուրաքանչյուր առաքված միավոր ավտոմատ կերպով աջակցում է բոլոր երեք համակարգերին: Հաստատեք պատվերի համար տրված լարման տարբերակը կամ կոնֆիգուրացիան, ներառյալ դրա պաշտպանության կարգավորումները:
Առանձին մարտկոցի հոսանք շարժիչի փուլային հոսանքից
Գնահատեք մուտքային հզորությունը մարտկոցի միացման ժամանակ
Շարժման ընթացքում մարտկոցի կողմից հոսանք է անցնում կարգավորիչի DC սնուցման միացման միջոցով, մինչդեռ շարժիչի փուլային հոսանքը հոսում է ոլորունների մեջ: PWM հզորության աստիճանը փոխում է շարժիչի վրա կիրառվող արդյունավետ լարումը: Հետևաբար, շարժիչի կողմի հոսանքը կարող է գերազանցել մարտկոցի միջին հոսանքը՝ առանց հավելյալ էներգիա ստեղծելու. ընթերցումները նկարագրում են փոխակերպման տարբեր կողմերը: Նրանց փոխհարաբերությունները կախված են գործառնական պայմաններից և ինչպես են չափվում հոսանքը: maxon Աջակցություն
Մոտավորապես կայուն DC լարման և հոսանքի համար.
Կարգավորիչի մուտքային հզորությունը ≈ DC ավտոբուսի լարումը × մարտկոցի հոսանքը
Դիտարկենք հիպոթետիկ չափումը 60 Վ կարգավորիչի մուտքի վրա բեռի տակ և 30 Ա մարտկոցի հոսանք:
60 V × 30 A = 1800 Վտ կամ մոտավորապես 1,8 կՎտ էլեկտրական մուտք:
Սա ոչ լիսեռի հզորության չափում է, ոչ էլ արտադրանքի անվանումից ենթադրվող շարունակական գնահատական: Եթե նույն համակարգն ունի առանձին սահմանված 60 Ա ֆազային հոսանքի արժեք, 60 Վ-ն այդ արժեքով բազմապատկելով չի սահմանվում 3,6 կՎտ մուտքային կամ լիսեռի հզորություն:
Այնտեղ, որտեղ լարումը և հոսանքը էականորեն տատանվում են, ճշգրիտ միջին հզորությունը պահանջում է միջինացնել դրանց ակնթարթային արդյունքը նույն ժամանակահատվածում: Չկապված ընթերցումների բազմապատկումը կամ տարբեր աշխատանքային պայմանների միջին ցուցանիշները կարող են ապակողմնորոշիչ արդյունք տալ:
Համեմատեք ընթացիկ սահմանաչափերը նույն հիմքով
| Ընթացիկ ճշգրտում | Ինչն է օգնում գնահատել | Անհրաժեշտ է սահմանում |
| Մարտկոցի կողմից հոսանք | Համատեղելիություն մարտկոցի և մարտկոցի կառավարման համակարգի (BMS) հետ | Շարունակական սահմանափակում, ժամանակավոր սահմանափակում և թույլատրելի տևողությունը |
| Շարժիչի փուլային հոսանք | Համատեղելիություն շարժիչի էլեկտրական և ջերմային պահանջների հետ | Չափման կոնվենցիա, շարունակական սահմանաչափ և ժամանակավոր սահմանափակում |
Ընթացիկ մեծությունը և գործողության տևողությունը առանձին հարցեր են: «Պիկ» կարող է նշանակել էլեկտրական ալիքի ձևի կամ ժամանակավոր ծանրաբեռնվածության գագաթնակետ: RMS հոսանքը մեկ այլ չափման պայման է. դա շարունակական հոսանքի հոմանիշ չէ:
Kelly's KLS-H ձեռնարկը ներկայացնում է կարգավորիչների ընտանիքի օրինակ մարտկոցի հոսանքի և շարժիչի հոսանքի առանձին կարգավորումներով: ECOGO պատվերի համար ձեռք բերեք իրական մոդելի սահմանումները՝ նախքան դրա հրապարակված ընթացիկ ցուցանիշն օգտագործելը՝ BMS ընտրելու կամ շարժիչի համատեղելիությունը գնահատելու համար: media.kellycontroller.com
Ստուգեք շարունակական աշխատանքը, առավելագույն տեւողությունը և սառեցումը
Ժամանակավոր ընթացիկ վարկանիշն օգտակար է դառնում միայն այն դեպքում, երբ հայտնի են դրա թույլատրելի տևողությունը և ջերմային պայմանները: Շարունակական կարողությունը կախված է նաև նշված տեղադրման և հովացման դասավորությունից: Kelly-ի KLS-H փաստաթղթերը առանձնացնում են շարունակական և գագաթնակետային գնահատականները և տալիս են ջերմատախտակների տեղադրման պահանջները՝ ցույց տալով, թե ինչու են այս պայմանները պատկանում ընթացիկ թվերին: media.kellycontroller.com
Աշխատանքային եռանիվ հեծանիվների համար գործառնական ցիկլի ընթացքում պահանջվող հոսանքը համեմատեք փաստաթղթավորված սահմանների հետ: Կարճ արագացումը, կրկնվող բեռնված մեկնարկները և կայուն բարձրանալը տարբեր պահանջներ են դնում շարժիչի վրա: Մեկ արագացում կատարելը չի ցույց տալիս, որ նույն արդյունքը կարող է շարունակաբար կամ շարունակաբար պահպանվել:
Ցածր արագությամբ և մեծ պտտվող պտույտով աշխատանքը արժանի է ուշադրության: Լիսեռի հզորությունը կախված է ինչպես ոլորող մոմենտից, այնպես էլ արագությունից, մինչդեռ շարժիչի հոսանքը կարող է զգալի մնալ ցածր արագությամբ: Հետևաբար, մեխանիկական հզորության համեստ ցուցանիշը չի ստեղծում ցածր ջերմային բեռ: TI-ի շարժիչ-վարորդի ընտրության ուղեցույցը վերաբերվում է լարման, հոսանքի, էներգիայի սպառման և շահագործման պայմաններին որպես նախագծման հետ կապված նկատառումներ: ti.com
Յուրաքանչյուր թեկնածուի համար սահմանեք.
- Շարունակական մարտկոցը և փուլային հոսանքի սահմանները նախատեսված հովացման պայմաններում:
- Ժամանակավոր ընթացիկ սահմանափակումները, տևողությունը և վերականգնման պահանջները:
- Շրջակա միջավայրի և տեղադրման թույլատրելի պայմանները, ներառյալ ցանկացած ջերմային հեռացում:
- Անկախ նրանից, թե շարժիչը, կարգավորիչը և մարտկոցը կարող են ապահովել նույն կրկնվող աշխատանքը:
Ավելի բարձր վարկանիշ ունեցող կարգավորիչը ավտոմատ կերպով ավելի շատ էներգիա չի հաղորդում շարժիչին. կիրառվող կարգավորումները և գործառնական պահանջարկը նույնպես կարևոր են: Հավասարապես, երկու հզորության պիտակները միայն չեն կարող հաստատել, որ զուգավորումը գերտաքանալու է: Օգտակար համեմատությունը անհրաժեշտ աշխատանքային պայմանների և ամբողջական համակցության փաստաթղթավորված սահմանների միջև է:
Ինչ կարող է և ինչ չի կարող ասել ձեզ MOSFET-ի հաշվարկը
MOSFET-ները միացնում են սարքերը կարգավորիչի հզորության փուլում: Դրանց թիվը նկարագրում է դիզայնի մի ասպեկտը, սակայն այն չի ապահովում սարքի քանակից կարգավորիչ հզորության համընդհանուր փոխարկում:
Զուգահեռ ուժային MOSFET-ների վերաբերյալ TI-ի ուղեցույցը քննարկում է գործոններ, ներառյալ հաղորդման դիմադրությունը, հոսանքի փոխանակումը, դարպասի շարժիչը, դասավորությունը և ջերմային միացումը: Այս փոփոխականները բացատրում են, թե ինչու է միայն սարքի քանակն անբավարար ընթացիկ կարողությունը, արդյունավետությունը կամ հուսալիությունը հաստատելու համար: Ավելի շատ սարքեր կարող են լինել ավելի բարձր հոսանքի նախագծման մաս, բայց պատրաստի կարգավորիչը դեռ կարիք ունի իր գնահատականների և աշխատանքային պայմանների: TI.com
ECOGO կատալոգը տալիս է օգտակար համեմատություն: 1000–1500 Վտ, 24-MOSFET-ի վերը նշված ցանկի հետ մեկտեղ, 1000–1200W 24-MOSFET կարգավորիչ թվարկում է 50–55 Ա «Արդյունք հոսանքի» տակ։ Երկու արտադրանքները կիսում են MOSFET-ի թիվը, սակայն հրապարակում են շարժիչի հզորության և հոսանքի տարբեր տիրույթներ: Դա սահմանում է յուրաքանչյուր մոդելի բնութագրերը կարդալու անհրաժեշտությունը. այն չի սահմանում, թե որ մոդելն է ավելի արդյունավետ: Էկոգո
Օգտագործեք «24 MOSFET» կամ «36 MOSFET»՝ ապրանքի կոնֆիգուրացիան նույնականացնելու համար: Ընտրություն կատարելու համար օգտագործեք սահմանված ընթացիկ սահմանները, հովացման պայմանները և շարժիչի համատեղելիությունը:
Կատարեք վերջնական ընտրությունը շարժիչի և մեքենայի համար
Հաստատեք կառավարման տեսակը, հետադարձ կապը և ազդանշանի համատեղելիությունը
Էլեկտրական հզորությունը էլեկտրական եռանիվների կարգավորիչների համապատասխանության միայն մի մասն է: Կարգավորիչը պետք է նաև ապահովի շարժիչի տեսակը և դրա վերահսկման եղանակը: Էլեկտրական եռանիվ հեծանիվների համար BLDC կարգավորիչի համար հետադարձ կապի պահանջները կախված են դիզայնից. Hall-սենսորային դասավորությունը և առանց սենսորային դասավորությունը ավտոմատ կերպով փոխարինելի չեն: TI-ի ընտրության ուղեցույցը տարբերակում է վերահսկման և դիրքի հետադարձ կապի մոտեցումները: ti.com
Ստուգեք անհրաժեշտ հետադարձ կապի ազդանշանները, միակցիչի փին ֆունկցիաները, շնչափողի մուտքը, արգելակման և հակադարձ տրամաբանությունը և ցանկացած անհրաժեշտ հաղորդակցություն: Նմանատիպ միակցիչի պատյանը չի վկայում նույն փին նշանակման մասին: Այս ստուգումները թույլ չեն տալիս, որ ֆիզիկապես հնարավոր փոխարինումը դիտարկվի որպես էլեկտրականորեն համատեղելի:
Կիրառեք ամբողջական ընտրության հաջորդականությունը
Համեմատելիս էլեկտրական եռանիվ կարգավորիչներ, օգտագործեք հզորության դաշտը գործընթացը սկսելու համար, այնուհետև լուծեք յուրաքանչյուր որոշում հետևյալ հաջորդականությամբ.
- Բացահայտեք շարժիչը և դրա աշխատանքը: Գրանցեք շարժիչի վարկանիշը, կառավարման տեսակը և պահանջվող արագություն-ոլորող մոմենտ աշխատանքային պայմանները:
- Նշեք նշված շարժիչի հզորության միջակայքը: Սահմանեք, թե ինչ է նշանակում վերահսկիչի մատակարարը իր հզորության դաշտով:
- Համապատասխանեցրեք լարման պատուհանին: Ստուգեք մարտկոցի իրական լարումները՝ համաձայն առաքված կարգավորիչի կազմաձևման:
- Համապատասխանեցրեք երկու ընթացիկ սահմաններին: Համեմատեք մարտկոցի սահմանները մարտկոցի/BMS-ի հետ, իսկ փուլային հոսանքի սահմանները շարժիչի հետ՝ օգտագործելով հետևողական սահմանումներ:
- Ստուգեք կայուն աշխատանքը: Գնահատեք գագաթնակետի տևողությունը, կրկնվող բեռնումը և սառեցումը միասին:
- Հաստատեք միջերեսները և կարգավորումները: Հաստատեք հատուկ կոնֆիգուրացիան, որը կմատակարարվի:
ECOGO գնման համար, հաստատել վերահսկիչի բնութագրերը շարժիչի, մարտկոցի և նախատեսված աշխատանքի դեմ: Համապատասխան հզորության ընտրությունը այն մոդելն է, որի փաստաթղթավորված համատեղելիությունը և գործառնական սահմանները համապատասխանում են այդ համակցությանը: