Cara Menghitung Rasio Roda Gigi Gandar Belakang Sepeda Roda Tiga Listrik
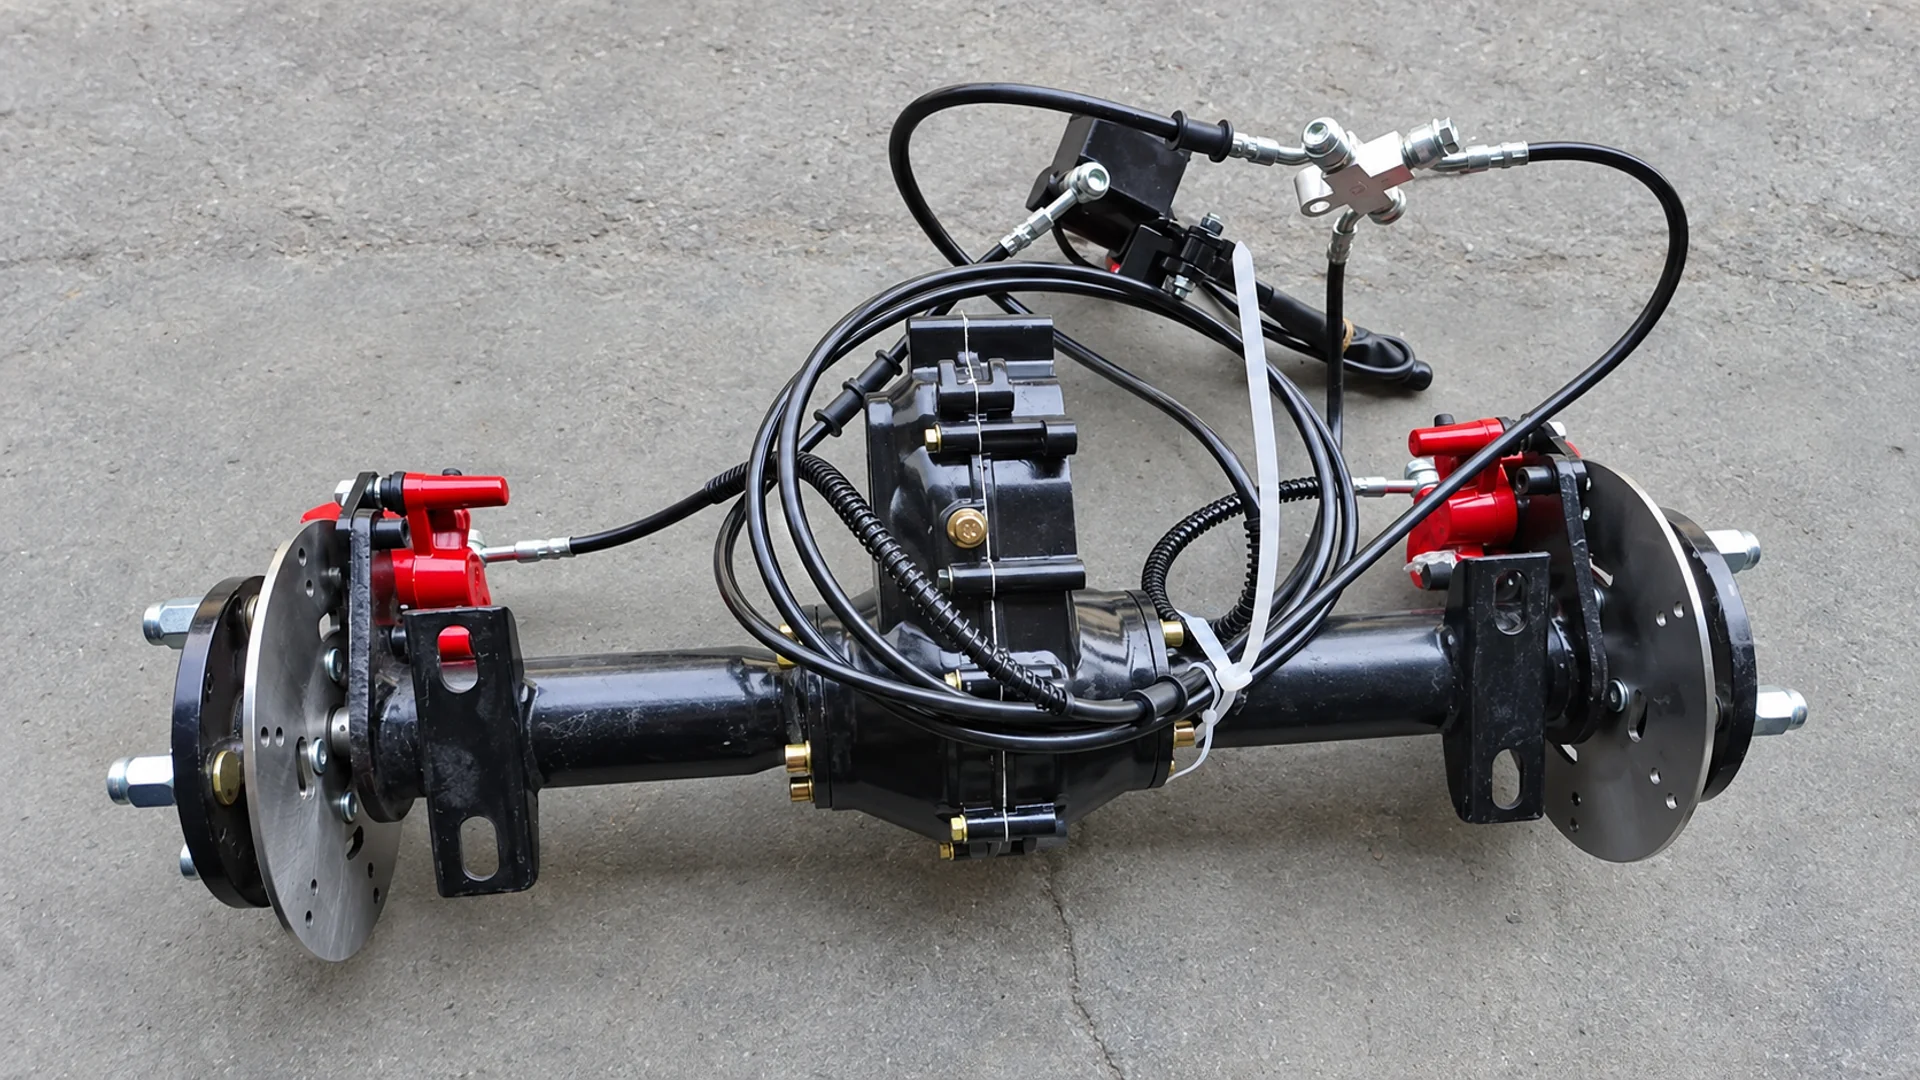
Hitung rasio roda gigi gandar belakang sepeda roda tiga listrik dengan membagi kecepatan poros masukan yang ditentukan dengan kecepatan keluaran yang ditentukan. Untuk pasangan roda gigi sederhana, bagi jumlah gigi roda gigi penggerak dengan jumlah gigi roda gigi penggerak. Jika terdapat beberapa tahap reduksi antara motor dan roda, kalikan rasionya untuk mendapatkan total reduksi.
Untuk mengubah rasio tersebut menjadi kecepatan kendaraan, Anda juga memerlukan rpm mekanis motor dan lingkar putaran efektif ban. Metode di bawah ini berlaku untuk drivetrain di mana motor menggerakkan roda belakang melalui roda gigi reduksi dan poros. Tidak setiap sepeda roda tiga listrik menggunakan pengaturan ini.
Tentukan Rasio Roda Gigi Yang Anda Hitung
Rasio reduksi membandingkan dua titik bernama di drivetrain. Menggunakan besaran kecepatan rotasi:
Rasio reduksi, i = rpm masukan rpm keluaran
Oleh karena itu, pengurangan 10:1 berarti masukan membuat sepuluh putaran untuk setiap putaran keluaran. Pada kecepatan masukan tertentu, pengurangan numerik yang lebih besar menghasilkan kecepatan keluaran yang lebih rendah. Hubungan masukan-keluaran ini dijelaskan dalam catatan teknis roda gigi Maxon. maxongroup.com
Istilah “rasio gandar belakang” dapat merujuk pada pengurangan rakitan gandar. Ini mungkin tidak termasuk gearbox hulu yang terpisah atau pengurangan pada roda. Untuk perhitungan kecepatan kendaraan, besaran yang relevan adalah rasio reduksi total motor terhadap roda.
| Deskripsi rasio | Batas yang diperlukan |
| Rasio satu tahap | Input dan output dari satu tahap reduksi yang teridentifikasi |
| Rasio gearbox | Input dan output gearbox pada posisi gigi yang ditentukan |
| Rasio poros belakang | Titik masukan dan keluaran poros yang ditentukan oleh pemasok |
| Rasio pengurangan total | Poros motor ke roda yang digerakkan, termasuk setiap pengurangan sela-selanya |
Gearbox mengurangi kecepatan melalui pengaturan roda gigi. Diferensial memungkinkan roda yang digerakkan berputar pada kecepatan yang berbeda. Fungsi-fungsi tersebut dapat digabungkan dalam suatu rakitan, tetapi istilah-istilah tersebut tidak mengidentifikasi hubungan mekanis yang sama. Tetapkan jalur transmisi sebenarnya sebelum memilih nomor untuk perhitungan.
Hitung Rasio dari Gigi Roda Gigi atau Kecepatan Poros
Gunakan Gigi Mengemudi dan Gigi yang Digerakkan yang Dikonfirmasi
Untuk sepasang roda gigi meshing sederhana:
i = gigi penggerak gigi gigi penggerak
Pertimbangkan gigi penggerak 20 gigi hipotetis yang menggunakan roda gigi berpenggerak 60 gigi:
saya = 60 20 = 3:1
Roda gigi penggerak berputar tiga kali untuk satu putaran roda gigi yang digerakkan. Dana/Spicer menggunakan hubungan jumlah gigi yang digerakkan ke penggerak dalam perhitungan rasio ring-dan-pinionnya. rempah-rempah.com
Jumlah gigi harus berasal dari pasangan roda gigi yang telah dikonfirmasi. Jumlah gigi dalam deskripsi setengah poros mungkin merujuk pada spline yang digunakan untuk sambungan mekanis. Itu tidak menetapkan rasio pengurangan dengan bagian lain yang terdaftar secara terpisah. Susunan planet juga memerlukan hubungan kinematik yang benar; membagi dua jumlah gigi yang sesuai tidaklah cukup.
Metode rasio kecepatan memberikan hasil yang sama ketika input dan output diidentifikasi dengan benar: 3000 rpm pada input dan 1000 rpm pada output menghasilkan rasio 3:1. Kedua nilai tersebut harus menggambarkan kondisi pengoperasian dan jalur transmisi yang sama.
Lipat gandakan Tahapan Pengurangan Berturut-turut
Jika tahap hipotetis 3:1 diikuti dengan pengurangan 4:1 secara terpisah, rasio totalnya adalah:
i_total = 3 × 4 = 12:1
Pada putaran motor 3000 rpm, tahap pertama menurunkan kecepatan menjadi 1000 rpm dan tahap kedua menjadi 250 rpm. Mengalikan rasio menjelaskan kedua tahap tersebut. Hanya menggunakan tahap pertama akan menghasilkan prediksi kecepatan roda yang salah.
Perhitungkan Kecepatan Roda Diferensial
Untuk diferensial terbuka simetris yang ideal, dengan kecepatan poros kiri dan kanan dinyatakan dalam arah maju yang sama:
Rpm pembawa = (rpm poros kiri + rpm poros kanan) 2
Hubungan kecepatan rata-rata ini mengikuti batasan mendasar dalam model diferensial MathWorks. Tanpa pengurangan ujung roda tambahan, kedua roda yang berputar pada 250 rpm setara dengan kecepatan pembawa 250 rpm. Jika kecepatan dua roda berbeda, satu roda saja tidak mewakili rata-rata tersebut. MATLAB
Akibatnya, kecepatan roda yang berputar bebas secara sembarang tidak dapat dianggap sebagai kecepatan keluaran gandar saat menghitung rasio. Terapkan hubungan ini hanya setelah tipe diferensial dan titik pengukuran telah ditetapkan.
Ubah RPM Motor dan Lingkar Ban menjadi Kecepatan Jalan
Hitung RPM Roda dan Kecepatan Kendaraan Teoritis
Untuk perjalanan lurus dengan kedua roda yang digerakkan pada kecepatan yang sama, tidak ada ban yang selip dan setiap tahapan pengurangan meliputi:
Rpm roda = rpm motor rasio reduksi total
Setiap putaran roda memajukan kendaraan melalui lingkar putaran efektifnya. Mengubah meter per menit menjadi kilometer per jam menghasilkan:
Kecepatan teoritis (km/jam) = rpm motor × C × 60 ÷ (1000 × i_total)
Di sini, C adalah lingkar gelinding ban efektif dalam meter per putaran dan saya_total adalah rasio reduksi motor terhadap roda. Gunakan rpm motor mekanis. Rpm listrik tampilan pengontrol memerlukan konversi khusus motor yang sesuai sebelum dapat digunakan dalam rumus ini.
Kalkulator transmisi Dana/Spicer juga menghubungkan kecepatan poros, rasio transmisi, dan dimensi ban, sekaligus membedakan perhitungan matematis dari kesesuaian aplikasi kendaraan. Bagian Rempah-rempah
Untuk contoh yang berhasil, asumsikan:
- Kecepatan pengoperasian motor: 3000 rpm.
- Lingkar guling efektif: 1,50 m per putaran.
- Pengurangan total: 10:1.
Perhitungannya adalah:
Kecepatan roda = 3000 10 = 300 rpm
Kecepatan kendaraan = 300 × 1,50 × 60 1000 = 27 km/jam, kira-kira 16,8 mph.
Menggunakan kecepatan motor dan ban yang sama dengan pengurangan total 12:1 250 putaran roda dan 22,5 km/jam, kira-kira 14,0 mph. Ini adalah masukan dan hasil perhitungan hipotetis, bukan spesifikasi untuk produk ECOGO.
| Pengurangan total hipotetis | Kecepatan roda pada 3000 rpm motor | Kecepatan jalan teoritis dengan C = 1,50 m |
| 10:01 | 300 rpm | 27,0 km/jam / 16,8 mph |
| 12:01 | 250 rpm | 22,5 km/jam / 14,0 mph |
Untuk roda bundar ideal, keliling dapat diperkirakan sebagai π × diameter. Dalam penghitungan kendaraan sebenarnya, gunakan keliling putaran efektif atau data putaran per jarak yang berlaku dari pemasok ban. Diameter pelek roda bukanlah diameter gelinding ban, dan penunjukan nominal ban saja mungkin tidak memberikan lingkar yang dibutuhkan.
Bekerja Mundur dari Kecepatan Target
Menata ulang persamaan yang sama menghasilkan rasio total kandidat:
i_total = rpm motor × C × 60 ÷ (1000 × kecepatan target dalam km/jam)
Dengan asumsi yang sama pada 3000 rpm dan keliling 1,50 m, target 25 km/jam memberikan:
i_total = 3000 × 1,50 × 60 ÷ (1000 × 25) = 10,8:1
Ini adalah kandidat yang diperhitungkan. Hal ini tidak menetapkan bahwa perakitan 10,8:1 tersedia, bahwa motor dapat mempertahankan 3000 rpm di bawah beban yang diperlukan, atau bahwa kendaraan akan mencapai kecepatan tersebut.
Efisiensi transmisi tidak dikalikan ke dalam persamaan kecepatan rasio tetap ini. Hal ini mempengaruhi daya yang dibutuhkan dan torsi yang tersedia. Jika kerugian menghalangi motor untuk mempertahankan rpm yang diasumsikan, gunakan rpm yang dapat dicapai untuk menghitung ulang kecepatan jalan.
Periksa Torsi dan Batas Operasi Sebelum Memilih Rasio
Hitung Torsi Penggerak Total secara Konsisten
Untuk pengendaraan yang stabil, dengan kedua keluaran poros pada kecepatan yang sama dan tidak ada pengurangan lebih lanjut antara keluaran tersebut dan roda, rasio total motor-roda dapat digunakan dalam penghitungan torsi berikut:
Total torsi keluaran gandar ≈ torsi motor × i_total × efisiensi transmisi keseluruhan
Hubungan reduksi dan efisiensi diberikan dalam catatan gigi maxon. Di sini, “torsi keluaran gandar total” berarti torsi gabungan pada dua keluaran yang digerakkan. Ini tidak berarti bahwa setiap roda menerima nilai penuh tersebut. maxongroup.com
Perluas contoh hipotetis sebelumnya dengan berasumsi Torsi motor 5 N·m pada 3000 rpm dan 0,90 efisiensi transmisi keseluruhan untuk kedua rasio:
| Pengurangan total hipotetis | Torsi keluaran gandar gabungan | Kecepatan jalan teoritis dari contoh sebelumnya |
| 10:01 | 5 × 10 × 0,90 = 45 N·m | 27,0 km/jam |
| 12:01 | 5 × 12 × 0,90 = 54 N·m | 22,5 km/jam |
Pengurangan yang lebih besar menghasilkan torsi keluaran yang lebih besar pada kecepatan keluaran yang lebih rendah untuk titik pengoperasian motor yang sama. Itu tidak menciptakan tenaga tambahan. Asumsi efisiensi 90% hanyalah masukan untuk contoh ini; efisiensi aktual harus berasal dari data atau pengukuran yang berlaku.
Pisahkan Perhitungan dari Performa Kendaraan
Torsi keluaran yang dihitung bukanlah nilai torsi yang diijinkan suatu poros. Batasan roda gigi, poros, dan perakitan masih berlaku. Demikian pula, torsi gandar bukanlah ukuran muatan: gaya di permukaan tanah juga bergantung pada ukuran ban dan daya cengkeram yang tersedia, sementara kendaraan harus mengatasi hambatan pengoperasiannya.
Sebelum memilih rasio, periksa apakah motor dapat mempertahankan kecepatan dan torsi yang diperlukan dengan voltase baterai yang diusulkan, batas pengontrol, dan kondisi termal. Mengganti data kecepatan motor berbeban dengan nilai rpm tanpa beban dapat melebih-lebihkan kecepatan jalan yang dapat dicapai.
Oleh karena itu, rasio roda gigi khusus untuk gandar diferensial sepeda roda tiga listrik harus dievaluasi terhadap titik pengoperasian yang ditentukan. Perhitungan rasio menetapkan hubungan antara kecepatan dan torsi; mereka tidak secara mandiri menetapkan muatan, kemampuan mendaki bukit, atau jangkauan.
Konfirmasikan Rasio Aktual dan Konfigurasi Gandar Sebelum Memesan
ECOGO poros belakang dan jangkauan drivetrain termasuk sebuah perakitan gearbox roda tiga listrik dan sebuah poros belakang rem cakram terintegrasi. Daftar publik mereka tidak memberikan rasio aktual dan peringkat operasi lengkap untuk perhitungan di atas. Rasio harus dikonfirmasi untuk majelis spesifik yang sedang dipertimbangkan. ramah lingkungan
Untuk perbandingan teknis yang berguna, dapatkan:
- Jalur perakitan dan transmisi yang tepat: mengidentifikasi input motor, setiap tahap reduksi, diferensial, dan reduksi ujung roda apa pun.
- Rasio sebenarnya: sebutkan titik masukan dan keluarannya serta posisi roda gigi yang berlaku, jika relevan.
- Batasan pengoperasian: memperoleh kecepatan masukan yang diizinkan dan batas torsi kontinu atau sementara dengan kondisinya.
- Input perhitungan kendaraan: gunakan data perputaran ban yang diinginkan dan titik pengoperasian motor dengan beban yang realistis.
- Kecocokan instalasi: verifikasi antarmuka pemasangan dan rem untuk rakitan gandar belakang yang dipilih.
Untuk konfirmasikan rasio dan konfigurasi gandar dengan ECOGO, memberikan target kecepatan pengoperasian, data penggulungan ban, informasi motor, dan tugas yang diperlukan. Masukan tersebut memungkinkan rasio yang diusulkan untuk dievaluasi terhadap produk sebenarnya, daripada memperlakukan hasil matematis sebagai spesifikasi siap pakai.