Cara Memilih Watt Pengontrol untuk Sepeda Roda Tiga Listrik
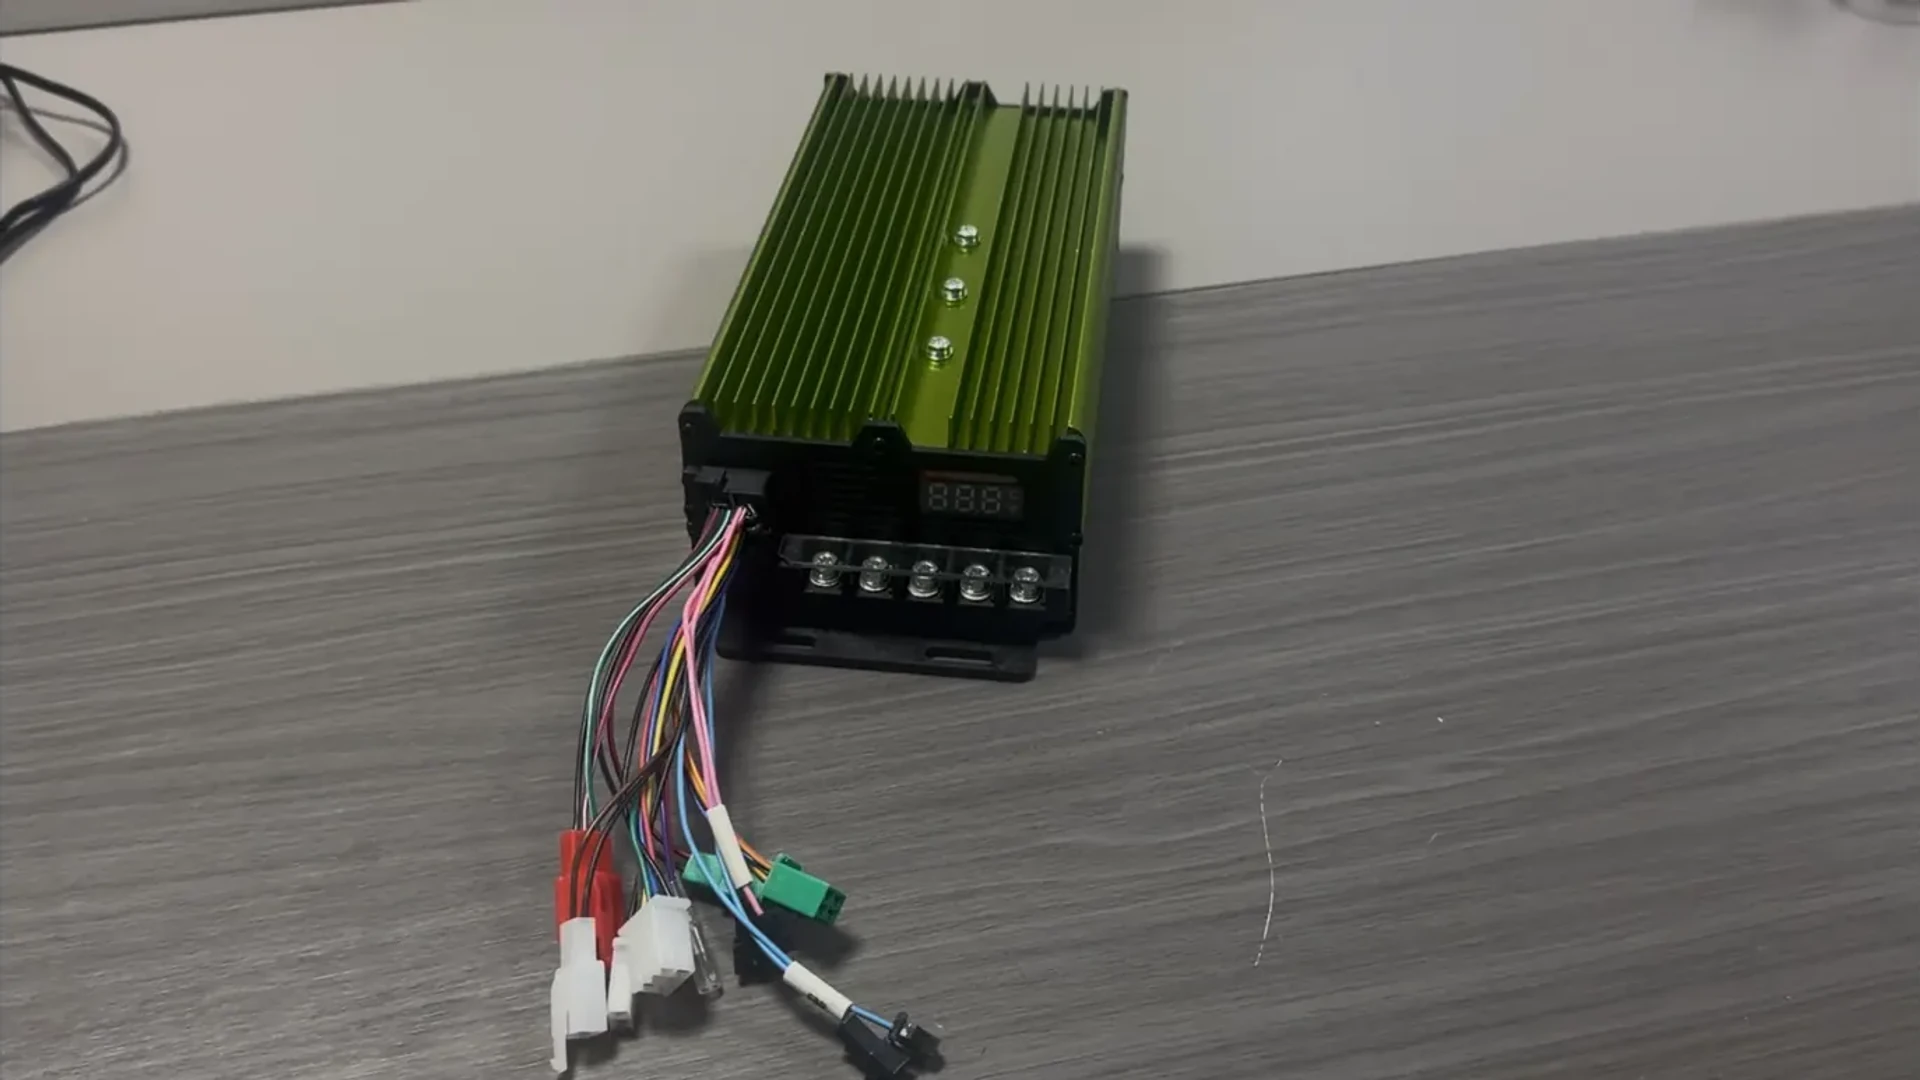
Untuk memilih watt pengontrol untuk sepeda roda tiga listrik, mulailah dengan rating motor yang terdokumentasi dan kompatibilitas motor yang dinyatakan oleh produsen pengontrol. Kemudian periksa rentang tegangan baterai, batas arus baterai dan motor, kondisi pengoperasian berkelanjutan, dan antarmuka kontrol. Label watt membantu mengidentifikasi kandidat; pemeriksaan tambahan ini menentukan apakah seorang kandidat cocok dengan kendaraannya.
Hal ini penting ketika mencari pengontrol pengganti atau menentukan drivetrain untuk sepeda roda tiga kargo atau becak elektronik. Dua pengontrol yang memiliki label watt yang sama mungkin memiliki batas arus, persyaratan pendinginan, atau sambungan sinyal yang berbeda. Demikian pula, watt yang diiklankan lebih tinggi tidak menjamin kompatibilitas dengan motor tertentu.
Apa Sebenarnya Arti Peringkat Watt Pengontrol?
Nilai Daya Motor, Input Listrik, dan Output Poros
Tiga nilai daya dapat muncul dalam diskusi drivetrain:
- Tenaga motor yang terdaftar: peringkat motor atau rentang kompatibilitas yang diidentifikasi oleh pemasok.
- Daya masukan pengontrol DC: daya listrik yang masuk ke pengontrol dari baterai.
- Kekuatan poros motor: tenaga mekanik yang disalurkan oleh motor setelah kehilangan pengontrol dan motor.
Nilai-nilai ini menggambarkan titik-titik berbeda dalam sistem. Bidang produk yang disebut “Nilai Daya Motor” harus dibaca sebagai referensi daya motor yang dinyatakan, kecuali jika pabrikan memberikan definisi yang lebih spesifik. Ia tidak dengan sendirinya menetapkan daya masukan pengontrol kontinu atau keluaran poros terukur. Perbedaan antara input listrik, daya motor listrik, dan rugi-rugi konversi dijelaskan dalam dokumentasi pengontrol maxon. Dukungan maxon
Membaca Spesifikasi Pengontrol Sebenarnya
Dua daftar pengontrol di situs web ECOGO menggambarkan mengapa nama bidang penting:
| Bidang yang diterbitkan | Pengontrol 24-MOSFET 1000–1500W | Pengontrol 36-MOSFET 1500–3000W |
| Nilai Daya Motor | 1000–1500 W | 1500–3000 W |
| jumlah MOSFET | 24 | 36 |
| Tegangan Keluaran | 48V / 60V / 72V | 48V / 60V / 72V |
| Arus Keluaran | 50–60 A | 85–100 A |
Halaman ini tidak menentukan apakah “Arus Keluaran” berarti arus baterai atau arus fasa motor, atau apakah arus kontinu atau arus durasi pendek. Oleh karena itu, mengalikan salah satu angka ini dengan voltase yang terdaftar akan menghasilkan peringkat daya yang tidak ditentukan oleh informasi yang dipublikasikan. ramah lingkungan
Untuk motor dengan daya 1500 W, kedua rentang daya motor yang tercantum mencakup angka tersebut. Hal ini menciptakan daftar pendek, bukan kecocokan yang lengkap: definisi arus, konfigurasi tegangan, persyaratan kontrol motor, dan tugas pengoperasian masih menentukan kesesuaian.
Cocokkan Jendela Tegangan Baterai Sebelum Membandingkan Daya
Tegangan nominal baterai adalah label sistem. Tegangannya berubah seiring tingkat pengisian daya dan beban pengoperasian. Pengontrol harus mengakomodasi kondisi suplai aktual, termasuk baterai yang terisi penuh dan voltase lebih rendah yang ditemui selama pengoperasian. panduan tegangan Maxon secara eksplisit membedakan batasan pasokan atas dan bawah. Dukungan maxon
Bandingkan tiga item:
- Data baterai: tegangan nominal, tegangan bermuatan maksimum, dan tegangan yang diharapkan di bawah beban.
- Data pengontrol: rentang pengoperasian yang diizinkan, peringkat maksimum absolut, dan batas proteksi tegangan yang dikonfigurasi.
- Titik pengoperasian motor yang diperlukan: kecepatan dan torsi yang harus dipertahankan oleh penggerak dalam kisaran pasokan tersebut.
Maksimum absolut adalah batasnya, bukan target operasi normal. Baterai dan pengontrol yang sesuai secara nominal masih memerlukan jangkauan pengoperasian yang sesuai dengan kendaraan.
Daftar ECOGO di atas menunjukkan 48 V, 60 V dan 72 V. Daftar tersebut saja tidak menetapkan bahwa setiap unit yang dikirimkan secara otomatis mendukung ketiga sistem tersebut. Konfirmasikan versi voltase atau konfigurasi yang disediakan untuk pesanan, termasuk pengaturan proteksinya.
Pisahkan Arus Baterai dari Arus Fasa Motor
Perkirakan Daya Input pada Sambungan Baterai
Selama pengoperasian, arus sisi baterai dialirkan melalui sambungan suplai DC pengontrol, sementara arus fasa motor mengalir dalam belitan. Tahap daya PWM mengubah tegangan efektif yang diterapkan ke motor. Oleh karena itu, arus sisi motor dapat melebihi arus baterai rata-rata tanpa menghasilkan daya tambahan; bacaan tersebut menggambarkan berbagai sisi konversi. Hubungannya bergantung pada kondisi pengoperasian dan cara pengukuran arus. Dukungan maxon
Untuk tegangan dan arus DC yang kira-kira stabil:
Daya input pengontrol ≈ Tegangan bus DC × arus baterai
Pertimbangkan pengukuran hipotetis 60 V pada input pengontrol di bawah beban dan arus baterai 30 A:
60 V × 30 A = 1800 W, atau sekitar 1,8 kW input listrik.
Ini bukan pengukuran daya poros atau peringkat kontinu yang disimpulkan dari nama produk. Jika sistem yang sama memiliki nilai arus fasa 60 A yang ditentukan secara terpisah, mengalikan 60 V dengan nilai tersebut tidak menghasilkan daya masukan atau poros sebesar 3,6 kW.
Jika tegangan dan arus berfluktuasi secara substansial, daya rata-rata yang akurat memerlukan rata-rata produk sesaat selama periode yang sama. Mengalikan pembacaan yang tidak berhubungan, atau rata-rata dari kondisi pengoperasian yang berbeda, dapat memberikan hasil yang menyesatkan.
Bandingkan Batas Saat Ini dengan Dasar yang Sama
| Spesifikasi saat ini | Apa yang membantu menilai | Definisi diperlukan |
| Arus sisi baterai | Kompatibilitas dengan baterai dan sistem manajemen baterai (BMS) | Batas berkelanjutan, batas sementara dan durasi yang diizinkan |
| Arus fasa motor | Kompatibilitas dengan kebutuhan kelistrikan dan termal motor | Konvensi pengukuran, batas kontinu dan batas sementara |
Besaran arus dan durasi pengoperasian merupakan pertanyaan terpisah. “Puncak” dapat berarti puncak bentuk gelombang listrik atau tingkat kelebihan beban sementara. Arus RMS adalah konvensi pengukuran lainnya; ini bukan sinonim untuk arus kontinu.
Panduan Kelly KLS-H memberikan contoh rangkaian pengontrol dengan pengaturan arus baterai dan arus motor terpisah. Untuk pesanan ECOGO, dapatkan definisi model sebenarnya sebelum menggunakan angka terkini yang dipublikasikan untuk memilih BMS atau menilai kompatibilitas motor. media.kellycontroller.com
Periksa Tugas Berkelanjutan, Durasi Puncak, dan Pendinginan
Peringkat arus sementara hanya berguna bila durasi yang diizinkan dan kondisi termal diketahui. Kemampuan berkelanjutan juga bergantung pada instalasi dan pengaturan pendinginan yang ditentukan. Dokumentasi KLS-H Kelly memisahkan peringkat kontinu dan puncak serta memberikan persyaratan pemasangan heatsink, yang menggambarkan mengapa kondisi ini sesuai dengan angka saat ini. media.kellycontroller.com
Untuk sepeda roda tiga yang berfungsi, bandingkan arus yang diperlukan selama siklus pengoperasian dengan batas yang didokumentasikan. Akselerasi yang singkat, start dengan muatan yang berulang-ulang, dan pendakian yang berkelanjutan memberikan tuntutan yang berbeda pada berkendara. Menyelesaikan satu percepatan tidak menunjukkan bahwa keluaran yang sama dapat dipertahankan berulang kali atau terus menerus.
Pengoperasian kecepatan rendah dan torsi tinggi patut mendapat perhatian. Tenaga poros bergantung pada torsi dan kecepatan, sedangkan arus motor dapat tetap besar pada kecepatan rendah. Oleh karena itu, angka daya mekanis yang kecil tidak menghasilkan beban termal yang rendah. Panduan pemilihan pengemudi motor TI memperlakukan tegangan, arus, disipasi daya, dan kondisi pengoperasian sebagai pertimbangan desain yang terkait. ti.com
Untuk setiap kandidat, tetapkan:
- Baterai kontinu dan batas arus fasa dalam kondisi pendinginan yang diinginkan.
- Batasan sementara saat ini, durasi, dan persyaratan pemulihan apa pun.
- Kondisi lingkungan dan pemasangan yang diizinkan, termasuk penurunan suhu termal.
- Apakah motor, pengontrol, dan baterai dapat mendukung tugas berulang yang sama.
Pengontrol dengan rating lebih tinggi tidak secara otomatis menyalurkan lebih banyak daya ke motor: pengaturan yang diterapkan dan kebutuhan pengoperasian juga penting. Demikian pula, dua label watt saja tidak dapat memastikan bahwa suatu pasangan akan terlalu panas. Perbandingan yang berguna adalah antara kondisi operasi yang diperlukan dan batas kombinasi lengkap yang terdokumentasi.
Apa yang Dapat—dan Tidak Dapat—Diberitahukan oleh Hitungan MOSFET kepada Anda
MOSFET berpindah perangkat pada tahap daya pengontrol. Jumlahnya menjelaskan salah satu aspek desain, namun tidak memberikan konversi universal dari jumlah perangkat ke watt pengontrol.
Panduan TI tentang MOSFET daya paralel membahas faktor-faktor termasuk resistansi konduksi, pembagian arus, penggerak gerbang, tata letak, dan kopling termal. Variabel-variabel ini menjelaskan mengapa jumlah perangkat saja tidak cukup untuk menentukan kemampuan, efisiensi, atau keandalan saat ini. Lebih banyak perangkat mungkin menjadi bagian dari desain arus yang lebih tinggi, namun pengontrol yang telah selesai masih memerlukan peringkat dan kondisi pengoperasiannya sendiri. TI.com
Katalog ECOGO memberikan perbandingan yang berguna. Selain daftar 1000–1500 W, 24-MOSFET di atas, juga Pengontrol 24-MOSFET 1000–1200W mencantumkan 50–55 A di bawah “Arus Keluaran”. Kedua produk berbagi jumlah MOSFET tetapi menerbitkan daya motor dan rentang arus yang berbeda. Hal ini menetapkan kebutuhan untuk membaca spesifikasi setiap model; ia tidak menentukan model mana yang lebih efisien. ramah lingkungan
Gunakan “24 MOSFET” atau “36 MOSFET” untuk mengidentifikasi konfigurasi produk. Gunakan batas arus yang ditentukan, kondisi pendinginan, dan kompatibilitas motor untuk menentukan pilihan.
Tentukan Pilihan Akhir Terhadap Motor dan Kendaraan
Konfirmasikan Jenis Kontrol, Umpan Balik, dan Kompatibilitas Sinyal
Kapasitas listrik hanya sebagian dari pencocokan pengontrol roda tiga listrik. Pengontrol juga harus mendukung jenis motor dan cara pengoperasiannya dikendalikan. Untuk pengontrol BLDC untuk sepeda roda tiga listrik, persyaratan umpan balik bergantung pada desain: susunan sensor Hall dan susunan tanpa sensor tidak dapat dipertukarkan secara otomatis. Panduan seleksi TI membedakan pendekatan kontrol dan umpan balik posisi. ti.com
Periksa sinyal umpan balik yang diperlukan, fungsi pin konektor, input throttle, logika pengereman dan mundur, serta komunikasi apa pun yang diperlukan. Rumah konektor yang serupa bukanlah bukti penetapan pin yang sama. Pemeriksaan ini mencegah penggantian yang masuk akal secara fisik agar tidak dianggap sebagai pengganti yang kompatibel secara elektrik.
Terapkan Urutan Seleksi Lengkap
Saat membandingkan pengendali roda tiga listrik, gunakan bidang watt untuk memulai proses, lalu selesaikan setiap keputusan secara berurutan:
- Identifikasi motor dan tugasnya. Catat rating motor, tipe kontrol dan kondisi pengoperasian kecepatan-torsi yang diperlukan.
- Buat daftar pendek rentang daya motor yang dinyatakan. Tetapkan apa yang dimaksud pemasok pengontrol dengan bidang wattnya.
- Cocokkan jendela tegangan. Periksa volume baterai sebenarnyatage terhadap konfigurasi pengontrol yang dikirimkan.
- Cocokkan kedua batas saat ini. Bandingkan batas sisi baterai dengan baterai/BMS dan batas arus fasa dengan motor, menggunakan definisi yang konsisten.
- Verifikasi operasi berkelanjutan. Nilai durasi puncak, pemuatan berulang, dan pendinginan secara bersamaan.
- Konfirmasikan antarmuka dan pengaturan. Setujui konfigurasi spesifik yang akan dikirimkan.
Untuk pembelian ECOGO, konfirmasi spesifikasi pengontrol terhadap motor, baterai dan tugas yang dimaksudkan. Pilihan watt yang tepat adalah model yang kompatibilitas dan batasan pengoperasiannya sesuai dengan kombinasi tersebut.