Si të llogarisni raportin e ingranazheve të boshtit të pasëm të triçikletave elektrike
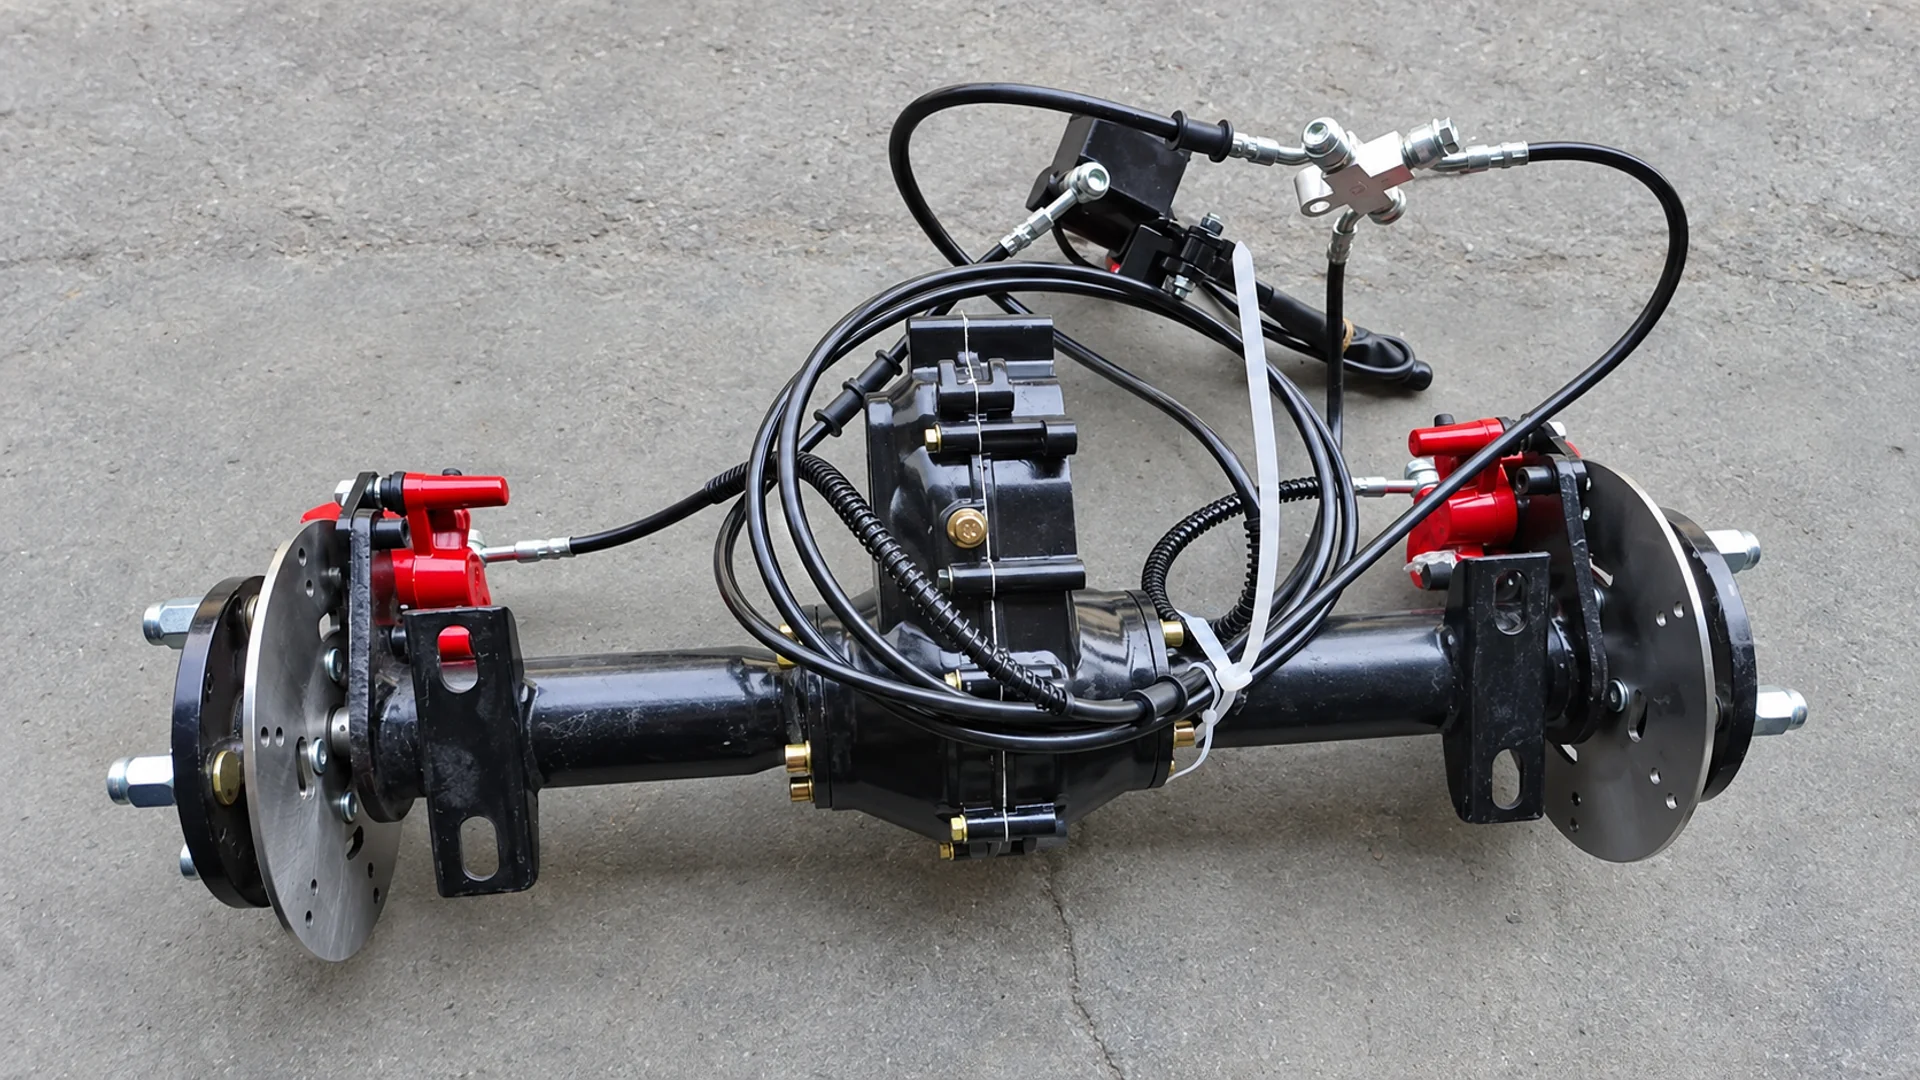
Llogaritni raportin e marsheve të boshtit të pasmë me tri çikletë elektrike duke pjesëtuar shpejtësinë e boshtit të hyrjes së përcaktuar me shpejtësinë e daljes së përcaktuar. Për një çift të thjeshtë ingranazhesh, ndani numrin e dhëmbëve të ingranazhit të drejtuar me numrin e dhëmbëve të marsheve të drejtimit. Kur disa faza reduktimi shtrihen midis motorit dhe rrotave, shumëzoni raportet e tyre për të marrë reduktimin total.
Për ta kthyer atë raport në shpejtësinë e automjetit, ju nevojiten gjithashtu rrotullimet mekanike të motorit dhe perimetri efektiv i rrotullimit të gomave. Metoda e mëposhtme zbatohet për një sistem lëvizës në të cilin një motor drejton rrotat e pasme përmes marsheve reduktuese dhe një boshti. Nuk supozohet se çdo triçikletë elektrike e përdor këtë rregullim.
Përcaktoni cilin raport ingranazhi po llogaritni
Një raport reduktimi krahason dy pika të emërtuara në sistemin e lëvizjes. Përdorimi i madhësive të shpejtësisë rrotulluese:
Raporti i reduktimit, i = rpm hyrëse ÷ rpm dalëse
Prandaj, një reduktim 10:1 do të thotë që hyrja bën dhjetë rrotullime për çdo rrotullim të daljes. Me një shpejtësi të dhënë hyrëse, një reduktim më i madh numerik prodhon një shpejtësi më të ulët të daljes. Kjo marrëdhënie hyrje-dalje përshkruhet në shënimet teknike të ingranazheve të maxon. maxongroup.com
Termi "raport i boshtit të pasmë" mund t'i referohet një reduktimi brenda montimit të boshtit. Mund të përjashtojë një kuti marshi të veçantë në rrjedhën e sipërme ose një reduktim në rrota. Për llogaritjet e shpejtësisë së automjetit, sasia përkatëse është raporti total i reduktimit motor-rrotë.
| Përshkrimi i raportit | Kufiri i kërkuar |
| Raporti njëfazor | Hyrja dhe prodhimi i një faze reduktimi të identifikuar |
| Raporti i kutisë së shpejtësisë | Hyrja dhe dalja e kutisë së shpejtësisë në pozicionin e specifikuar të marsheve |
| Raporti i boshtit të pasmë | Pikat e hyrjes dhe daljes së aksit të specifikuar nga furnizuesi |
| Raporti total i reduktimit | Boshti i motorit te rrotat e shtyra, duke përfshirë çdo reduktim të ndërmjetëm |
Një kuti ingranazhi zvogëlon shpejtësinë përmes rregullimit të marsheve të tij. Një diferencial lejon që rrotat e drejtuara të rrotullohen me shpejtësi të ndryshme. Këto funksione mund të kombinohen në një asamble, por termat nuk identifikojnë të njëjtën marrëdhënie mekanike. Vendosni rrugën aktuale të transmetimit përpara se të zgjidhni numrat për një llogaritje.
Llogaritni raportin nga dhëmbët e marsheve ose shpejtësitë e boshtit
Përdorni dhëmbët e konfirmuar të drejtimit dhe të ingranazheve të drejtuara
Për një palë ingranazhesh të thjeshta rrjetë:
i = dhëmbë ingranazhi të shtyrë ÷ dhëmbë ingranazhesh lëvizëse
Konsideroni një pajisje hipotetike lëvizëse me 20 dhëmbë që angazhon një ingranazh me 60 dhëmbë:
i = 60 ÷ 20 = 3:1
Ingranazhi lëvizës rrotullohet tre herë për një rrotullim të marshit të drejtuar. Dana/Spicer përdor lidhjen korresponduese të numrit të dhëmbëve të shtytjes në drejtim të drejtimit në llogaritjen e raportit unazë dhe pinion. spicerparts.com
Numri i dhëmbëve duhet t'i përkasë një çifti ingranazhesh të konfirmuara. Një numërim i dhëmbëve në një përshkrim gjysmë boshti mund t'i referohet splinave të përdorura për një lidhje mekanike. Nuk përcakton një raport reduktimi me një pjesë tjetër të listuar veçmas. Marrëveshjet planetare kërkojnë gjithashtu marrëdhënien e tyre të saktë kinematike; ndarja e dy numrave të përshtatshëm të dhëmbëve është e pamjaftueshme.
Metoda e raportit të shpejtësisë jep të njëjtin rezultat kur hyrja dhe dalja identifikohen saktë: 3000 rpm në hyrje dhe 1000 rpm në dalje prodhojnë një raport 3:1. Të dyja vlerat duhet të përshkruajnë të njëjtën gjendje funksionimi dhe rrugë transmetimi.
Shumëzoni fazat e njëpasnjëshme të reduktimit
Nëse faza hipotetike 3:1 pasohet nga një reduktim i veçantë 4:1, raporti total është:
i_total = 3 × 4 = 12:1
Në 3000 rpm motori, faza e parë zvogëlon shpejtësinë në 1000 rpm dhe e dyta në 250 rpm. Shumëzimi i raporteve llogaritet për të dy fazat. Përdorimi vetëm i fazës së parë do të jepte parashikimin e gabuar të shpejtësisë së rrotave.
Llogaritja e shpejtësive diferenciale të rrotave
Për një diferencial të hapur simetrik ideal, me shpejtësi të boshtit majtas dhe djathtas të shprehura në një drejtim të përbashkët përpara:
Rrotullimet e bartësit = (rpm boshti i majtë + rpm boshti i djathtë) ÷ 2
Kjo marrëdhënie e shpejtësisë mesatare rrjedh nga kufizimet themelore në modelin diferencial të MathWorks. Pa zvogëlim shtesë të skajit të rrotave, të dyja rrotat që rrotullohen me 250 rpm korrespondojnë me një shpejtësi mbajtëse prej 250 rpm. Nëse shpejtësitë e dy rrotave ndryshojnë, vetëm një rrotë nuk përfaqëson atë mesatare. MATLAB
Rrjedhimisht, një shpejtësi arbitrare e rrotës me rrotullim të lirë nuk mund të trajtohet si shpejtësia e daljes së boshtit kur llogaritet një raport. Aplikoni këtë marrëdhënie vetëm pasi të jenë vendosur tipi diferencial dhe pikat e matjes.
Shndërroni RPM-në e motorit dhe rrethin e gomave në shpejtësinë e rrugës
Llogaritni RPM të rrotës dhe shpejtësinë teorike të mjetit
Për udhëtime në vijë të drejtë me të dyja rrotat me të njëjtën shpejtësi, pa rrëshqitje të gomave dhe çdo fazë reduktimi përfshin:
Rrotullimet e rrotave = rpm motori ÷ raporti i reduktimit total
Çdo rrotullim i rrotave e çon përpara automjetin me perimetrin e tij efektiv të rrotullimit. Shndërrimi i metrave në minutë në kilometra në orë jep:
Shpejtësia teorike (km/h) = rpm motori × C × 60 ÷ (1000 × i_total)
Këtu, C është perimetri efektiv i rrotullimit të gomave në metra për rrotullim dhe i_total është raporti i reduktimit motor-rrotë. Përdorni rrotullime të motorit mekanik. Rrotullimet elektrike të një ekrani kontrollues kërkon konvertimin e duhur specifik të motorit përpara se të mund të përdoret në këtë formulë.
Llogaritësi i transmisionit të Dana/Spicer lidh në mënyrë të ngjashme shpejtësinë e boshtit, raportet e transmisionit dhe dimensionet e gomave, ndërsa dallon llogaritjen matematikore nga përshtatshmëria e aplikimit të automjetit. Pjesë Spicer
Për një shembull të punuar, supozoni:
- Shpejtësia e funksionimit të motorit: 3000 rpm.
- Perimetri efektiv i rrotullimit: 1.50 m për rrotullim.
- Ulja totale: 10:1.
Llogaritja është:
Shpejtësia e rrotave = 3000 ÷ 10 = 300 rpm
Shpejtësia e mjetit = 300 × 1,50 × 60 ÷ 1000 = 27 km/h, përafërsisht 16.8 mph.
Përdorimi i së njëjtës shpejtësi të motorit dhe gomave me një reduktim total 12:1 jep 250 rpm të rrotave dhe 22.5 km/h, përafërsisht 14.0 mph. Këto janë të dhëna dhe rezultate hipotetike të llogaritjes, jo specifikime për një produkt ECOGO.
| Reduktimi total hipotetik | Shpejtësia e rrotës në 3000 rpm të motorit | Shpejtësia teorike e rrugës me C = 1.50 m |
| 10:01 | 300 rpm | 27,0 km/h / 16,8 mph |
| 12:01 | 250 rpm | 22,5 km/orë / 14,0 mph |
Për një rrotë rrethore ideale, perimetri mund të përafrohet si π × diametër. Në një llogaritje aktuale të automjetit, përdorni perimetrin efektiv të rrotullimit ose të dhënat e aplikueshme të rrotullimeve për distancë të furnizuesit të gomave. Diametri i buzës së rrotës nuk është diametri i rrotullimit të gomave dhe vetëm një emërtim nominal i gomës mund të mos sigurojë perimetrin e kërkuar.
Punoni prapa nga shpejtësia e synuar
Riorganizimi i të njëjtit ekuacion jep një raport total kandidat:
i_total = rpm motori × C × 60 ÷ (1000 × shpejtësia e synuar në km/h)
Me të njëjtën 3000 rpm të supozuar dhe perimetër 1.50 m, një objektiv prej 25 km/h jep:
i_total = 3000 × 1,50 × 60 ÷ (1000 × 25) = 10,8:1
Ky është një kandidat i llogaritur. Nuk përcakton që një montim 10.8:1 është i disponueshëm, që motori mund të mbajë 3000 rpm nën ngarkesën e kërkuar ose që automjeti do ta arrijë atë shpejtësi.
Efikasiteti i transmetimit nuk shumëzohet në këtë ekuacion të shpejtësisë me raport fiks. Ndikon në fuqinë e kërkuar dhe çift rrotullues të disponueshëm. Nëse humbjet e pengojnë motorin të mbajë rpm të supozuar, përdorni rpm të arritshme për të rillogaritur shpejtësinë e rrugës.
Kontrolloni çift rrotullues dhe kufijtë e funksionimit përpara se të zgjidhni raportin
Llogaritni rrotullimin total të lëvizjes mbi një bazë konsistente
Për ngarje të qëndrueshme, me të dy daljet e boshtit me të njëjtën shpejtësi dhe pa reduktim të mëtejshëm midis atyre daljeve dhe rrotave, raporti total motor-rrotë mund të përdoret në llogaritjen e çift rrotullues vijues:
Çift rrotullimi total i daljes së boshtit ≈ çift rrotullimi i motorit × i_totali × efikasiteti i përgjithshëm i transmisionit
Marrëdhënia e reduktimit dhe e efikasitetit është dhënë në shënimet e ingranazheve të maxon. Këtu, "çift rrotullues total i daljes së boshtit" nënkupton çift rrotullues të kombinuar në dy daljet e shtyra. Kjo nuk do të thotë se çdo rrotë merr atë vlerë të plotë. maxongroup.com
Zgjero shembullin e mëparshëm hipotetik duke supozuar 5 N·m çift rrotullues motorik në 3000 rpm dhe Efikasiteti i përgjithshëm i transmetimit 0,90 për të dy raportet:
| Reduktimi total hipotetik | Çift rrotullues i kombinuar i daljes së boshtit | Shpejtësia teorike e rrugës nga shembulli i mëparshëm |
| 10:01 | 5 × 10 × 0,90 = 45 N·m | 27.0 km/h |
| 12:01 | 5 × 12 × 0,90 = 54 N·m | 22.5 km/h |
Reduktimi më i madh prodhon më shumë çift rrotullues në dalje me një shpejtësi më të ulët të prodhimit për të njëjtën pikë funksionimi të motorit. Nuk krijon fuqi shtesë. Efikasiteti i supozuar 90% është vetëm një kontribut për këtë shembull; efikasiteti aktual duhet të vijë nga të dhënat ose matja e aplikueshme.
Ndani llogaritjen nga performanca e automjetit
Çift rrotullues i llogaritur i daljes nuk është vlera e lejueshme e çift rrotullimit të një boshti. Kufijtë e marsheve, boshtit dhe montimit ende zbatohen. Në mënyrë të ngjashme, çift rrotullimi i boshtit nuk është një vlerësim i ngarkesës: forca në tokë varet gjithashtu nga madhësia e gomave dhe ngjitja e disponueshme, ndërsa automjeti duhet të kapërcejë rezistencën e tij të funksionimit.
Përpara se të zgjidhni një raport, kontrolloni nëse motori mund të mbajë shpejtësinë dhe çift rrotullues të kërkuar me tensionin e propozuar të baterisë, kufijtë e kontrolluesit dhe kushtet termike. Zëvendësimi i të dhënave të ngarkuara të shpejtësisë së motorit me një vlerë rpm pa ngarkesë mund të mbivlerësojë shpejtësinë e arritshme të rrugës.
Prandaj, një raport marshi i personalizuar për një bosht diferencial elektrik me tri çikletë duhet të vlerësohet kundrejt një pike të caktuar funksionimi. Llogaritjet e raportit përcaktojnë marrëdhënien midis shpejtësive dhe çift rrotullimeve; ato nuk përcaktojnë në mënyrë të pavarur ngarkesën, aftësinë për ngjitje në kodra ose rreze.
Konfirmoni raportin aktual dhe konfigurimin e boshtit përpara porosisë
ECOGO's diapazoni i boshtit të pasëm dhe të sistemit të lëvizjes përfshin një montim ingranazhesh elektrike me tri biçikletë dhe një boshti i pasëm i integruar i frenave të diskut. Listimet e tyre publike nuk ofrojnë një raport aktual dhe vlerësime të plota operative për llogaritjet e mësipërme. Duhet të konfirmohet një raport për asamblenë specifike që po shqyrtohet. Ekogo
Për një krahasim të dobishëm teknik, merrni:
- Rruga e saktë e montimit dhe transmetimit: identifikoni hyrjen e motorit, çdo fazë reduktimi, diferencialin dhe çdo reduktim të skajit të rrotave.
- Raporti aktual: tregoni pikat e tij hyrëse dhe dalëse dhe pozicionin e marshit të aplikueshëm, nëse është e nevojshme.
- Kufijtë e funksionimit: marrin shpejtësinë e lejuar të hyrjes dhe kufijtë e çift rrotullues të vazhdueshëm ose të përkohshëm me kushtet e tyre.
- Inputet e llogaritjes së automjetit: përdorni të dhënat e synuara të rrotullimit të gomave dhe një pikë pune realiste të ngarkesës së motorit.
- Përputhja e instalimit: verifikoni ndërfaqet e montimit dhe të frenave për montimin e zgjedhur të boshtit të pasmë.
te konfirmoni raportin dhe konfigurimin e boshtit me ECOGO, siguroni shpejtësinë e funksionimit të synuar, të dhënat e rrotullimit të gomave, informacionin e motorit dhe detyrën e kërkuar. Këto inpute lejojnë që një raport i propozuar të vlerësohet kundrejt produktit aktual, në vend që të trajtojnë një rezultat matematikor si një specifikim të gatshëm.