วิธีการเลือกวัตต์คอนโทรลเลอร์สำหรับรถสามล้อไฟฟ้า
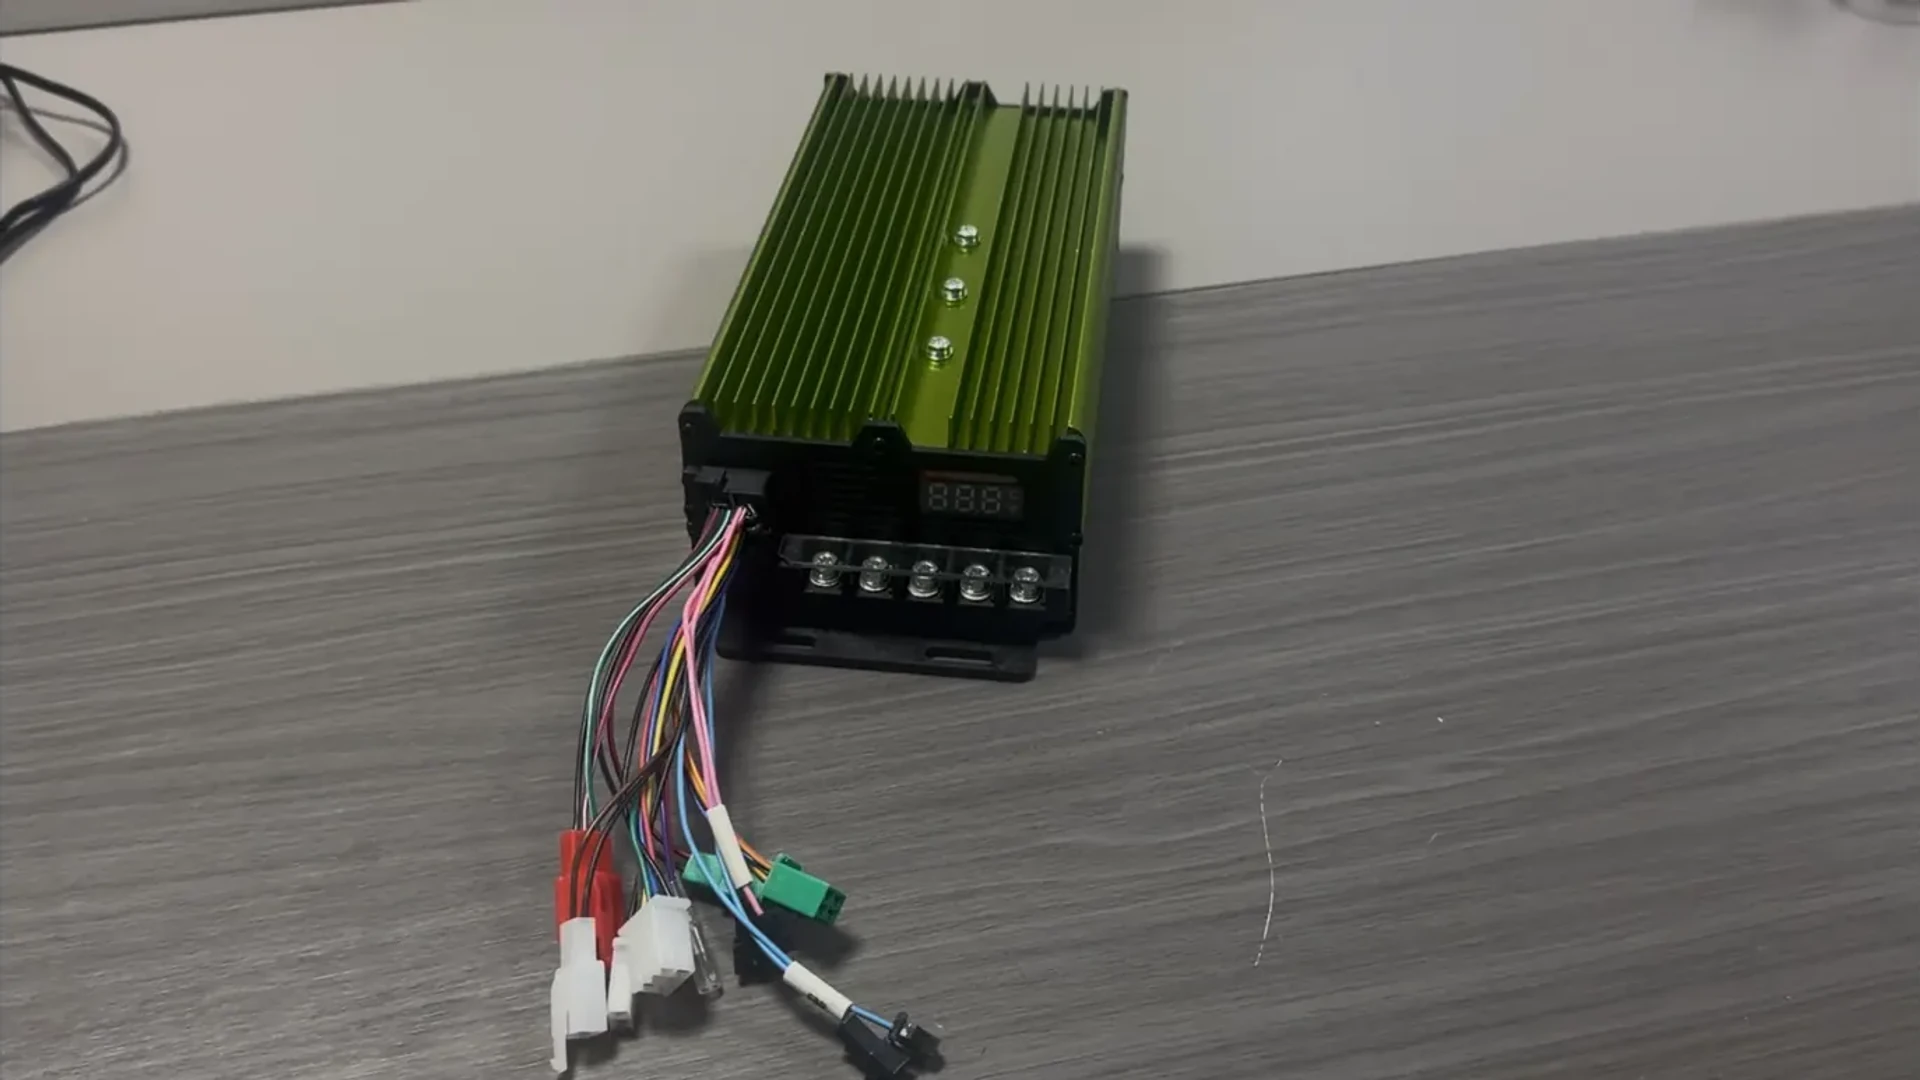
ในการเลือกกำลังไฟของตัวควบคุมสำหรับรถสามล้อไฟฟ้า ให้เริ่มต้นด้วยพิกัดที่ระบุของมอเตอร์และความเข้ากันได้ของมอเตอร์ที่ระบุของผู้ผลิตตัวควบคุม จากนั้นตรวจสอบช่วงแรงดันไฟฟ้าของแบตเตอรี่ ขีดจำกัดกระแสไฟของแบตเตอรี่และมอเตอร์ สภาพการทำงานต่อเนื่อง และอินเทอร์เฟซการควบคุม ป้ายกำลังไฟช่วยระบุผู้สมัคร การตรวจสอบเพิ่มเติมเหล่านี้จะกำหนดว่าผู้สมัครเหมาะสมกับรถหรือไม่
เรื่องนี้มีความสำคัญในการจัดหาตัวควบคุมทดแทนหรือระบุระบบขับเคลื่อนสำหรับรถสามล้อบรรทุกสินค้าหรือรถสามล้อไฟฟ้า ตัวควบคุมสองตัวที่มีป้ายกำลังไฟเดียวกันอาจมีขีดจำกัดกระแส ข้อกำหนดในการทำความเย็น หรือการเชื่อมต่อสัญญาณที่แตกต่างกัน ในทำนองเดียวกัน กำลังไฟฟ้าที่สูงกว่าที่โฆษณาไว้ไม่ได้สร้างความเข้ากันได้กับมอเตอร์ชนิดใดชนิดหนึ่ง
คะแนนวัตต์ของคอนโทรลเลอร์หมายถึงอะไรจริง ๆ แล้ว?
กำลังมอเตอร์พิกัด อินพุตไฟฟ้า และเอาต์พุตเพลา
ค่ากำลังสามค่าสามารถปรากฏในการสนทนาเกี่ยวกับระบบขับเคลื่อน:
- กำลังมอเตอร์ที่ระบุ: อัตรามอเตอร์หรือช่วงความเข้ากันได้ที่ระบุโดยซัพพลายเออร์
- ตัวควบคุมกำลังอินพุต DC: พลังงานไฟฟ้าเข้าสู่ตัวควบคุมจากแบตเตอรี่
- กำลังเพลามอเตอร์: กำลังทางกลที่ส่งมาจากมอเตอร์หลังจากตัวควบคุมและการสูญเสียมอเตอร์
ค่าเหล่านี้อธิบายจุดต่างๆ ในระบบ ควรอ่านช่องผลิตภัณฑ์ที่เรียกว่า "กำลังมอเตอร์พิกัด" เป็นข้อมูลอ้างอิงกำลังมอเตอร์ที่ระบุไว้ เว้นแต่ผู้ผลิตจะให้คำนิยามที่เฉพาะเจาะจงมากขึ้น โดยตัวมันเองไม่ได้สร้างกำลังอินพุตของตัวควบคุมอย่างต่อเนื่องหรือเอาต์พุตของเพลาที่วัดได้ ความแตกต่างระหว่างอินพุตไฟฟ้า กำลังมอเตอร์ไฟฟ้า และการสูญเสียจากการแปลงอธิบายไว้ในเอกสารประกอบตัวควบคุมของ Maxon การสนับสนุนแมกซอน
การอ่านข้อมูลจำเพาะของคอนโทรลเลอร์จริง
รายการตัวควบคุมสองตัวบนเว็บไซต์ ECOGO แสดงให้เห็นว่าเหตุใดชื่อฟิลด์จึงมีความสำคัญ:
| ฟิลด์ที่เผยแพร่ | คอนโทรลเลอร์ 1000–1500W 24-MOSFET | คอนโทรลเลอร์ 36-MOSFET 1500–3000W |
| กำลังมอเตอร์พิกัด | 1,000–1500 วัตต์ | 1500–3000 วัตต์ |
| จำนวน MOSFET | 24 | 36 |
| แรงดันขาออก | 48 โวลต์ / 60 โวลต์ / 72 โวลต์ | 48 โวลต์ / 60 โวลต์ / 72 โวลต์ |
| กระแสไฟขาออก | 50–60 อ | 85–100 อ |
หน้านี้ไม่ได้กำหนดว่า “กระแสไฟเอาท์พุต” หมายถึงกระแสแบตเตอรี่หรือกระแสเฟสของมอเตอร์ หรือว่าเป็นกระแสต่อเนื่องหรือกระแสระยะสั้น การคูณตัวเลขใดตัวเลขหนึ่งด้วยแรงดันไฟฟ้าที่ระบุไว้จะเป็นการกำหนดพิกัดกำลังซึ่งข้อมูลที่เผยแพร่ไม่ได้กำหนดไว้ อีโคโก
สำหรับมอเตอร์ที่มีพิกัด 1500 W ช่วงกำลังของมอเตอร์ทั้งสองที่ระบุไว้จะรวมค่าดังกล่าวด้วย สิ่งนี้จะสร้างรายการสั้นๆ ไม่ใช่การจับคู่ที่สมบูรณ์: คำจำกัดความในปัจจุบัน การกำหนดค่าแรงดันไฟฟ้า ข้อกำหนดในการควบคุมมอเตอร์ และหน้าที่การปฏิบัติงานยังคงเป็นตัวตัดสินความเหมาะสม
จับคู่หน้าต่างแรงดันไฟฟ้าของแบตเตอรี่ก่อนเปรียบเทียบพลังงาน
แรงดันไฟฟ้าของแบตเตอรี่คือป้ายกำกับระบบ แรงดันไฟฟ้าเปลี่ยนแปลงไปตามระดับประจุและโหลดการทำงาน ตัวควบคุมต้องรองรับเงื่อนไขการจ่ายไฟจริง รวมถึงแบตเตอรี่ที่ชาร์จเต็มและแรงดันไฟฟ้าต่ำกว่าที่พบระหว่างการทำงาน คำแนะนำด้านแรงดันไฟฟ้าของ Maxon จะแยกแยะข้อจำกัดการจ่ายไฟด้านบนและด้านล่างอย่างชัดเจน การสนับสนุนแมกซอน
เปรียบเทียบสามรายการ:
- ข้อมูลแบตเตอรี่: แรงดันไฟฟ้าที่กำหนด แรงดันไฟฟ้าที่ชาร์จสูงสุด และแรงดันไฟฟ้าที่คาดหวังภายใต้โหลด
- ข้อมูลตัวควบคุม: ช่วงการทำงานที่อนุญาต พิกัดสูงสุดสัมบูรณ์ และขีดจำกัดการป้องกันแรงดันไฟฟ้าที่กำหนดค่าไว้
- จุดใช้งานมอเตอร์ที่ต้องการ: ความเร็วและแรงบิดที่ชุดขับต้องคงไว้ภายในช่วงการจ่ายนั้น
ค่าสูงสุดสัมบูรณ์คือขีดจำกัด ไม่ใช่เป้าหมายการปฏิบัติงานปกติ แบตเตอรี่และตัวควบคุมที่เข้ากันในนามยังคงต้องมีระยะการทำงานที่เหมาะสมกับรถยนต์
รายการ ECOGO ด้านบนแสดง 48 V, 60 V และ 72 V รายการดังกล่าวเพียงอย่างเดียวไม่ได้ระบุว่าทุกยูนิตที่ส่งมอบรองรับทั้งสามระบบโดยอัตโนมัติ ตรวจสอบเวอร์ชันแรงดันไฟฟ้าหรือการกำหนดค่าที่ให้มาสำหรับคำสั่งซื้อ รวมถึงการตั้งค่าการป้องกัน
แยกกระแสแบตเตอรี่ออกจากกระแสเฟสมอเตอร์
ประมาณกำลังไฟฟ้าเข้าที่การเชื่อมต่อแบตเตอรี่
ในระหว่างการเดินมอเตอร์ กระแสไฟฟ้าด้านแบตเตอรี่จะถูกดึงผ่านการเชื่อมต่อแหล่งจ่ายไฟ DC ของตัวควบคุม ในขณะที่กระแสเฟสของมอเตอร์จะไหลในขดลวด ระยะกำลังไฟฟ้าแบบ PWM จะเปลี่ยนแรงดันไฟฟ้าที่มีประสิทธิภาพที่ใช้กับมอเตอร์ ดังนั้นกระแสไฟที่ฝั่งมอเตอร์จึงสามารถเกินกระแสไฟแบตเตอรี่โดยเฉลี่ยได้โดยไม่ต้องสร้างพลังงานเพิ่มเติม การอ่านจะอธิบายด้านต่างๆ ของการแปลง ความสัมพันธ์ของพวกเขาขึ้นอยู่กับสภาพการทำงานและวิธีการวัดกระแส การสนับสนุนแมกซอน
สำหรับแรงดันและกระแสไฟตรงคงที่โดยประมาณ:
กำลังอินพุตของตัวควบคุม µ แรงดันบัส DC × กระแสแบตเตอรี่
พิจารณาการวัดสมมุติของ 60 V ที่อินพุตตัวควบคุมภายใต้โหลด และ กระแสไฟแบตเตอรี่ 30 A:
60 V × 30 A = 1800 W หรือประมาณ 1.8 kW ของอินพุตไฟฟ้า
นี่ไม่ใช่ทั้งการวัดกำลังของเพลาหรืออัตราต่อเนื่องที่อนุมานจากชื่อผลิตภัณฑ์ หากระบบเดียวกันมีค่ากระแสเฟส 60 A ที่ระบุแยกต่างหาก การคูณ 60 V ด้วยค่านั้นจะไม่สร้างกำลังอินพุตหรือเพลา 3.6 kW
ในกรณีที่แรงดันและกระแสผันผวนอย่างมาก กำลังไฟฟ้าเฉลี่ยที่แม่นยำจำเป็นต้องหาค่าเฉลี่ยผลิตภัณฑ์ที่เกิดขึ้นทันทีในช่วงเวลาเดียวกัน การคูณการอ่านที่ไม่เกี่ยวข้องหรือค่าเฉลี่ยจากสภาวะการทำงานที่แตกต่างกัน อาจทำให้เกิดผลลัพธ์ที่ทำให้เข้าใจผิดได้
เปรียบเทียบขีดจำกัดปัจจุบันบนพื้นฐานเดียวกัน
| ข้อกำหนดปัจจุบัน | มันช่วยประเมินอะไร | จำเป็นต้องมีคำจำกัดความ |
| กระแสไฟข้างแบตเตอรี่ | ความเข้ากันได้กับแบตเตอรี่และระบบจัดการแบตเตอรี่ (BMS) | ขีดจำกัดต่อเนื่อง ขีดจำกัดชั่วคราว และระยะเวลาที่อนุญาต |
| กระแสเฟสของมอเตอร์ | ความเข้ากันได้กับข้อกำหนดทางไฟฟ้าและความร้อนของมอเตอร์ | แบบแผนการวัด ขีดจำกัดต่อเนื่อง และขีดจำกัดชั่วคราว |
ขนาดปัจจุบันและระยะเวลาการดำเนินงานเป็นคำถามที่แยกจากกัน “ค่าพีค” อาจหมายถึงค่าพีคของรูปคลื่นไฟฟ้าหรือพิกัดโอเวอร์โหลดชั่วคราว กระแส RMS เป็นอีกหนึ่งรูปแบบการวัด มันไม่ใช่คำพ้องความหมายสำหรับกระแสต่อเนื่อง
คู่มือ KLS-H ของ Kelly เป็นตัวอย่างของกลุ่มคอนโทรลเลอร์ที่มีการตั้งค่ากระแสแบตเตอรี่และกระแสมอเตอร์แยกกัน สำหรับคำสั่งซื้อ ECOGO ให้รับคำจำกัดความสำหรับรุ่นจริงก่อนใช้ตัวเลขปัจจุบันที่เผยแพร่เพื่อเลือก BMS หรือตัดสินความเข้ากันได้ของมอเตอร์ media.kellycontroller.com
ตรวจสอบการทำงานต่อเนื่อง ระยะเวลาสูงสุด และการทำความเย็น
พิกัดกระแสชั่วคราวจะมีประโยชน์เมื่อทราบระยะเวลาและสภาวะความร้อนที่อนุญาตเท่านั้น ความสามารถต่อเนื่องยังขึ้นอยู่กับการติดตั้งและการจัดการความเย็นที่ระบุด้วย เอกสาร KLS-H ของ Kelly แยกอัตราต่อเนื่องและสูงสุด และระบุข้อกำหนดในการติดตั้งฮีทซิงค์ ซึ่งแสดงให้เห็นว่าเหตุใดเงื่อนไขเหล่านี้จึงสอดคล้องกับตัวเลขปัจจุบัน media.kellycontroller.com
สำหรับรถสามล้อที่ใช้งานได้ ให้เปรียบเทียบกระแสไฟฟ้าที่ต้องการตลอดวงจรการทำงานกับขีดจำกัดที่ระบุไว้ในเอกสาร การเร่งความเร็วสั้นๆ การสตาร์ทด้วยโหลดซ้ำๆ และการไต่ระดับอย่างต่อเนื่องทำให้เกิดความต้องการที่แตกต่างกันในการขับขี่ การเร่งความเร็วหนึ่งครั้งไม่ได้แสดงให้เห็นว่าสามารถรักษาเอาท์พุตเดิมไว้ซ้ำๆ หรือต่อเนื่องได้
การทำงานที่ความเร็วต่ำและแรงบิดสูงสมควรได้รับความสนใจ กำลังของเพลาขึ้นอยู่กับทั้งแรงบิดและความเร็ว ในขณะที่กระแสไฟของมอเตอร์สามารถคงที่ได้มากที่ความเร็วต่ำ ดังนั้นตัวเลขกำลังทางกลที่พอประมาณจึงไม่สร้างภาระทางความร้อนที่ต่ำ คู่มือการเลือกไดรเวอร์มอเตอร์ของ TI ถือว่าแรงดัน กระแสไฟฟ้า การกระจายพลังงาน และสภาวะการทำงาน โดยถือเป็นข้อพิจารณาในการออกแบบที่เชื่อมโยงกัน ti.com
สำหรับผู้สมัครแต่ละคน ให้กำหนด:
- ขีดจำกัดแบตเตอรี่ต่อเนื่องและกระแสเฟสภายใต้สภาวะการทำความเย็นที่ต้องการ
- ขีดจำกัดกระแสไฟชั่วคราว ระยะเวลา และข้อกำหนดในการกู้คืนใดๆ
- สภาวะแวดล้อมและการติดตั้งที่อนุญาต รวมถึงการลดพิกัดความร้อน
- มอเตอร์ ตัวควบคุม และแบตเตอรี่สามารถรองรับการทำงานซ้ำๆ ได้หรือไม่
ตัวควบคุมที่มีอัตราสูงกว่าจะไม่ส่งกำลังให้กับมอเตอร์โดยอัตโนมัติ การตั้งค่าที่ใช้และความต้องการใช้งานก็มีความสำคัญเช่นกัน ในทำนองเดียวกัน ป้ายกำลังไฟสองป้ายเพียงอย่างเดียวไม่สามารถระบุได้ว่าการจับคู่จะร้อนเกินไป การเปรียบเทียบที่เป็นประโยชน์คือระหว่างสภาวะการทำงานที่ต้องการและขีดจำกัดที่บันทึกไว้ของการผสมผสานที่สมบูรณ์
สิ่งที่ MOSFET นับได้—และไม่สามารถ—บอกคุณได้
MOSFET กำลังสลับอุปกรณ์ในช่วงกำลังของคอนโทรลเลอร์ หมายเลขของพวกเขาอธิบายแง่มุมหนึ่งของการออกแบบ แต่ไม่ได้ให้การแปลงสากลจากการนับอุปกรณ์ไปเป็นกำลังวัตต์ของคอนโทรลเลอร์
คำแนะนำของ TI เกี่ยวกับ MOSFET กำลังแบบขนานจะกล่าวถึงปัจจัยต่างๆ เช่น ความต้านทานการนำไฟฟ้า การแบ่งปันกระแสไฟฟ้า เกทไดรฟ์ โครงร่าง และการเชื่อมต่อด้วยความร้อน ตัวแปรเหล่านี้อธิบายว่าทำไมอุปกรณ์ที่นับเพียงอย่างเดียวจึงไม่เพียงพอที่จะกำหนดความสามารถ ประสิทธิภาพ หรือความน่าเชื่อถือในปัจจุบัน อุปกรณ์อื่นๆ อาจเป็นส่วนหนึ่งของการออกแบบที่ทันสมัยกว่า แต่คอนโทรลเลอร์ที่เสร็จสมบูรณ์แล้วยังคงต้องการพิกัดและสภาวะการทำงานของตัวเอง ทีไอ.คอม
แคตตาล็อก ECOGO ให้การเปรียบเทียบที่เป็นประโยชน์ นอกเหนือจากรายการ 1,000–1500 W, 24-MOSFET ข้างต้นแล้ว คอนโทรลเลอร์ 1000–1200W 24-MOSFET รายการ 50–55 A ภายใต้ "กระแสเอาต์พุต" ผลิตภัณฑ์ทั้งสองใช้การนับ MOSFET ร่วมกัน แต่เผยแพร่กำลังมอเตอร์และช่วงกระแสที่แตกต่างกัน ทำให้ต้องอ่านสเปกของแต่ละรุ่น มันไม่ได้กำหนดว่ารุ่นใดมีประสิทธิภาพมากกว่า อีโคโก
ใช้ “24 MOSFET” หรือ “36 MOSFET” เพื่อระบุการกำหนดค่าผลิตภัณฑ์ ใช้ขีดจำกัดกระแส สภาวะการทำความเย็น และความเข้ากันได้ของมอเตอร์ที่กำหนดไว้เพื่อทำการเลือก
เลือกตัวเลือกสุดท้ายสำหรับยานยนต์และยานพาหนะ
ยืนยันประเภทการควบคุม ผลตอบรับ และความเข้ากันได้ของสัญญาณ
ความจุไฟฟ้าเป็นเพียงส่วนหนึ่งของการจับคู่ตัวควบคุมรถสามล้อไฟฟ้า ตัวควบคุมต้องรองรับประเภทมอเตอร์และวิธีการควบคุมการทำงานของมอเตอร์ด้วย สำหรับตัวควบคุม BLDC สำหรับรถสามล้อไฟฟ้า ข้อกำหนดการป้อนกลับจะขึ้นอยู่กับการออกแบบ: การจัดเรียงเซ็นเซอร์ฮอลล์และการจัดเรียงแบบไร้เซ็นเซอร์ไม่สามารถใช้แทนกันได้โดยอัตโนมัติ คู่มือการเลือกของ TI แยกความแตกต่างระหว่างวิธีการควบคุมและการตอบสนองตำแหน่ง ti.com
ตรวจสอบสัญญาณป้อนกลับที่จำเป็น ฟังก์ชันพินขั้วต่อ อินพุตปีกผีเสื้อ การเบรกและตรรกะถอยหลัง และการสื่อสารที่จำเป็น โครงสร้างขั้วต่อที่คล้ายกันไม่ใช่หลักฐานของการกำหนดพินเดียวกัน การตรวจสอบเหล่านี้ป้องกันไม่ให้มีการเปลี่ยนทดแทนที่เป็นไปได้ทางกายภาพเหมือนกับการเปลี่ยนที่เข้ากันได้ทางไฟฟ้า
ใช้ลำดับการเลือกที่สมบูรณ์
เมื่อเปรียบเทียบ ตัวควบคุมรถสามล้อไฟฟ้าให้ใช้ช่องวัตต์เพื่อเริ่มกระบวนการ จากนั้นแก้ไขการตัดสินใจแต่ละรายการตามลำดับ:
- ระบุมอเตอร์และหน้าที่ของมัน บันทึกพิกัดมอเตอร์ ประเภทการควบคุม และสภาวะการทำงานของความเร็ว-แรงบิดที่ต้องการ
- แสดงรายการช่วงกำลังของมอเตอร์ที่ระบุไว้ กำหนดความหมายของซัพพลายเออร์ตัวควบคุมจากฟิลด์กำลังไฟของตน
- จับคู่หน้าต่างแรงดันไฟฟ้า ตรวจสอบแรงดันไฟฟ้าของแบตเตอรี่ตามจริงกับการกำหนดค่าตัวควบคุมที่จัดส่ง
- จับคู่ขีดจำกัดปัจจุบันทั้งสอง เปรียบเทียบขีดจำกัดด้านแบตเตอรี่กับแบตเตอรี่/BMS และขีดจำกัดกระแสเฟสกับมอเตอร์ โดยใช้คำจำกัดความที่สอดคล้องกัน
- ตรวจสอบการดำเนินงานที่ยั่งยืน ประเมินระยะเวลาสูงสุด การโหลดซ้ำๆ และการทำให้เย็นลงพร้อมกัน
- ยืนยันอินเทอร์เฟซและการตั้งค่า อนุมัติการกำหนดค่าเฉพาะที่จะถูกส่ง
สำหรับการซื้อ ECOGO ยืนยันข้อกำหนดของคอนโทรลเลอร์ กับมอเตอร์ แบตเตอรี่ และหน้าที่ที่ตั้งใจไว้ ตัวเลือกกำลังไฟที่เหมาะสมคือรุ่นที่มีเอกสารความเข้ากันได้และขีดจำกัดการทำงานที่พอดีกับชุดค่าผสมดังกล่าว