Cách tính tỷ số truyền trục sau xe ba bánh điện
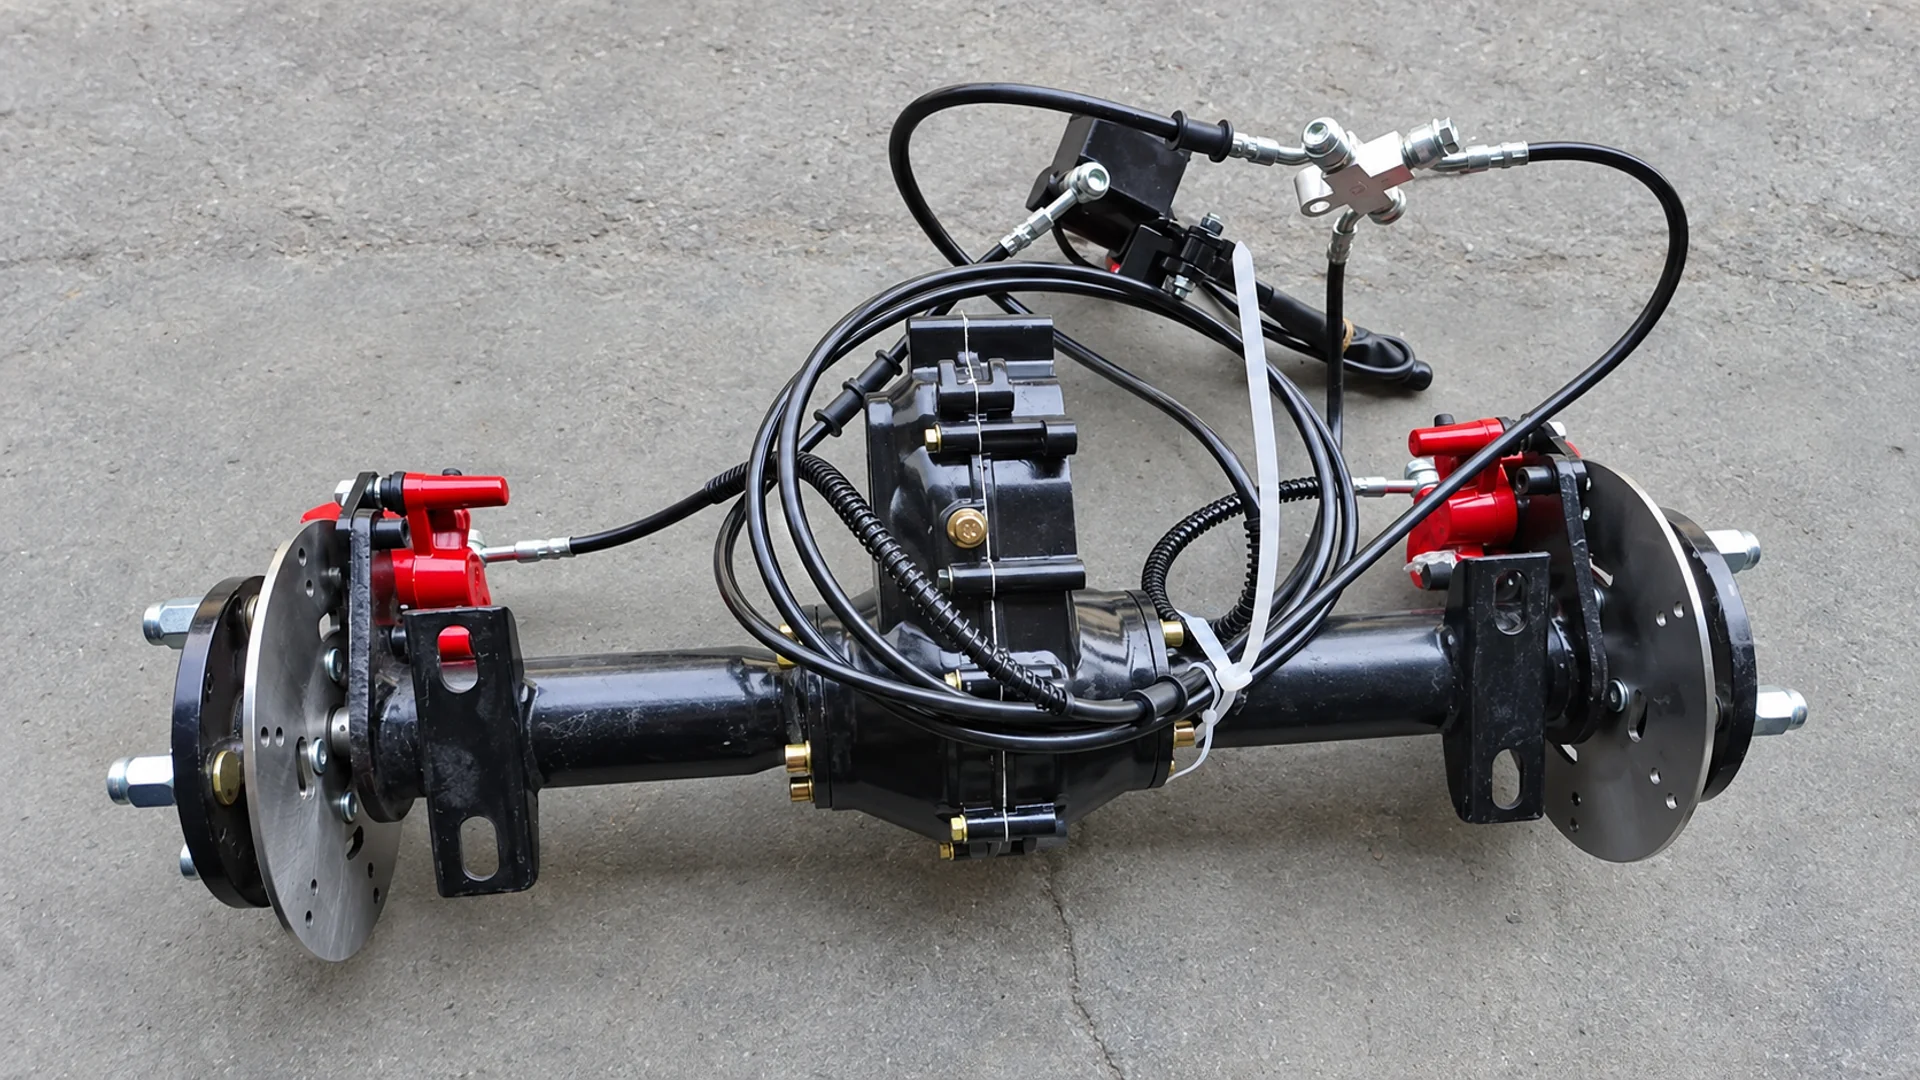
Tính tỷ số truyền trục sau của xe ba bánh điện bằng cách chia tốc độ của trục đầu vào xác định cho tốc độ đầu ra xác định. Đối với cặp bánh răng đơn giản, chia số răng của bánh răng dẫn động cho số răng của bánh răng dẫn động. Khi có một số giai đoạn giảm tốc nằm giữa động cơ và các bánh xe, hãy nhân tỷ số của chúng để thu được mức giảm tổng cộng.
Để biến tỷ lệ đó thành tốc độ của xe, bạn cũng cần có vòng tua máy cơ học của động cơ và chu vi lăn hiệu quả của lốp. Phương pháp dưới đây áp dụng cho hệ thống truyền động trong đó động cơ dẫn động các bánh sau thông qua hộp số giảm tốc và trục. Người ta không cho rằng mọi xe ba bánh chạy điện đều sử dụng cách sắp xếp này.
Xác định tỷ số truyền nào bạn đang tính
Tỷ lệ giảm so sánh hai điểm được đặt tên trong hệ thống truyền động. Sử dụng cường độ tốc độ quay:
Tỷ lệ giảm, i = vòng/phút đầu vào /vòng/phút đầu ra
Do đó, tỷ lệ giảm 10:1 có nghĩa là đầu vào thực hiện mười vòng quay cho mỗi vòng quay đầu ra. Ở một tốc độ đầu vào nhất định, mức giảm số lớn hơn sẽ tạo ra tốc độ đầu ra thấp hơn. Mối quan hệ đầu vào-đầu ra này được mô tả trong ghi chú kỹ thuật về thiết bị của maxon. maxongroup.com
Thuật ngữ “tỷ lệ trục sau” có thể ám chỉ sự giảm bớt trong cụm trục. Nó có thể loại trừ hộp số ngược dòng riêng biệt hoặc hộp số giảm tốc ở các bánh xe. Để tính toán tốc độ xe, đại lượng liên quan là Tỷ lệ giảm tổng động cơ trên bánh xe.
| Mô tả tỷ lệ | Ranh giới bắt buộc |
| Tỷ lệ một giai đoạn | Đầu vào và đầu ra của một giai đoạn giảm thiểu được xác định |
| Tỷ số hộp số | Đầu vào và đầu ra hộp số ở vị trí bánh răng được chỉ định |
| Tỷ lệ trục sau | Điểm đầu vào và đầu ra trục được chỉ định của nhà cung cấp |
| Tổng tỷ lệ giảm | Trục động cơ tới các bánh xe được dẫn động, bao gồm mọi cơ cấu giảm tốc xen kẽ |
Hộp số giảm tốc độ thông qua cách bố trí bánh răng. Bộ vi sai cho phép các bánh dẫn động quay với tốc độ khác nhau. Những chức năng đó có thể được kết hợp trong một tổ hợp, nhưng các thuật ngữ không xác định được mối quan hệ cơ học giống nhau. Thiết lập đường truyền thực tế trước khi chọn số để tính toán.
Tính tỷ lệ từ bánh răng hoặc tốc độ trục
Sử dụng răng truyền động và bánh răng truyền động đã được xác nhận
Đối với một cặp bánh răng ăn khớp đơn giản:
i = răng bánh răng dẫn động → răng bánh răng dẫn động
Xét một bánh răng dẫn động 20 răng giả định ăn khớp với một bánh răng dẫn động 60 răng:
i = 60 20 = 3:1
Bánh răng chủ động quay ba lần trong một vòng quay của bánh răng bị dẫn động. Dana/Spicer sử dụng mối quan hệ số lượng răng truyền động với truyền động tương ứng trong tính toán tỷ lệ vòng và bánh răng. gia vị.com
Số lượng răng phải thuộc về cặp bánh răng đã được xác nhận. Số lượng răng trong mô tả nửa trục có thể đề cập đến các chốt được sử dụng cho kết nối cơ học. Nó không thiết lập tỷ lệ giảm với một phần được liệt kê riêng. Sự sắp xếp hành tinh cũng đòi hỏi mối quan hệ động học chính xác của chúng; chia hai số răng thuận tiện là không đủ.
Phương pháp tỷ lệ tốc độ cho kết quả tương tự khi đầu vào và đầu ra được xác định chính xác: 3000 vòng/phút ở đầu vào và 1000 vòng/phút ở đầu ra tạo ra tỷ lệ 3:1. Cả hai giá trị phải mô tả cùng điều kiện hoạt động và đường truyền.
Nhân các giai đoạn giảm liên tiếp
Nếu giai đoạn 3:1 giả định được theo sau bởi mức giảm 4:1 riêng biệt thì tổng tỷ lệ là:
i_total = 3 × 4 = 12:1
Ở tốc độ động cơ 3000 vòng/phút, giai đoạn đầu giảm tốc độ xuống 1000 vòng/phút và giai đoạn thứ hai giảm xuống 250 vòng/phút. Nhân các tỷ số cho cả hai giai đoạn. Chỉ sử dụng giai đoạn đầu tiên sẽ đưa ra dự đoán sai về tốc độ bánh xe.
Tính toán tốc độ bánh xe khác nhau
Đối với bộ vi sai mở đối xứng lý tưởng, với tốc độ trục trái và phải biểu thị theo một hướng chung:
Vòng/phút mang = (vòng/phút trục trái + vòng/phút trục phải) 2
Mối quan hệ tốc độ trung bình này xuất phát từ các ràng buộc cơ bản trong mô hình vi phân của MathWorks. Không có bộ giảm tốc bổ sung ở đầu bánh xe, cả hai bánh đều quay ở tốc độ 250 vòng/phút tương ứng với tốc độ vận chuyển là 250 vòng/phút. Nếu tốc độ của hai bánh xe khác nhau thì riêng một bánh xe không đại diện cho mức trung bình đó. MATLAB
Do đó, tốc độ bánh xe quay tự do tùy ý không thể được coi là tốc độ đầu ra của trục khi tính tỷ số. Chỉ áp dụng mối quan hệ này sau khi loại vi sai và các điểm đo đã được thiết lập.
Chuyển đổi RPM của động cơ và chu vi lốp thành tốc độ trên đường
Tính tốc độ bánh xe và tốc độ lý thuyết của xe
Để di chuyển theo đường thẳng với cả hai bánh dẫn động ở cùng tốc độ, không bị trượt lốp và bao gồm mọi giai đoạn giảm tốc:
Số vòng quay của bánh xe = số vòng quay của động cơ `tỷ số giảm tổng cộng
Mỗi vòng quay của bánh xe sẽ thúc đẩy chiếc xe bằng chu vi lăn hiệu quả của nó. Việc chuyển đổi mét trên phút thành kilômét trên giờ mang lại:
Tốc độ lý thuyết (km/h) = vòng tua động cơ × C × 60 ÷ (1000 × i_total)
Đây, C là chu vi lăn lốp hiệu quả tính bằng mét trên mỗi vòng quay và i_total là tỷ số giảm từ động cơ đến bánh xe. Sử dụng vòng tua động cơ cơ học. Vòng/phút điện của màn hình bộ điều khiển yêu cầu chuyển đổi cụ thể cho động cơ thích hợp trước khi có thể sử dụng nó trong công thức này.
Công cụ tính toán hộp số của Dana/Spicer cũng liên hệ tương tự với tốc độ trục, tỷ số truyền và kích thước lốp, đồng thời phân biệt tính toán toán học với tính phù hợp của ứng dụng xe. Bộ phận gia vị
Đối với một ví dụ hoạt động, giả sử:
- Tốc độ vận hành động cơ: 3000 vòng/phút.
- Chu vi lăn hiệu quả: 1,50 m mỗi vòng quay.
- Tổng mức giảm: 10:1.
Việc tính toán là:
Tốc độ bánh xe = 3000 10 = 300 vòng/phút
Vận tốc xe = 300 × 1,50 × 60 1000 = 27 km/h, xấp xỉ 16,8 dặm/giờ.
Sử dụng cùng tốc độ động cơ và lốp xe với mức giảm tổng cộng 12:1 sẽ mang lại 250 vòng/phút bánh xe và 22,5 km/giờ, xấp xỉ 14,0 dặm/giờ. Đây là những đầu vào và kết quả tính toán giả định, không phải thông số kỹ thuật cho sản phẩm ECOGO.
| Tổng mức giảm giả định | Tốc độ bánh xe ở tốc độ động cơ 3000 vòng/phút | Vận tốc đường lý thuyết với C = 1,50 m |
| 10:01 | 300 vòng/phút | 27,0 km/giờ / 16,8 dặm/giờ |
| 12:01 | 250 vòng/phút | 22,5 km/giờ / 14,0 dặm/giờ |
Đối với một bánh xe tròn lý tưởng, chu vi có thể xấp xỉ bằng đường kính π ×. Trong tính toán xe thực tế, hãy sử dụng chu vi lăn hiệu quả hoặc dữ liệu số vòng quay trên mỗi quãng đường áp dụng của nhà cung cấp lốp xe. Đường kính vành bánh xe không phải là đường kính lăn của lốp và chỉ ký hiệu lốp danh nghĩa có thể không cung cấp chu vi yêu cầu.
Làm việc lùi lại so với tốc độ mục tiêu
Sắp xếp lại phương trình tương tự sẽ cho ra tỷ lệ tổng ứng cử viên:
i_total = vòng tua động cơ × C × 60 ÷ (1000 × tốc độ mục tiêu tính bằng km/h)
Với cùng tốc độ giả định 3000 vòng/phút và chu vi 1,50 m, mục tiêu 25 km/h mang lại:
i_total = 3000 × 1,50 × 60 `(1000 × 25) = 10,8:1
Đây là một ứng cử viên có tính toán. Nó không chứng minh rằng có sẵn bộ lắp ráp 10,8: 1, động cơ có thể duy trì tốc độ 3000 vòng/phút dưới tải yêu cầu hay xe sẽ đạt được tốc độ đó.
Hiệu suất truyền không được nhân vào phương trình tốc độ tỷ lệ cố định này. Nó ảnh hưởng đến công suất cần thiết và mô-men xoắn có sẵn. Nếu tổn thất khiến động cơ không thể duy trì tốc độ vòng/phút giả định, hãy sử dụng vòng/phút có thể đạt được để tính toán lại tốc độ trên đường.
Kiểm tra mô-men xoắn và giới hạn vận hành trước khi chọn tỷ lệ
Tính toán tổng mô-men xoắn trên cơ sở nhất quán
Để lái xe ổn định, với cả hai công suất đầu ra của trục ở cùng một tốc độ và không giảm thêm giữa các công suất đầu ra đó và các bánh xe, tỷ số tổng giữa động cơ và bánh xe có thể được sử dụng để tính toán mô-men xoắn sau:
Tổng mô-men xoắn đầu ra của trục ≈ mô-men xoắn động cơ × i_total × hiệu suất truyền tổng thể
Mối quan hệ giảm thiểu và hiệu suất được đưa ra trong ghi chú về thiết bị của maxon. Ở đây, “mômen đầu ra tổng cộng của trục” có nghĩa là mômen tổng hợp ở hai đầu ra được dẫn động. Điều đó không có nghĩa là mỗi bánh xe đều nhận được toàn bộ giá trị đó. maxongroup.com
Mở rộng ví dụ giả thuyết trước đó bằng cách giả sử Mô-men xoắn động cơ 5 N·m tại 3000 vòng/phút và Hiệu suất truyền tổng thể 0,90 cho cả hai tỷ lệ:
| Tổng mức giảm giả định | Mô-men xoắn đầu ra trục kết hợp | Tốc độ đường lý thuyết từ ví dụ trước |
| 10:01 | 5 × 10 × 0,90 = 45 N·m | 27,0 km/giờ |
| 12:01 | 5 × 12 × 0,90 = 54 N·m | 22,5 km/giờ |
Mức giảm lớn hơn tạo ra nhiều mô-men xoắn đầu ra hơn ở tốc độ đầu ra thấp hơn cho cùng một điểm vận hành động cơ. Nó không tạo thêm sức mạnh. Hiệu suất giả định 90% chỉ là đầu vào cho ví dụ này; hiệu quả thực tế phải đến từ dữ liệu hoặc phép đo có thể áp dụng được.
Tách tính toán khỏi hiệu suất của xe
Mô-men xoắn đầu ra được tính toán không phải là mức mô-men xoắn cho phép của trục. Các giới hạn về bánh răng, trục và lắp ráp vẫn được áp dụng. Tương tự, mô-men xoắn của trục không phải là mức tải trọng: lực tác dụng lên mặt đất cũng phụ thuộc vào kích thước lốp và độ bám dính sẵn có, trong khi xe phải vượt qua lực cản khi vận hành.
Trước khi chọn tỷ lệ, hãy kiểm tra xem động cơ có thể duy trì tốc độ và mô-men xoắn cần thiết với điện áp pin, giới hạn bộ điều khiển và điều kiện nhiệt được đề xuất hay không. Việc thay thế dữ liệu tốc độ động cơ có tải bằng giá trị vòng/phút không tải có thể phóng đại tốc độ đường có thể đạt được.
Do đó, tỷ số truyền tùy chỉnh cho trục vi sai ba bánh điện phải được đánh giá theo điểm vận hành xác định. Tính toán tỷ số thiết lập mối quan hệ giữa tốc độ và mô men xoắn; họ không thiết lập độc lập tải trọng, khả năng leo đồi hoặc phạm vi.
Xác nhận tỷ lệ thực tế và cấu hình trục trước khi đặt hàng
ECOGO trục sau và phạm vi truyền động bao gồm một lắp ráp hộp số ba bánh điện và một phanh đĩa tích hợp cầu sau. Danh sách công khai của họ không cung cấp tỷ lệ thực tế và xếp hạng hoạt động hoàn chỉnh cho các tính toán trên. Một tỷ lệ phải được xác nhận cho tổ hợp cụ thể đang được xem xét. sinh thái
Để so sánh kỹ thuật hữu ích, hãy lấy:
- Đường dẫn lắp ráp và truyền tải chính xác: xác định đầu vào của động cơ, từng giai đoạn giảm tốc, bộ vi sai và bất kỳ sự giảm tốc nào ở đầu bánh xe.
- Tỷ lệ thực tế: nêu rõ các điểm đầu vào và đầu ra của nó cũng như vị trí bánh răng áp dụng, nếu có liên quan.
- Các giới hạn hoạt động: đạt được tốc độ đầu vào cho phép và giới hạn mô-men xoắn liên tục hoặc tạm thời với các điều kiện của chúng.
- Đầu vào tính toán xe: sử dụng dữ liệu lăn của lốp dự định và điểm vận hành động cơ có tải thực tế.
- Trận đấu cài đặt: xác minh các giao diện lắp và phanh của cụm trục sau đã chọn.
Đến xác nhận tỷ lệ trục và cấu hình với ECOGO, cung cấp tốc độ vận hành mục tiêu, dữ liệu lăn lốp, thông tin động cơ và nhiệm vụ cần thiết. Những đầu vào này cho phép đánh giá tỷ lệ đề xuất dựa trên sản phẩm thực tế, thay vì xử lý kết quả toán học như một thông số kỹ thuật làm sẵn.