如何选择电动三轮车控制器功率
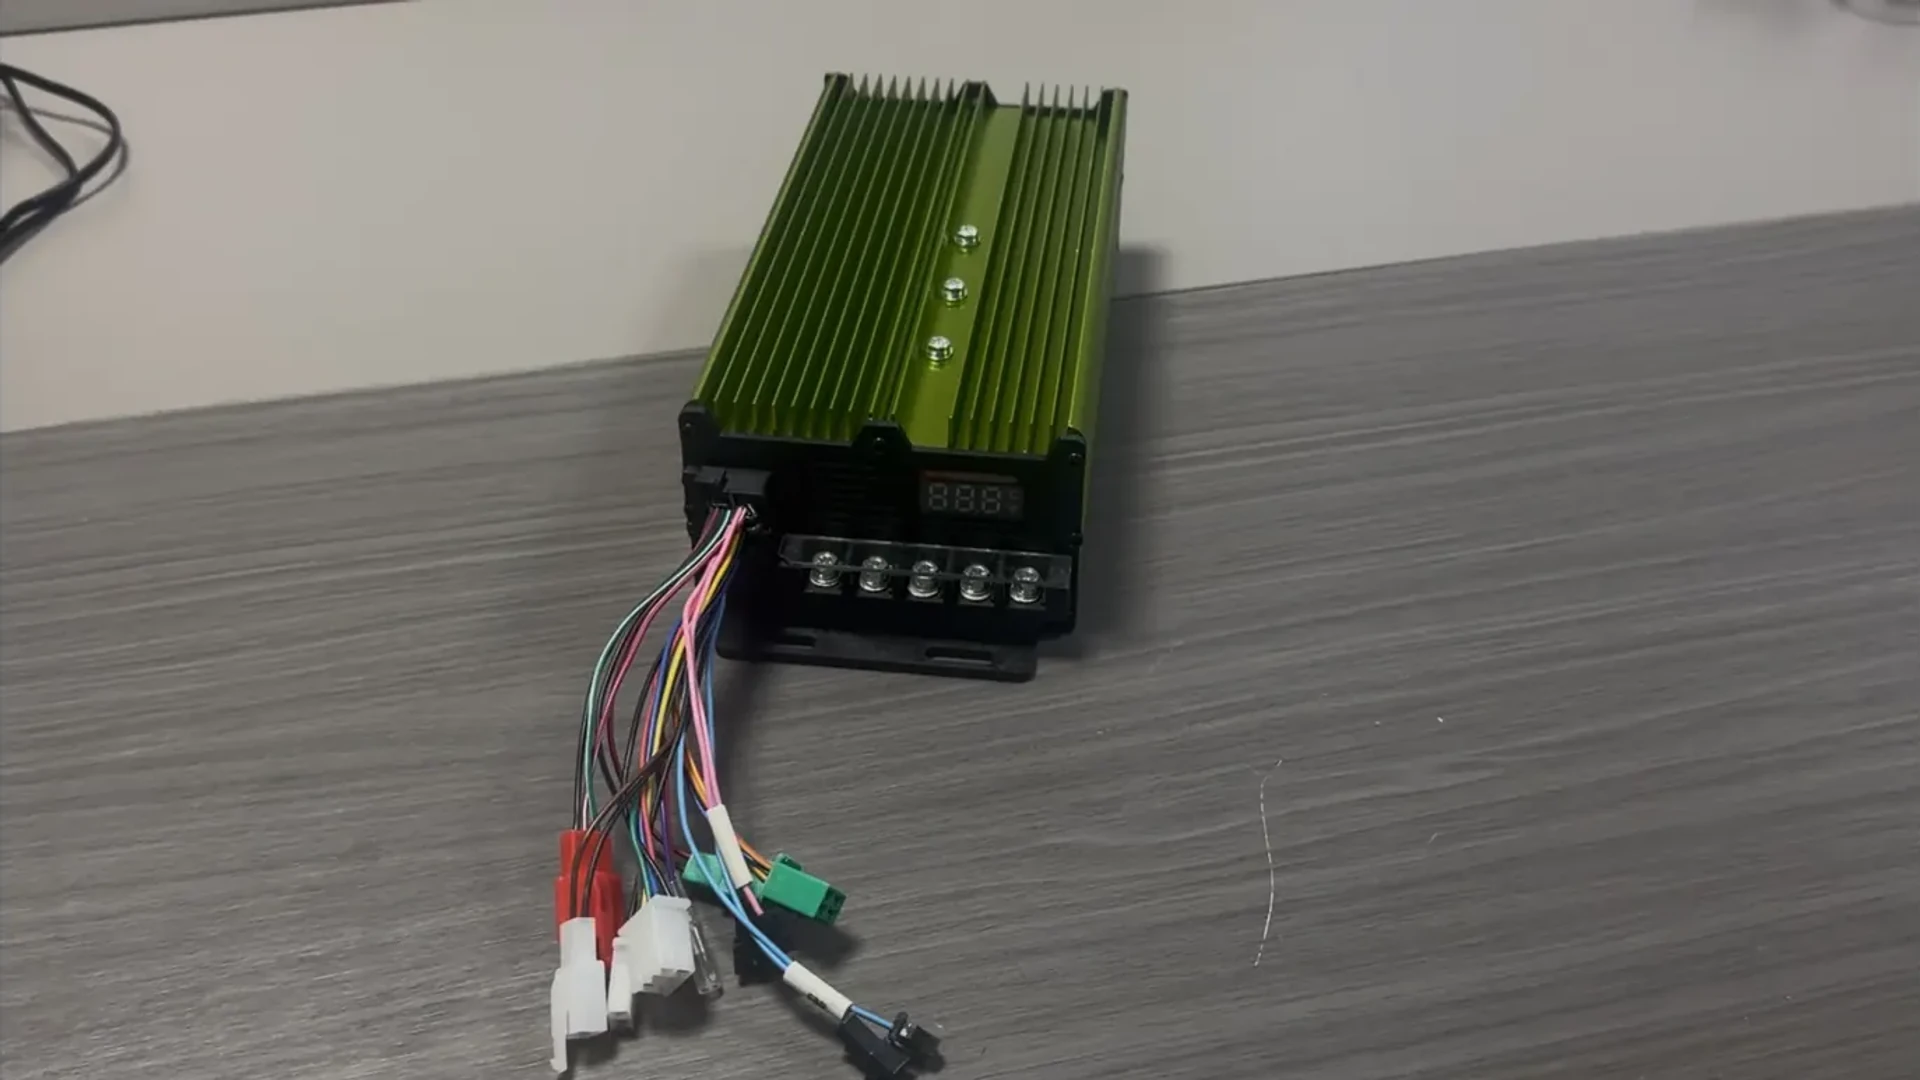
要选择电动三轮车的控制器瓦数,请从电机的记录额定值和控制器制造商规定的电机兼容性开始。然后检查电池电压范围、电池和电机电流限制、连续工作条件和控制接口。瓦数标签有助于识别候选人;这些额外的检查可以确定候选人是否适合该车辆。
在采购替换控制器或指定货运三轮车或电动人力车的传动系统时,这一点很重要。具有相同功率标签的两个控制器可能具有不同的电流限制、冷却要求或信号连接。同样,更高的广告瓦数并不能与特定电机建立兼容性。
控制器的额定功率实际上意味着什么?
额定电机功率、电输入和轴输出
动力传动系统讨论中可以出现三个功率值:
- 列出电机功率: 供应商确定的电机额定值或兼容性范围。
- 控制器直流输入电源: 电力从电池进入控制器。
- 电机轴功率: 在控制器和电机损耗之后由电机传递的机械功率。
这些值描述了系统中的不同点。除非制造商提供了更具体的定义,否则称为“额定电机功率”的产品字段应理解为规定的电机功率参考。它本身不会建立连续的控制器输入功率或测量的轴输出。 maxon 控制器文档中解释了电气输入、电机功率和转换损耗之间的区别。 maxon 支持
读取实际控制器规格
ECOGO 网站上的两个控制器列表说明了字段名称的重要性:
| 发表领域 | 1000–1500W 24-MOSFET 控制器 | 1500–3000W 36-MOSFET 控制器 |
| 电机额定功率 | 1000–1500 瓦 | 1500–3000 瓦 |
| MOSFET 数量 | 24 | 36 |
| 输出电压 | 48V/60V/72V | 48V/60V/72V |
| 输出电流 | 50–60 A | 85–100 A |
这些页面没有定义“输出电流”是指电池电流还是电机相电流,或者是连续电流还是短时电流。因此,将这些数字之一乘以列出的电压将指定已发布信息未确定的额定功率。 埃科戈
对于额定功率为 1500 W 的电机,列出的两个电机功率范围均包含该数字。这会创建一个候选列表,而不是完整的匹配:电流定义、电压配置、电机控制要求和操作任务仍然决定适用性。
在比较功率之前匹配电池电压窗口
电池的标称电压是系统标签。其电压随充电水平和工作负载而变化。控制器必须适应实际供电条件,包括充满电的电池和运行期间遇到的较低电压。 maxon 的电压指导明确区分了这些上限和下限电源限制。 maxon 支持
比较三项:
- 电池数据: 标称电压、最大充电电压和负载下的预期电压。
- 控制器数据: 允许的工作范围、绝对最大额定值和配置的电压保护限制。
- 所需的电机工作点: 驱动器必须在该供电范围内维持的速度和扭矩。
绝对最大值是一个限制,而不是正常的操作目标。名义上匹配的电池和控制器仍然需要适合车辆的工作范围。
上面的 ECOGO 列表显示了 48 V、60 V 和 72 V。仅该列表并不能证明每个交付的设备都自动支持所有三个系统。确认订单提供的电压版本或配置,包括其保护设置。
将电池电流与电机相电流分开
估计电池连接处的输入功率
在电机驱动期间,电池侧电流通过控制器的直流电源连接汲取,而电机相电流在绕组中流动。 PWM 功率级改变施加到电机的有效电压。因此,电机侧电流可以超过平均电池电流,而无需产生额外功率;这些读数描述了转换的不同方面。它们的关系取决于工作条件以及电流的测量方式。 maxon 支持
对于近似稳定的直流电压和电流:
控制器输入功率≈直流母线电压×电池电流
考虑一个假设的测量 负载下控制器输入电压为 60 V 和 30 A 电池电流:
60 V × 30 A = 1800 W,或约 1.8 kW 的电力输入。
这既不是轴功率的测量值,也不是从产品名称推断出的连续额定值。如果同一系统具有单独指定的 60 A 相电流值,则将该值乘以 60 V 不会得出 3.6 kW 的输入或轴功率。
在电压和电流大幅波动的情况下,准确的平均功率需要对同一时期内的瞬时乘积进行平均。将不相关的读数或不同操作条件的平均值相乘可能会产生误导性的结果。
在相同基础上比较电流限制
| 目前规格 | 它有助于评估什么 | 需要定义 |
| 电池侧电流 | 与电池和电池管理系统 (BMS) 的兼容性 | 连续限制、临时限制和允许期限 |
| 电机相电流 | 与电机的电气和热要求的兼容性 | 测量约定、连续限值和临时限值 |
电流大小和运行持续时间是不同的问题。 “峰值”可以指电波形的峰值或临时过载额定值。 RMS 电流是另一种测量惯例;它不是连续电流的同义词。
Kelly 的 KLS-H 手册提供了具有独立电池电流和电机电流设置的控制器系列的示例。对于 ECOGO 订单,请先获取实际模型的定义,然后再使用其发布的当前数据来选择 BMS 或判断电机兼容性。 media.kellycontroller.com
检查连续工作、峰值持续时间和冷却
仅当其允许的持续时间和热条件已知时,临时电流额定值才变得有用。连续能力还取决于指定的安装和冷却布置。 Kelly 的 KLS-H 文档将连续额定值和峰值额定值分开,并给出了散热器安装要求,说明了为什么这些条件与当前数据相符。 media.kellycontroller.com
对于工作三轮车,将工作周期内所需的电流与记录的限值进行比较。短暂的加速、重复的负载启动和持续的爬升对驱动器提出了不同的要求。完成一次加速并不表明可以重复或连续地保持相同的输出。
低速、大扭矩运行值得关注。轴功率取决于扭矩和速度,而电机电流在低速时仍可保持很大。因此,适度的机械功率并不能降低热负荷。 TI 的电机驱动器选择指南将电压、电流、功耗和工作条件视为相关的设计考虑因素。 ti.com
对于每个候选人,建立:
- 预期冷却条件下的连续电池和相电流限制。
- 临时电流限制、持续时间和任何恢复要求。
- 允许的环境和安装条件,包括任何热降额。
- 电机、控制器、电池能否支持相同的重复工作。
额定值较高的控制器不会自动向电机提供更多功率:应用的设置和操作需求也很重要。同样,仅两个瓦数标签并不能确定配对是否会过热。有用的比较是在所需的操作条件和完整组合的记录限制之间进行的。
MOSFET 计数可以告诉您什么,不能告诉您什么
MOSFET 是控制器功率级中的开关器件。它们的数字描述了设计的一个方面,但它不提供从设备数量到控制器瓦数的通用转换。
TI 关于并联功率 MOSFET 的指南讨论了传导电阻、均流、栅极驱动、布局和热耦合等因素。这些变量解释了为什么仅凭器件数量不足以确定当前的能力、效率或可靠性。更多设备可能是更高电流设计的一部分,但成品控制器仍然需要其自己的额定值和工作条件。 TI.com
ECOGO 目录提供了有用的比较。除了上面列出的 1000–1500 W、24-MOSFET 之外, 1000–1200W 24-MOSFET 控制器 “输出电流”下列出了 50–55 A。这两种产品共享 MOSFET 数量,但公布了不同的电机功率和电流范围。这就需要阅读每个型号的规格;它没有确定哪种模型更有效。 埃科戈
使用“24 MOSFET”或“36 MOSFET”来标识产品配置。使用定义的电流限制、冷却条件和电机兼容性来进行选择。
对机动车辆做出最终选择
确认控制类型、反馈和信号兼容性
电气容量只是电动三轮车控制器选配的一部分。控制器还必须支持电机类型及其操作控制方式。对于电动三轮车的 BLDC 控制器,反馈要求取决于设计:霍尔传感器布置和无传感器布置不能自动互换。 TI 的选择指南区分了控制方法和位置反馈方法。 ti.com
检查所需的反馈信号、连接器引脚功能、油门输入、制动和反向逻辑以及任何所需的通信。类似的连接器外壳并不能证明具有相同的引脚分配。这些检查可防止物理上合理的替代品被视为电气兼容的替代品。
应用完整的选择序列
比较时 电动三轮车控制器,使用瓦数字段开始该过程,然后按顺序解决每个决策:
- 识别电机及其职责。 记录电机额定值、控制类型和所需的速度-扭矩操作条件。
- 列出指定的电机功率范围。 确定控制器供应商的瓦数字段的含义。
- 匹配电压窗口。 根据交付的控制器配置检查实际电池电压。
- 匹配两个电流限制。 使用一致的定义,将电池侧限制与电池/BMS 以及相电流限制与电机进行比较。
- 验证持续运行。 评估峰值持续时间、重复加载和冷却。
- 确认接口和设置。 批准将交付的具体配置。
对于 ECOGO 购买, 确认控制器规格 针对电机、电池和预期任务。合适的瓦数选择是其记录的兼容性和操作限制适合该组合的型号。