電動三輪車のコントローラーのワット数の選び方
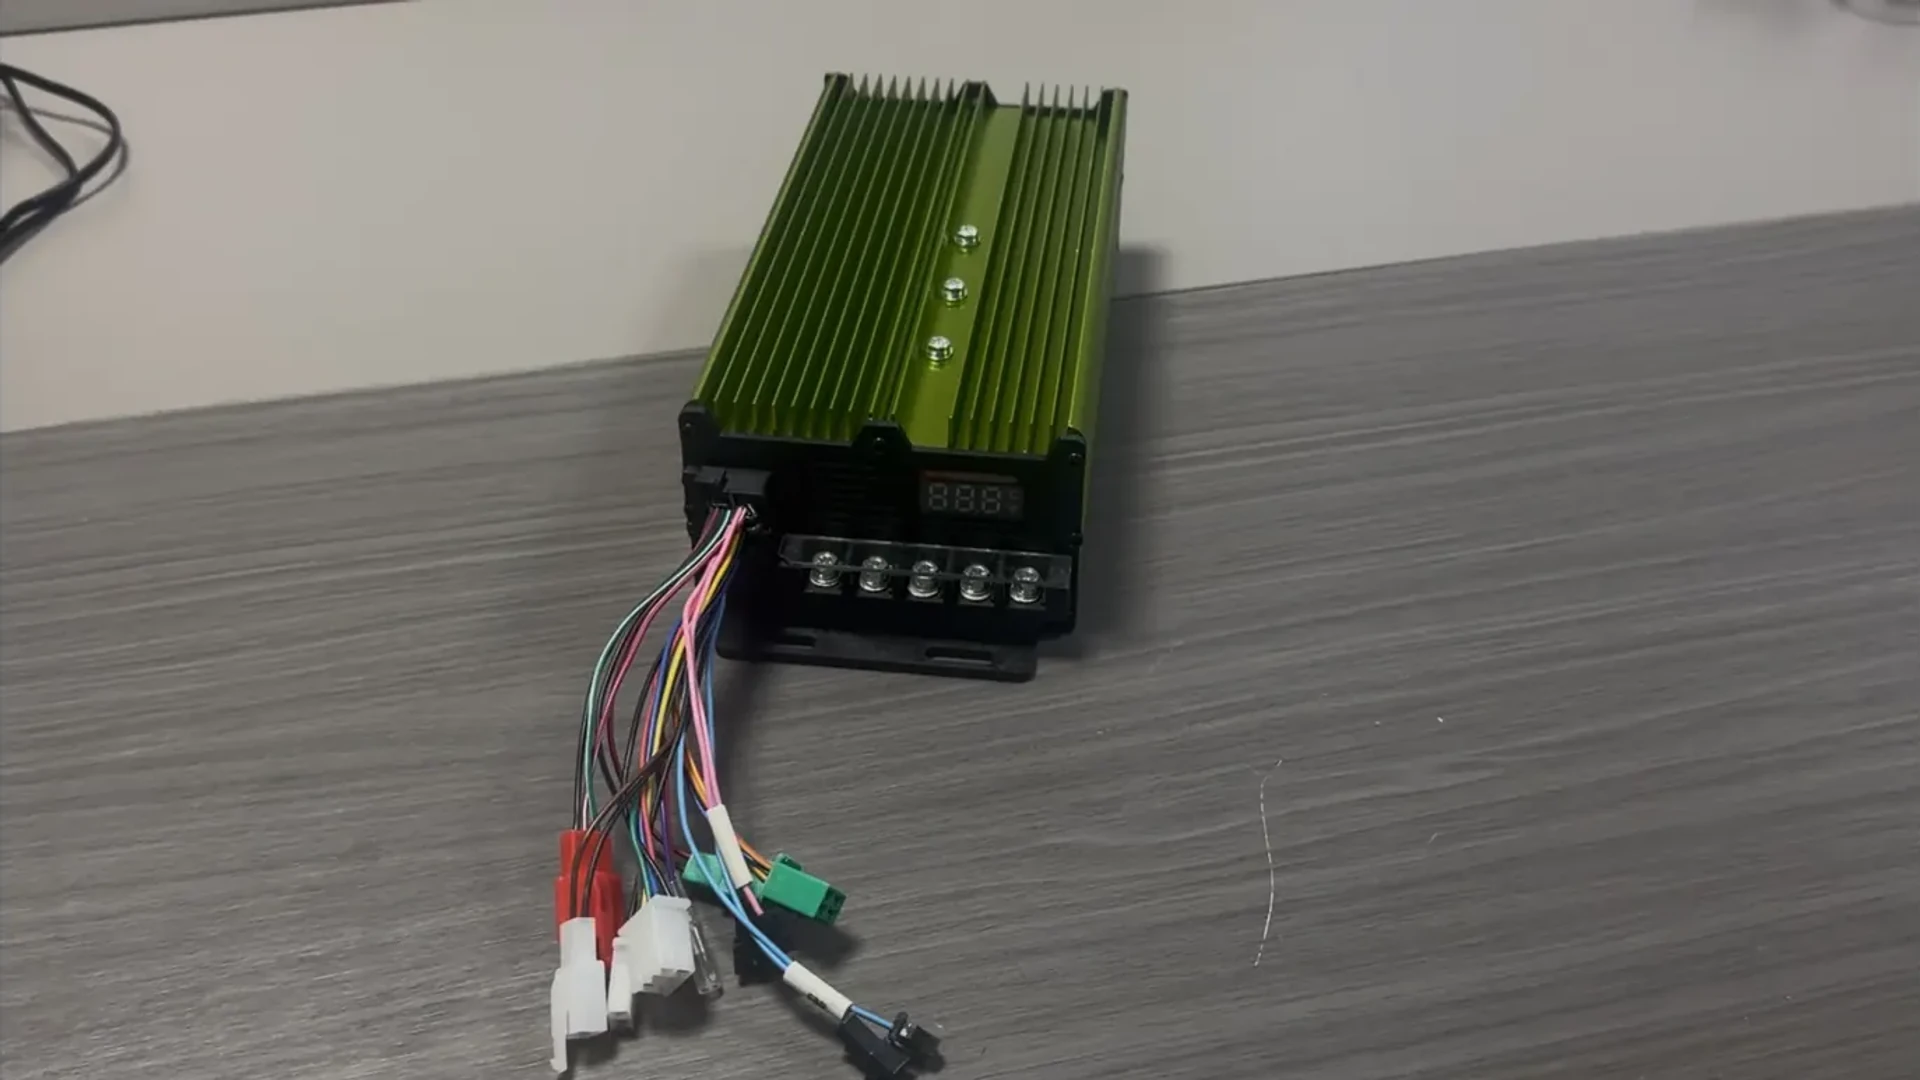
電動三輪車のコントローラーのワット数を選択するには、まずモーターの文書化された定格とコントローラーのメーカーが表明したモーターの互換性から始めます。次に、バッテリーの電圧範囲、バッテリーとモーターの電流制限、連続動作条件、および制御インターフェイスを確認します。ワット数ラベルは候補を識別するのに役立ちます。これらの追加チェックにより、候補が車両に適合するかどうかが判断されます。
これは、交換用コントローラーを調達するとき、または貨物用三輪車や電動人力車のドライブトレインを指定するときに重要です。同じワット数ラベルが付いた 2 つのコントローラは、電流制限、冷却要件、または信号接続が異なる場合があります。同様に、公表されているワット数が高くても、特定のモーターとの互換性は確立されません。
コントローラーのワット数定格は実際には何を意味しますか?
定格モーター出力、電気入力およびシャフト出力
ドライブトレインの説明では、次の 3 つの電力値が表示されます。
- 記載されているモーター出力: サプライヤーが特定したモーター定格または互換性範囲。
- コントローラの DC 入力電源: バッテリーからコントローラーに入る電力。
- モーターシャフト出力: コントローラーとモーターの損失後にモーターによって供給される機械的動力。
これらの値は、システム内のさまざまなポイントを表します。 「定格モーター出力」と呼ばれる製品フィールドは、メーカーがより具体的な定義を提供しない限り、記載されているモーター出力の基準として読み替える必要があります。それ自体では、連続的なコントローラー入力電力や測定されたシャフト出力を確立するものではありません。電気入力、電気モーター出力、変換損失の区別については、maxon のコントローラーのドキュメントで説明されています。 マクソンのサポート
実際のコントローラ仕様の読み取り
ECOGO Web サイト上の 2 つのコントローラーのリストは、フィールド名が重要である理由を示しています。
| 公開フィールド | 1000 ~ 1500W 24-MOSFET コントローラー | 1500 ~ 3000W 36-MOSFET コントローラー |
| モーター定格出力 | 1000~1500W | 1500~3000W |
| MOSFET数 | 24 | 36 |
| 出力電圧 | 48V / 60V / 72V | 48V / 60V / 72V |
| 出力電流 | 50~60A | 85~100A |
このページでは、「出力電流」がバッテリー電流を意味するのかモーター相電流を意味するのか、あるいはそれが連続電流なのか短期間の電流なのかは定義されていません。したがって、これらの数値のいずれかに記載されている電圧を乗算すると、公開されている情報では確立されていない定格電力が割り当てられることになります。 エコゴ
定格 1500 W のモーターの場合、記載されている両方のモーター出力範囲にはその数値が含まれます。これにより、完全な一致ではなく候補リストが作成されます。電流の定義、電圧構成、モーター制御要件、および動作デューティによって適合性が決まります。
電力を比較する前にバッテリ電圧ウィンドウを一致させる
バッテリーの公称電圧はシステムラベルです。その電圧は充電レベルと動作負荷によって変化します。コントローラは、完全に充電されたバッテリや動作中に発生する低電圧など、実際の供給条件に対応する必要があります。マクソンの電圧ガイダンスは、これらの上限と下限の電源制約を明確に区別します。 マクソンのサポート
3 つの項目を比較します。
- バッテリーデータ: 公称電圧、最大充電電圧、負荷時の予想電圧。
- コントローラーデータ: 許容動作範囲、絶対最大定格、設定された電圧保護制限。
- 必要なモーター動作点: ドライブがその供給範囲内で維持しなければならない速度とトルク。
絶対最大値は限界値であり、通常の動作目標ではありません。名目上一致するバッテリーとコントローラーであっても、車両に適した動作範囲が必要です。
上記の ECOGO リストには、48 V、60 V、および 72 V が示されています。このリストだけでは、納入されたすべてのユニットが 3 つのシステムすべてを自動的にサポートすることを確証するものではありません。保護設定を含め、注文に提供された電圧バージョンまたは構成を確認してください。
バッテリー電流をモーター相電流から分離
バッテリー接続時の入力電力の推定
モータ駆動中は、バッテリ側の電流がコントローラの DC 電源接続を通じて引き出され、モータの相電流が巻線に流れます。 PWM パワーステージは、モーターに適用される実効電圧を変更します。したがって、追加の電力を生成することなく、モーター側の電流が平均バッテリー電流を超える可能性があります。測定値は、変換のさまざまな側面を説明しています。それらの関係は、動作条件と電流の測定方法によって異なります。 マクソンのサポート
ほぼ安定した DC 電圧と電流の場合:
コントローラ入力電力 ≈ DC バス電圧 × バッテリ電流
以下の仮説的な測定値を考えてみましょう。 負荷時のコントローラ入力で 60 V そして バッテリー電流 30 A:
60 V × 30 A = 1800 W、または約 1.8 kW の電気入力。
これはシャフトパワーの測定値でも、製品名から推測される連続定格でもありません。同じシステムに別途指定された 60 A の相電流値がある場合、60 V にその値を乗算しても、3.6 kW の入力またはシャフト電力は確立されません。
電圧と電流が大幅に変動する場合、正確な平均電力を得るには、同じ期間にわたるそれらの瞬時積を平均する必要があります。無関係な測定値、またはさまざまな動作条件からの平均値を乗算すると、誤解を招く結果が生じる可能性があります。
同じ基準で電流制限を比較する
| 現在の仕様 | 評価に役立つもの | 定義が必要です |
| バッテリ側電流 | バッテリーおよびバッテリー管理システム (BMS) との互換性 | 継続制限、一時制限、許容期間 |
| モーター相電流 | モーターの電気要件と熱要件との互換性 | 測定規約、継続限界と一時限界 |
電流の大きさと動作時間は別の問題です。 「ピーク」とは、電気波形のピークまたは一時的な過負荷定格を意味します。 RMS 電流はもう 1 つの測定規則です。それは連続電流と同義ではありません。
Kelly の KLS-H マニュアルには、バッテリ電流とモータ電流を個別に設定するコントローラ ファミリの例が記載されています。 ECOGO をご注文の場合は、公開されている現在の数値を使用して BMS を選択したり、モータの互換性を判断したりする前に、実際のモデルの定義を取得してください。 media.kellycontroller.com
連続使用時間、ピーク持続時間、冷却を確認してください
一時的な電流定格は、許容される持続時間と熱条件がわかっている場合にのみ役立ちます。連続能力は、指定された設置および冷却配置にも依存します。 Kelly の KLS-H ドキュメントでは、連続定格とピーク定格を区別し、ヒートシンクの取り付け要件を示し、これらの条件が現在の数値と一致する理由を示しています。 media.kellycontroller.com
動作する三輪車の場合、動作サイクル全体で必要な電流を文書化された制限値と比較してください。短時間の加速、繰り返しの負荷をかけた始動、および持続的な上昇は、ドライブにさまざまな要求を課します。 1 回の加速が完了しても、同じ出力を繰り返しまたは継続的に維持できることは証明されません。
低速、高トルク運転には注意が必要です。シャフト出力はトルクと速度の両方に依存しますが、モーター電流は低速でもかなりの量にとどまる可能性があります。したがって、機械的出力が適度な数値であっても、低い熱負荷は確立されません。 TI のモーター ドライバー選択ガイドでは、電圧、電流、消費電力、および動作条件を、関連する設計上の考慮事項として扱います。 ti.com
各候補者について、次のことを確立します。
- 意図した冷却条件下では、連続バッテリと相電流が制限されます。
- 一時的な電流制限、期間、および回復要件。
- 温度ディレーティングを含む、許容される周囲条件および取り付け条件。
- モーター、コントローラー、バッテリーが同じ繰り返し使用に対応できるかどうか。
コントローラの定格が高くても、自動的により多くの電力がモータに供給されるわけではありません。適用される設定と動作要求も重要になります。同様に、2 つのワット数ラベルだけでは、ペアリングが過熱するかどうかを確認することはできません。必要な動作条件と完全な組み合わせの文書化された制限を比較すると便利です。
MOSFET の数からわかること、できないこと
MOSFET は、コントローラーの電力段のスイッチング デバイスです。それらの数値は設計の一側面を表していますが、デバイス数からコントローラーのワット数への普遍的な変換を提供するものではありません。
並列パワー MOSFET に関する TI のガイダンスでは、伝導抵抗、電流共有、ゲート駆動、レイアウト、熱結合などの要素について説明しています。これらの変数は、現在の能力、効率、または信頼性を確立するにはデバイス数だけでは不十分である理由を説明します。高電流設計にはさらに多くのデバイスが含まれる可能性がありますが、完成したコントローラーには依然として独自の定格と動作条件が必要です。 TI.com
ECOGO カタログは便利な比較を提供します。上記の 1000 ~ 1500 W、24-MOSFET リストと併せて、 1000 ~ 1200W 24-MOSFET コントローラー 「出力電流」の下に 50 ~ 55 A がリストされています。 2 つの製品は MOSFET 数を共有していますが、異なるモーター出力と電流範囲を公開しています。これにより、各モデルの仕様を読む必要性が確立されます。どのモデルがより効率的であるかは確立されません。 エコゴ
製品構成を識別するには、「24 MOSFET」または「36 MOSFET」を使用します。定義された電流制限、冷却条件、およびモーターの互換性を使用して選択を行います。
モーターと車両の最終選択を行う
制御タイプ、フィードバック、信号の互換性を確認する
電気容量は電動三輪車コントローラーのマッチングの一部にすぎません。コントローラーは、モーターの種類とその動作の制御方法もサポートする必要があります。電動三輪車用の BLDC コントローラーの場合、フィードバック要件は設計によって異なります。ホール センサー配置とセンサーレス配置は自動的に交換可能ではありません。 TI の選択ガイドでは、制御アプローチと位置フィードバック アプローチを区別しています。 ti.com
必要なフィードバック信号、コネクタピンの機能、スロットル入力、ブレーキおよびリバースロジック、および必要な通信を確認してください。コネクタ ハウジングが類似していても、ピンの割り当てが同じであるという証拠にはなりません。これらのチェックにより、物理的に妥当な交換品が電気的に互換性のあるものとして扱われることが防止されます。
完全な選択シーケンスを適用する
比較する場合 電動三輪車コントローラー、ワット数フィールドを使用してプロセスを開始し、各決定を順番に解決します。
- モーターとその役割を特定します。 モーターの定格、制御タイプ、および必要な速度とトルクの動作条件を記録します。
- 記載されているモーター出力範囲を候補リストに挙げます。 コントローラーのサプライヤーがワット数フィールドで何を意味するのかを確認します。
- 電圧ウィンドウを一致させます。 実際のバッテリ電圧を、納入されたコントローラ構成と比較して確認してください。
- 両方の電流制限を一致させます。 一貫した定義を使用して、バッテリ側の制限をバッテリ/BMS と比較し、相電流の制限をモータと比較します。
- 持続的な動作を確認します。 ピーク持続時間、繰り返しの負荷と冷却を一緒に評価します。
- インターフェースと設定を確認します。 配信される特定の構成を承認します。
ECOGOを購入するには、 コントローラーの仕様を確認する モーター、バッテリー、および意図された義務に反する。適切なワット数の選択は、文書化された互換性と動作制限がその組み合わせに適合するモデルです。